
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:随着城市轨道交通的快速发展,地铁巡检的重要性日益凸显。智能巡检机器人作为一种先进的技术手段,在地铁巡检中展现出巨大的应用潜力。智能巡检机器人融合了多种先进技术,利用高精度的传感器,能够实时监测地铁隧道内的温度、湿度、气体浓度等环境参数,以及轨道的形变、裂缝等状况。通过先进的定位导航技术,机器人可以在复杂的地铁环境中精准定位和自主导航,确保全面覆盖巡检区域。同时,人工智能算法赋予机器人强大的数据分析和决策能力,能够快速准确地识别异常情况,如设备故障、潜在安全隐患等。
关键词:智能巡检机器人;地铁巡检;数据分析;决策能力
引言
在现代化城市的建设进程中,城市轨道交通扮演着至关重要的角色。随着城市人口的不断增长和经济的快速发展,城市轨道交通的规模持续扩大,其安全、高效的运行成为保障城市正常运转的关键要素。地铁作为城市轨道交通的重要组成部分,承载着大量乘客的日常出行需求。
传统人工巡检方式不仅耗费大量的人力、时间,而且在面对复杂的地铁环境时,往往存在监测不全面、精度不够高、响应不及时等问题。随着科技的飞速进步,智能巡检机器人应运而生,为地铁巡检带来了全新的解决方案。
智能巡检机器人集成了多种先进技术,成为地铁巡检领域的创新力量。高精度的传感器如同机器人的敏锐感官,能够实时捕捉地铁隧道内的温度、湿度、气体浓度等环境参数变化,以及轨道的细微形变和裂缝情况,为地铁的安全运行提供第一手数据。定位导航技术可以让机器人在错综复杂的地铁环境中实现精准定位和自主导航,确保巡检无死角。而强大的人工智能算法则赋予机器人卓越的数据分析和决策能力,使其能够迅速而准确地识别设备故障和潜在安全隐患等异常情况,为地铁的安全运营保驾护航。
1. 实现目标
本研究旨在充分发挥智能巡检机器人在地铁巡检中的优势,提高地铁巡检的效率和准确性,保障地铁系统的安全稳定运行。具体目标包括以下几个方面:
1.1.技术优化
(1) 进一步提升传感器的精度和稳定性,使其能够更准确地监测地铁隧道内的各种环境参数和轨道状况,减少误报和漏报情况。
(2) 不断改进定位导航技术,提高机器人在复杂地铁环境中的定位精度和导航可靠性,确保机器人能够快速、准确地到达指定巡检区域。
(3) 优化人工智能算法,增强机器人的数据分析和决策能力,使其能够更快速、准确地识别各种异常情况,并提供有效的应对措施建议。
1.2.应用拓展
(1) 扩大智能巡检机器人在地铁巡检中的应用范围,不仅覆盖地铁隧道,还包括地铁站台、车厢等区域,实现全方位的地铁巡检。
(2) 探索智能巡检机器人与其他地铁安全设备和系统的协同工作模式,提高地铁安全管理的整体水平。
(3) 推动智能巡检机器人在不同城市地铁系统中的应用,积累更多的实践经验,为智能巡检机器人的推广和普及奠定基础。
1.3.管理提升
(1) 建立健全智能巡检机器人的管理体系,包括设备维护、数据管理、人员培训等方面,确保机器人的正常运行和有效使用。
(2) 加强对智能巡检机器人巡检数据的分析和利用,为地铁运营管理提供科学依据,提高决策的准确性和及时性。
(3) 提高公众对智能巡检机器人的认知度和接受度,营造良好的地铁安全文化氛围。
2. 技术原理
为满足站点——线路——调度三级管理系统的实现,计划在各信号机房部署站端控制系统,作为数据采集的底层系统;根据现场作业需求,机器人巡检控制软件需要具备车载本体控制、机械臂控制、云台控制等功能;服务器存储系统具备数据存储、查询、报表导出功能;客户端显示界面需要具备机器人实时管控、视频显示与控制、机械臂控制及状态显示、参数检测信息、及状态信息、巡检云台控制及状态信息显示功能。
智能机器人巡测系统含高清可见光摄像机、红外热像仪、温湿度传感器,室内定点视频监控设备,以及室外道岔监测摄像头、激光测距仪,实现室内外全方位巡测。
智能巡检机器人系统是集机电一体化技术、多传感器融合技术、机器人视觉技术、稳定的无线传输技术于一体的复杂系统,基于计划任务的自主巡航方式,代替巡检人员对区间进行巡检,及时发现线路存在的故障问题。
同时智能巡检系统能够通过对收集的数据信息进行分析和学习,能够对线路运行状态的趋势进行分析,提前预测检修周期。
在地铁线路隧道区间和地面区间各布置一台机器人,机器人可根据控制系统指令,沿轨道前后精确运动。轨道在支承机器人重量的同时,集成供电接口,兼顾功能和可靠性;机器人上安装各类型传感器,实现预定检测目标。
中心监测系统配备服务器和若干用户终端。采集数据源来自各个专业巡检机器人站机所发送的巡检记录数据,中心监测系统服务器与站机通信,不直接与巡检机器人通信,形成树形的通信结构。巡检数据采集的逻辑处理和数据存储均在服务器上完成,可以适配多种规格型号的用户终端。系统架构图如下图1所示:
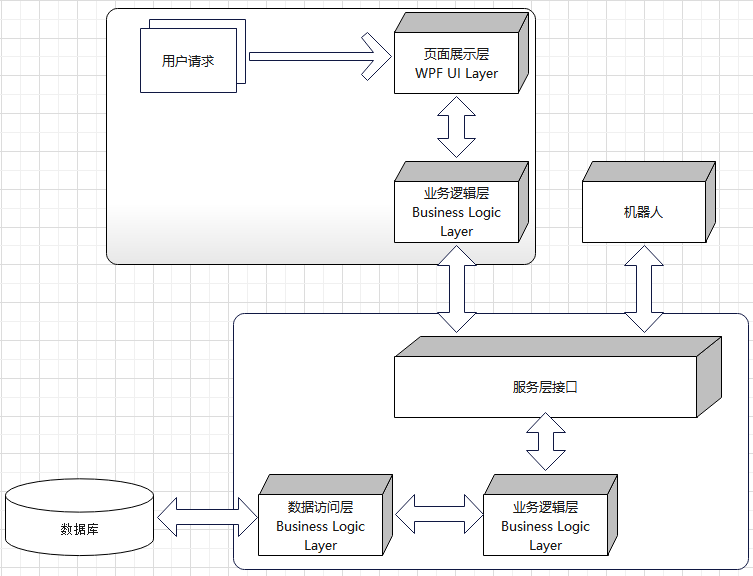
图1 中心监测系统架构图
3. 设计与研究
3.1机房巡检机器人系统研发
主要包括关键零部件设计分析、外观结构设计、电路控制设计等。
1) 关键零部件设计分析
运用三维设计软件Solidworks,对巡检机器人车体运动底盘进行三维设计,并运用Simulation对强度和刚度进行静力学分析。运用分析软件Solidworks Simulation对巡检机器人车体中的盖板的强度和刚度进行静力学分析。对底盘外型整体结构进行结构网格划分。结果分析,得到结构的应变分布。
2) 外观结构设计
巡检机器人主要由四驱运动底盘、安全防护、导航单元、云台等结构组成,底盘设计主要从机器人运行的场地地面、天气环境等外部因素考虑,内部器件安装设计主要包含了电机及驱动元件、主控单元及自主充电单元等电路控制单元;为实现自动无轨导航,激光器件稳固安装在导航支架上,另外为了实现自动表计识别及高清视频监控,我们设计了多角度自由旋转的云台。
3) 电路控制设计
本巡检机器人开关电源、车载控制器、电机及驱动器、超声传感器、光电传感器、云台、相机、机械臂、无线路由器、交换机、拾音器、音响等器件组成;工作原理:行走为例,机器人收到来自上位机通过载波通信发送下来的巡检位置,机器人通过工控机结合二维码导航器件通过拥有强大导航算法能力的车载导航软件,以CAN通讯的方式控制电机驱动器驱动电机行走到指定位置,二维码采集器实时反馈位置信息从而实现自主导航。电机驱动器如下图2所示:
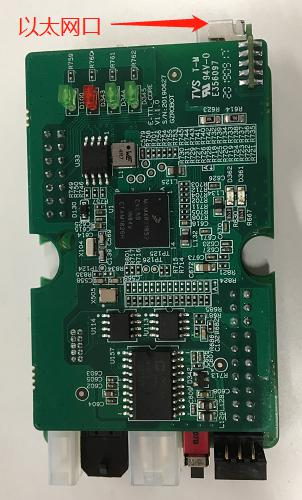
图 2 电机驱动器
3.2线路巡检机器人系统研发
主要包括安装位置确定、导轨方案设计、行走机构设计等。
1) 安装位置确定
根据现场勘查的结果,巡检机器人安装在地下区间的侧壁上,如下图3所示,机器人的外伸位置极限尺寸为300mm,确定导轨安装高度距离列车轨面800mm。
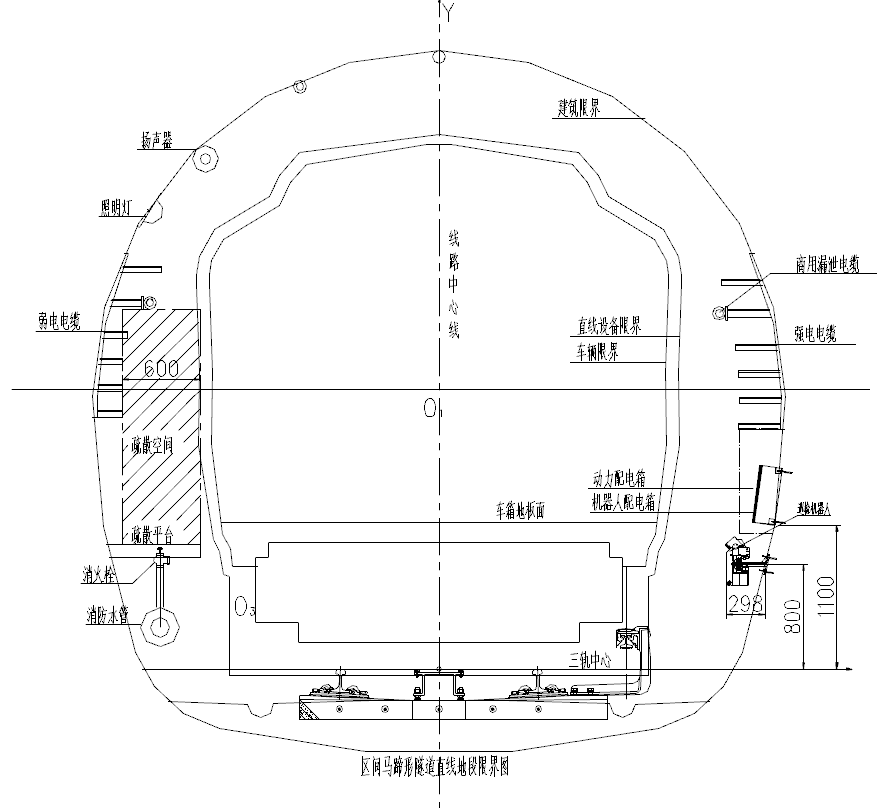
图3机场线隧道机器人安装示意图
2) 导轨方案实施
导轨的设计要充分考虑导轨本体与传动机构的适应性,同时考虑到铝型材其物理特性、导轨之间的安装定位精度和分段对接难度,最终采用4040铝型材.
3) 行走机构实施
巡检机器人采用单轮驱动,驱动轮通过摩擦力驱动机器人,驱动速度可达到1m/s;导向轮在轨道沟槽中运动,以控制机器人运动方向,以适应隧道的弯曲变化。机器人由计数码盘、齿形带进行定位,保证机器人的运动定位精准和重复定位精度。
行走机构由承重轮、夹紧轮、导向轮和支撑架模块构成。承重轮和夹紧轮分别与导轨上下表面接触;导向轮分布在机器人两端。
如下图4所示为机器人行走机构示意图。
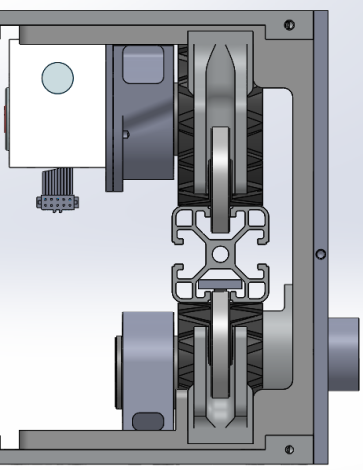
图 4行走机构示意图
4. 实际应用
4.1.机房巡检中的应用实践
在机房场景里,依据相应技术原理,站端控制系统于各信号机房稳定运行,持续采集数据,为整个机房管理筑牢基础。借助机器人巡检控制软件的车载本体控制、机械臂控制及云台控制功能,操作人员可远程指挥机器人灵活穿梭于机房各区域,精准操控机械臂对设备进行细致检测,调整云台角度获取全面视角。
服务器存储系统将采集到的海量数据有序存储,方便工作人员按需求查询历史数据或导出报表进行深度分析,为机房运维决策提供有力支撑。客户端显示界面让工作人员实时掌握机器人状态、查看视频画面、把控各项参数检测情况等,实现了高效的远程管控。而智能机器人巡测系统配备的各类传感器,如高清可见光摄像机、温湿度传感器等,时刻监测着机房室内外环境,无论是设备温度异常还是湿度变化等都能及时察觉,全方位保障机房安全稳定运行,有效减少了人工巡检的频次与强度。
4.2.线路巡检中的应用亮点
地铁线路巡检方面,智能巡检机器人系统凭借机电一体化、多传感器融合等先进技术,按照预设计划任务开启自主巡航。在隧道区间和地面区间,机器人严格依照控制系统指令,沿着轨道精准地前后移动,轨道既承载机器人重量又提供可靠供电,使其稳定运行。安装在机器人上的各类传感器,像机器人视觉相关传感器等,充分发挥作用,精准识别线路上的病害、异物等故障问题,及时反馈给后台。并且通过对收集的数据深入分析学习,能预测线路检修周期,这让维护人员可以提前做好准备,科学安排检修工作,极大提升了线路巡检效率与质量,保障了地铁线路的安全畅通。
4.3.中心监测系统的应用成效
中心监测系统基于其技术原理,通过服务器与各专业巡检机器人站机建立通信链路,以树形结构高效整合来自不同区域的巡检记录数据。服务器承担着数据采集逻辑处理与存储的重任,保障数据的准确性与完整性。适配多种规格型号用户终端这一特性,方便了不同岗位、不同需求的工作人员随时随地登录查看相关巡检数据,无论是管理人员查看整体线路及机房的综合情况,还是技术人员分析具体的故障数据,都能轻松实现,从而实现了对各区域巡检工作的集中把控与统筹管理,让整个运维体系更加协调、高效。
5. 结语
综上所述,智能巡检机器人在地铁的机房、线路以及整体监测等方面展现出了显著优势与重要价值。通过对其技术原理的深入剖析、系统的研发设计,到实际应用中的多场景实践,切实提升了地铁巡检效率与准确性,保障了地铁系统安全稳定运行。
然而,当下仍面临如部分传感器精度有待进一步提升、不同系统协同工作模式尚需完善等挑战。未来,需持续聚焦技术优化、应用拓展与管理提升,充分挖掘智能巡检机器人潜力,推动其在更多城市地铁系统广泛应用,为城市轨道交通高质量发展筑牢安全防线,更好地服务于广大乘客出行需求。
作者简介:杨震(1987—),男,汉族,北京人,研究生,通讯邮箱:18101272046@163.com。
参考文献:
[1]姬永红 , 张琪 . 机器人在综合管廊安全运维巡检中的技术需求分析 [J]. 城市道桥与防洪 ,2020,260(12):208-211,219,24-25.
[2]张伟伟.城市配网线路建设中的智能化技术分析[J].设备管理与维修,2023(08):93-95.
[3]李欢.智能巡检机器人在综合管廊中的应用[J].建材与装饰 ,2020,614(17):167-168.
[4]郭云东.轮履复合式巡检机器人机械系统研究[D].济南:山东科技大学,2019:34-35.
[5]地铁站机房智能巡检机器人系统设计与应用[J].侯娜河南科技:上半月.2018,第32期
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
