
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:全地形机器人作为一种先进的移动机器人,具备结构稳固、适应性广泛、承载力强等显著优势,能够在复杂多变的环境中执行勘测、救援及运输等任务。该机器人融合了机械、自动控制、传感技术、人工智能等多学科技术,运动灵活性,环境适应性强。采用多足式结构设计,该机器人能够在崎岖不平的地面上稳健行走,并且即便部分足腿受损,仍能维持移动性。此外,机器人搭载了高性能的主控单元和GPS、超声波传感器等,强了其对环境的感知和导航能力,确保了实时环境监测、避障的实现。
关键词:全地形;多足机器人;避障;
0 引言
全地形机器人因其独特六足的结构设计和卓越的越障能力,具备进入人类难以涉足的危险区域的能力,能够执行搜救任务,显著提升了救援工作的效率与安全性。此类机器人适用于多种灾害场景,包括地震、火灾、洪水等紧急救援行动[1-2]。它们能够在复杂多变的环境中实现自主导航与决策制定,无需依赖人类操作者的即时指导。这背后的技术支撑包括先进的传感器融合、机器学习和人工智能技术。
随着技术的不断进步,未来的全地形机器人预计将拥有更高的独立性和任务执行效[3-5]率。多台机器人能够实现协同作业,通过共享信息和资源,以更高效的方式完成救援任务。这种协作模式要求机器人之间具备良好的通信和协调机制,以及高级的任务分配和路径规划算法。随着电池技术和能量收集技术的进一步发展,未来的全地形机器人将能够持续运行更长时间,减少了对充电或更换电池的依赖,从而在长时间的救援等行动中保持连续作业的能力。
1 系统设计方案
系统整体框图如图1所示。采用Arduino开发板作为控制器,设计一款能够适应多种地形环境的全地形机器人。
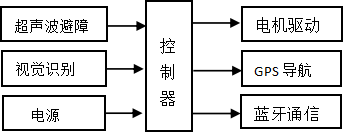
图1 系统整体框图
为了确保机器人在各种复杂地形上的稳定运行,采用了特殊的六足式设计,该机器人将具备高度的机动性、稳定性和适应性。采用视觉识别模块、GPS模块和超声波避障模块,具备自主导航和避障能力。同时,通过蓝牙通信,具有拥有良好的人机交互能力,便于操作和监控。电源系统采用高容量电池,以延长作业时间。
全地形机器人通过GPS导航结合路径规划确定前进路线。避障功能是利用超声波传感器来监测前方物体的距离,实现避障功能,以防止碰撞。
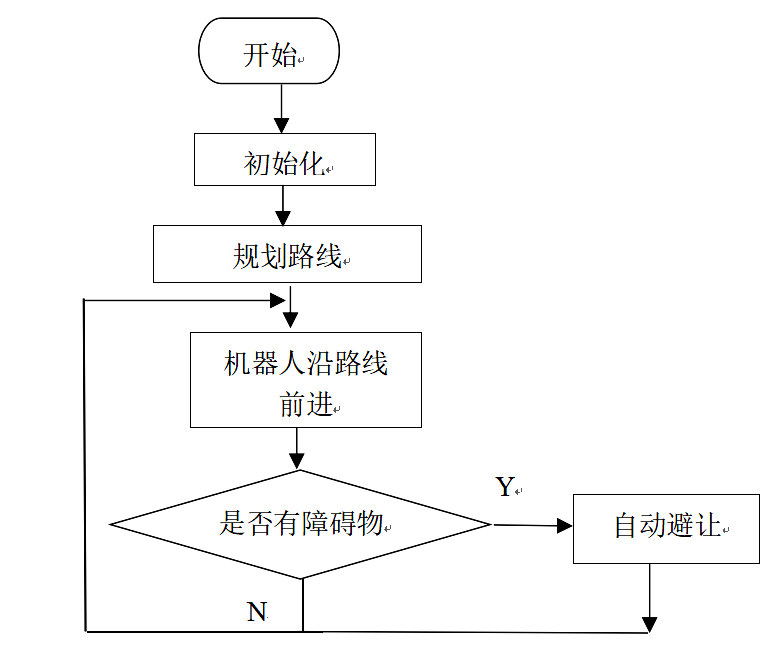
图2 避障程序流程图
超声波传感器能感知物体距离,它将检测到的前方物体反射的超声波转换成电信号,实现对前方障碍物的检测,避障程序流程图如图2所示。
当机器人执行指定路线并遇到前方的阻碍物时,其探测设备能察觉出与之的相对位置,这个信息传递给控制器。控制器则依据从超声波传感器接收到的信息来调整机器人方向,以此达到避免碰撞的目的。
2 远程控制
蓝牙连接模块是整个模块的核心,负责实现蓝牙无线通信的标准和协议。发送和接收无线信号。将软件与机器人连在一起,便可以远程操控舵机,间接控制整个机器人。基于蓝牙通信,采用遥控手柄和手机APP两种方式进行远程控制。
遥控手柄的摇杆方向分为“上”“下”“左”“右”“推”“拉”,可以通过蓝牙用软件远程操控机器人的方向。通过调整机器人高低姿态,可提升或降低机器人的整体身高,来跨越或规避一些特殊的障碍。在一些地面不平的地面条件下,可以通过调整高低姿态和多足行足的节奏自然的前进。
手机控制APP:通过模拟姿态和摇杆控制,对机器人行进方向进行手动控制。同时具有自定义功能,按照设计自动行走。
编程设计动作:可在电脑上编程,根据任务需求,设计动作组,调整些动作的执行顺序,为动作组设置触发条件。通过按键、语音命令或特定事件触发,在实际环境中测试动作组效果,并根据需要进行调整。
3 技术优势
多足结构:全地形机器人最显著的特点是其多足结构。这种结构允许机器人在不平坦的地形上找到稳定的支撑点,从而保持平衡和移动能力。
模块化设计:全地形机器人的设计通常采用模块化结构,这意味着机器人的各个部分可以单独制造和替换,便于维修和升级。
智能感知:全地形机器人配备了多种传感器,如视觉识别传感器、超声波传感器,用于感知周围环境、监测自身状态和实现自主导航。
4 应用场景
(1)军事侦察:在军事领域,全地形机器人能够深入敌后或危险区域进行侦察任务,凭借其卓越的移动能力和智能感知系统,实时传输战场信息,为指挥官提供准确的决策依据。同时,其模块化设计使得在受损时能够迅速更换部件,减少维修时间,提高作战效率。
(2)灾难救援:在地震、洪水等自然灾害现场,全地形机器人能够穿越复杂地形,进入人员难以到达的区域进行搜救工作。它们携带的传感器可以探测生命迹象,为救援队伍提供宝贵的线索。此外,机器人还能执行物资运输等任务,为灾区提供必要的援助。
(3)科学研究:在极地、沙漠等极端环境下,全地形机器人成为了科学家们的重要工具。它们能够在恶劣的气候条件下稳定工作,帮助科学家收集样本、监测环境变化,为科学研究提供宝贵的数据支持。
(4)农业生产:在农业领域,全地形机器人可以应用于田间管理、作物监测等方面。它们能够精准地施肥、除草、喷洒农药,提高农业生产效率和质量。同时,通过智能感知系统实时监测作物生长状况,为农民提供科学的种植建议。
5 结论
从系统设计角度出发,本文强调了全地形机器人的高度适应性和灵活性,能够克服复杂多变的地形挑战。在应用中,全地形机器人可在救援、勘探、农业、科研等多个领域的展现卓越表现,可为相关领域的发展注入新的动力。 全地形机器人作为现代科技的成果,预示着未来机器人技术发展的广阔前景。我们坚信,随着技术的不断进步和应用领域的不断拓展,全地形机器人将在更多领域发挥重要作用,为人类社会带来更加便捷、高效、安全的解决方案。
参考文献:
[1] 刘智中,张里,陈斯,等.基于STM32的多地形勘测蜈蚣机器人设计[J].数字技术与应用,2020,38(05):142+144.
[2] 张鑫,李旭,李沙沙.基于单片机的六足仿生机器人设计与实现[J].电子制作, 2024, 32(15): 30-33.
[3] 冯振洋,徐琳,王莹琪.一种全地形自适应轮腿式机器人结构设计[J].工程机械, 2024, 55(07): 233-239+17.
项目:2024年大学生创新训练计划项目(国家级一般项目,创新训练项目)。
项目名称:全方位地形勘探机器人。
项目编号:202413307052。
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
