
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:本文通过对某型装备舵机系统的工作原理进行分析,建立了电动舵机系统数学模型,并利用MATLAB软件中的动态仿真工具Simulink对电动舵机系统模型进行仿真,仿真结果表明该模型能够正确反映出舵机实际性能,可以适用于某型装备舵机系统仿真研究工作。
关键词:电动舵机;模型;仿真;Simulink
中图分类号:*** 文献标识码:A 文章编号:
Simulink Modeling and Simulation of a Certain Type of Servo System
YE You-sheng, Wu Yong-jie, Zhong Xiang-zheng
(State owned Changhong Machinery Factory,GuilinGuangxi邮编541002)
Abstract:Based on the analysis of the working principle of a certain type equipment steering gear system,the mathematical model of the electeic steering gear system is established,and the dynamic simulation tool Simulink in MATLAB software is used to simulate the electric steering gear system model .The simulation results show that the model can correctly reflect the actual performance of the steering gear and can be applied to the simulation research of a certain type of steering gear system.
Key words:Electric steering gear;model;simulation;Simulink
引言
舵机的作用是驱动舵面偏转,控制装备的飞行姿态和轨迹[1]。电动舵机是一种位置(角度)伺服的驱动器,作为装备控制系统的重要组成部分,也是装备控制系统的执行机构,它通过接收控制计算机的舵机控制指令动态调整装备的实时姿态,达到对飞行方向的精确控制。
在对装备的控制系统进行系统仿真之前,需要建立控制系统各个部件数学模型并进行数学仿真,反映整个装备控制系统的特性。舵机系统模型的建立是整个系统进行仿真建模的一部分,舵机系统模型建立的好坏,在一定程度上影响控制系统的仿真效果。本文以某型装备电动舵机的技术指标为依据,建立了舵机系统各部分的经过一定简化后的数学模型,考虑了舵机系统的非线性环节,在MATLAB/Simulink的环境下,对舵机系统进行了建模和仿真,验证了模型的准确性及合理性。
1.舵机系统的组成及其工作原理
1.1舵机系统的组成结构
舵机系统主要由控制组合、驱动器、伺服直流电机、反馈电位计、直流测速发电机、传动机构等组成,接受来自控制计算机的控制信号,控制舵机输出轴的偏转角度,舵机偏转后向控制计算机反馈位置信号,形成控制回路。
1.2舵机系统工作原理
舵机伺服控制系统的主要任务是控制舵面按要求快速、精确地偏转,以保证系统各项动静态性能指标。舵机控制系统作为一个高精度的位置伺服系统[2]。
如图1所示,舵机伺服系统正常工作时,舵机系统控制组合接受控制计算机给定的滚转、俯仰、偏航三路舵控信号,输出给定指令并通过驱动器驱动直流伺服电机旋转,利用直流伺服电动机的正反转控制舵机输出轴顺/逆时针偏转,通过传动机构推动舵面偏转,保证舵面在规定的响应时间内以一定的精度趋近给定偏角,从而改变装备的航行姿态或航行轨迹,同时通过各类传感器获得电机电流、转速及舵面位置等信息,并及时反馈给舵机系统控制组合,实现对舵机系统伺服控制。
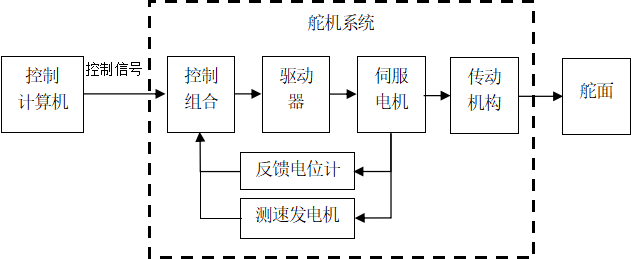
图1 电动舵机系统组成结构图
2.舵机系统模型建立
根据舵机系统结构组成,对舵机系统个组成模块进行分析,建立舵机系统伺服电机模型、反馈电位计模型、测速发电机模型和舵机控制系统模型。
2.1伺服电机模型
直流伺服电机主要由定子、转子组成。直流伺服电机作用是接收控制组合输出的电压,通过传动轴带动舵面转动。直流伺服电机是舵机伺服系统的执行元件,采用他励的励磁方式,其中单相绕组可等效为电阻、电感和反电动势串联电路,直流电机的等效电路图如图2所示,根据图2可列出电机的运动方程[3]。
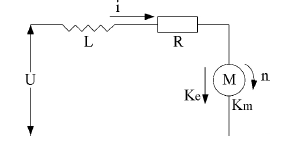
图2 直流伺服电机等效电路图
电枢回路电压平衡方程见公式(1):
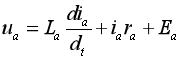 (1)
式中:
 为电枢电压;
 为电枢电流;
 为电枢总电感;
 为电枢总电阻;
 为电机的反电动势。
反电动势方程见公式(2):
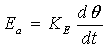 (2)
式中:
 为反电动势系数;
 为电机转动的角度。
电磁转矩方程见公式(3):
 (3)
式中:Kr为转矩系数。
转矩平衡方程见公式(4):
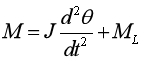 (4)
式中:
M为电磁转矩;
J为折算到电机轴上的总的转动惯量;
ML为总阻转矩。
由于直流伺服电机内部结构复杂且存在很多非线性因素,并且在用于模型仿真初步分析时,可对系统作进一步的简化。在这里为了便于分析,将直流伺服电机的传递函数简化为惯性环节,见公式(5):
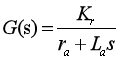 (5)
2.2反馈电位计模型
反馈电位计是固定电阻体、转动系统组成,由三个触点构成,其中两个触点称为固定触点,另一个触点为在动触点。其中,固定触点的电阻值固定不变,通过改变在动触点在电阻体上的位置,改变在动触点与固定触点之间的阻值。反馈电位计的作用为将舵片偏转位置转换成电信号以实现位置反馈。反馈电位计的反馈系数通常也可以近似为一个常数增益,也是比例环节,其传递函数为[4],见公式(6):
 (6)
式中:
 为舵面反馈系数;
 为反馈电压随时间的变化函数;
 为舵机输出轴的偏角随时间的变化函数。
2.3测速发电机模型
舵机测速发电机相当于一个转速传感器。直流电机转动时带动测速发电机的转子转动,将舵机输出轴角速度成正比的速度反馈电压引入控制组合使舵系统工作稳定。测速发电机输出绕组上串联着移相电容,通过它可以使输出电压产生相移,以满足舵机回路对测速输出电压相位要求。测速发电机的数学模型可以简化为[4],见公式(7):
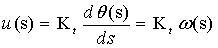 (7)
式中:
 为输出电压信号;
 为电机转子角位移;
 为电机转子轴角速度;
Kt为测速发电机放大系数。
2.4舵机系统控制系统模型
舵机系统控制组合是整个舵机系统的重要组成环节,是控制算法的执行元件。舵机系统控制组合主要作用是接收控制计算机送来的综合控制信号,控制信号分别与舵机的位置反馈信号、速度反馈信号进行运算、综合和放大,并输出一定的控制电流给舵机,舵机带动舵面偏转,并对整个舵机系统的综合性能进行控制调节,从而达到稳定和控制装备飞行的目的。
电动舵机伺服控制系统采用位置、速度和电流三闭环控制算法,依次为电流环,转速环和位置环。系统的控制目标是根据系统检测到的位置信号,来控制电机以实现系统位置的准确跟踪。其中电流环主要作用是减小力矩波动,改善动态响应的快速性,并限定最大电流;速度环作为中间环节,主要作用是改善阻尼位置调节过程中的振荡和减小超调;位置环作为整个系统的外环,主要作用是使位置给定与位置反馈的偏差向最小方向变化[5]。其中电流环的时间最短,速度环次之,位置环最慢。
2.4.1电流环控制器
电流环控制器为系统的最内环,实现电流的快速性和跟随性能。在实际工作中,当系统电流给定发生变化时,控制系统迅速作出响应,电流检测装置检出电机消耗电流,当超过额定值,产生一个向电流环控制系统的负反馈Ki,使电流限制在额定值。使得输出电流能迅速的跟踪给定电流的变化。在舵机系统中,电流控制环其动态方程见公式(8):
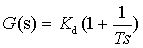 (8)
式中:
T为积分时间;
Kd为控制器的比例系数。
根据上面的分析可以得到电流环的动态结构图,如图3所示。
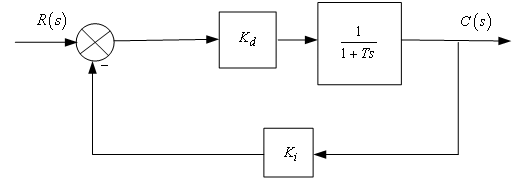
图3 电流环动态结构图
电流环中数学计算模型见公式(9)、(10):
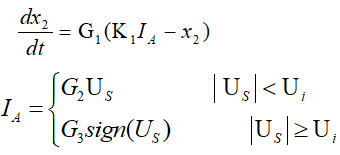 (9) (10)
式中:
X2为电机角加速度;
IA为电流大小;
K1为控制比例系数;
G1、G2、G3为增益放大系数;
Ui为最大电流值。
通过对电流环数学模型的建立以及相关的计算,将得到参数带入相关的方程中,可以得到电流环的Simulink仿真框图,如图4所示。
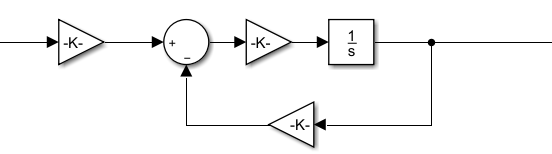
图4 电流环Simulink数学模型框图
2.4.2速度环控制器
速度环控制器是舵机控制器三环控制中的中间环节,转速的给定由位置环调节的结果产生,而速度环的调节结果则作为电流环的给定。速度环控制器在三环控制中起着承上启下的作用,同时考虑到舵机速度环控制中存在非线性环节,其数学模型见公式(11):
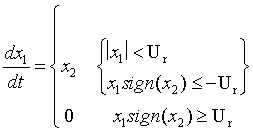 (11)
式中:
X1为电机角速度;
Ur为最大转速限幅值。
通过对速度环数学模型的建立以及相关的计算,将得到参数带入相关的方程中,可以得到电流环的Simulink仿真框图,如图5所示。
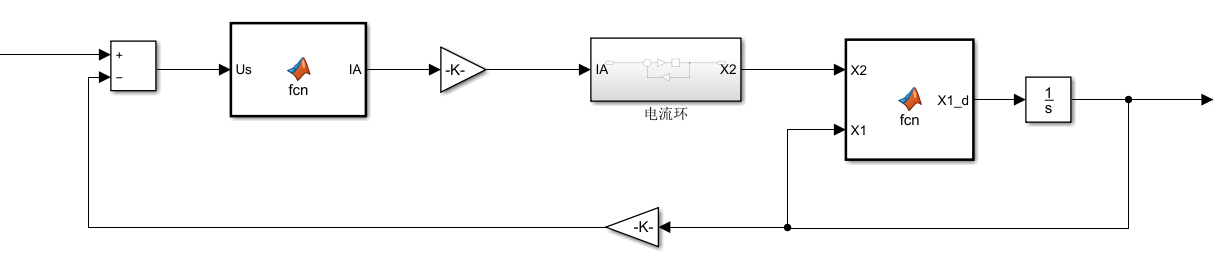
图5 速度环Simulink数学模型框图
2.4.3位置环控制器
位置环控制器是电动舵机控制系统三环控制的最外环,直接决定舵机伺服控制系统的动态性能和静态性能指标,通过对反馈电位计的分析给出了位置环负反馈的系数 ,从而输出一个和舵机角成比例的电压信号,并进行运算放大,形成位置闭环反馈。
位置环中数学计算模型见公式(12)、(13):
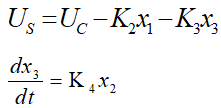 (12)
(13)
对位置环的输入增加一个限幅环节,见公式(14):
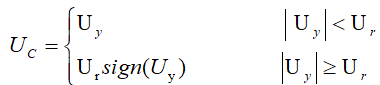 (14)
式中:
X3为电机偏转角度;
K2、K4为控制系数;
K3为舵反馈与实际舵面比例系数;
Uy为方向控制电压。
根据舵机实际舵偏角的转动范围,确定出位置环的输出角度限幅。根据位置环数学模型计算,并利用电流环和速度环方框图变换可以得到位置环的Simulink仿真框图,如图6所示。
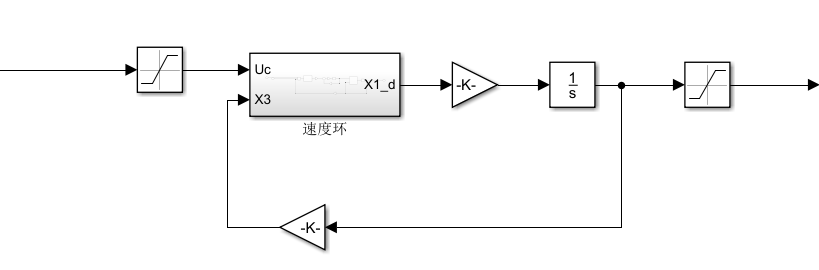
图6 位置环Simulink数学模型框图
2.5电动舵机系统的整体数学模型
通过对舵机各部分系统数学模型的建立以及相关的计算,将计算得到的参数带入相关的方程中,就可以得到经一定简化后电动舵机控制系统的Simulink仿真框图,如图7所示。
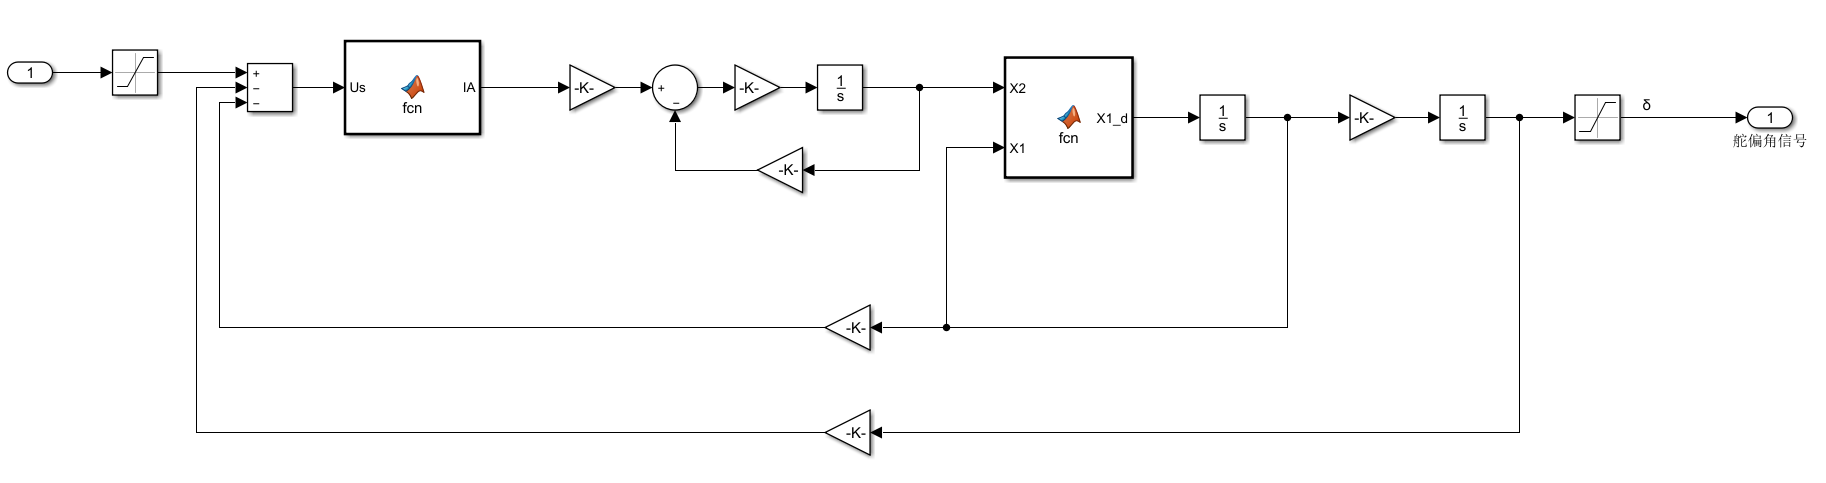
图7 舵机系统仿真框图
3仿真分析
由于滚转、偏航、俯仰三路通道相同,以俯仰通道为例进行仿真研究。舵机系统的仿真分析主要是对系统的动态性能和稳态性能进行分析。阶跃输入对系统来说是最严峻的工作状态,如果系统在阶跃函数的作用下,其动态性能指标能满足系统的要求,那么系统在其他形式的函数作用下,其动态性能也是令人满意的。所以,在阶跃函数作用下,测定系统的动态性能。同时在正弦函数作用下,可以测试系统的跟踪响应性能[6]。在这里将正弦信号和阶跃信号作为给定的输入信号,在Simulink下进行仿真。并且为了验证模型与实际舵机系统是否存在偏差,将实际舵系统数据输入到系统中进行仿真验证。
3.1 系统阶跃响应特性仿真
为了测试舵机控制系统的动态响应性能和稳态精度,给舵机系统输入幅值为2V的阶跃激励信号,进行时域特性仿真,记录系统的动静态指标。仿真结果如图8所示。
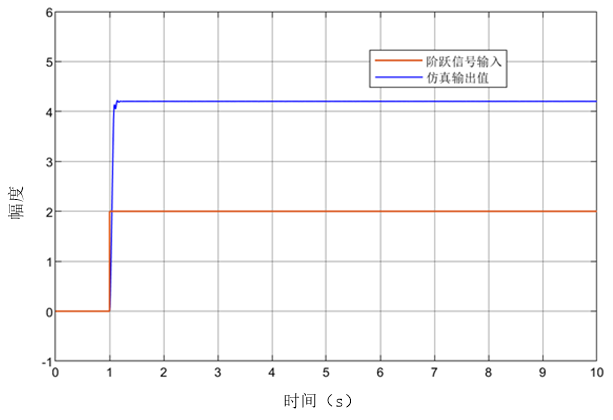
图8 阶跃信号响应曲线
从图8可以看出,当指令为2V的阶跃信号时,系统稳态值为4.202°,上升时间tr=56.215ms,调节时间ts=218.613ms,超调量3.75%,系统响应较快,动态性能较好,仿真模型得到的超调量和上升时间等值基本满足舵机控制系统的动态响应要求。
3.2系统频率响应特性仿真
为了测试舵机控制系统的跟踪性能,给舵机系统施加为5V,1Hz的正弦信号,进行频率特性仿真,记录稳定状态下系统的动静态指标,仿真结果如图9所示。
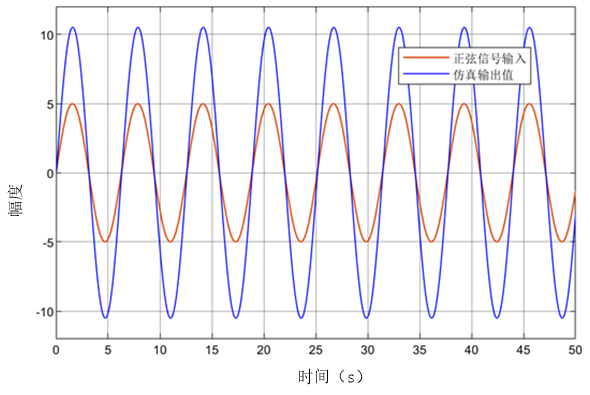
图9 输入5V,1Hz正弦信号时的仿真结果
从图9可以看出,系统在5V,1Hz正弦信号激励下,输出响应幅值为10.44°、相移2.5%,输出信号能对系统的给定信号做出迅速的反映,并且完成了良好的跟随,由此可得舵机系统模型具有较好的动态性能和稳态性能。
3.3数据仿真验证
为了进一步验证仿真模型与舵机实际信号的响应是否一致,在舵机系统中输入控制电压,得到舵机偏转角响应曲线,见图10。将图10的舵机控制电压曲线输入至舵机系统仿真模型中,仿真得到舵机偏转角输出,见图11。将舵机模型仿真数据和实物舵机响应数据进行对比,见图12,可以测试舵机伺服系统的动态特性,同时验证仿真模型的准确程度。
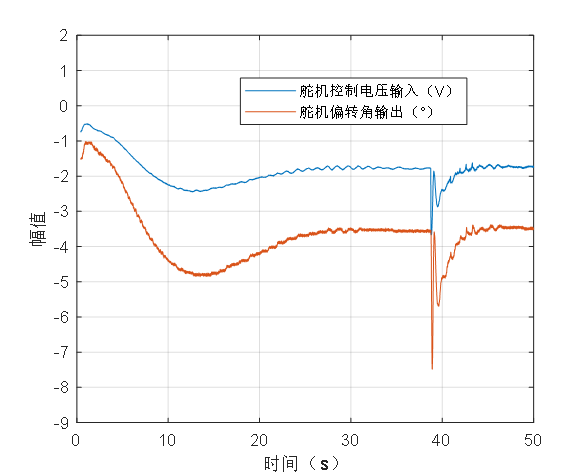
图10 舵机响应实际反馈数据
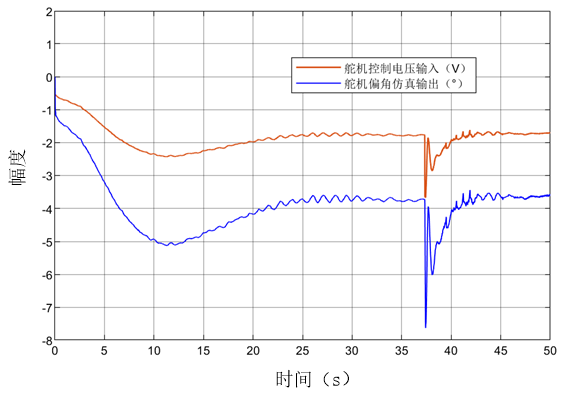
图11 舵机响应仿真数据
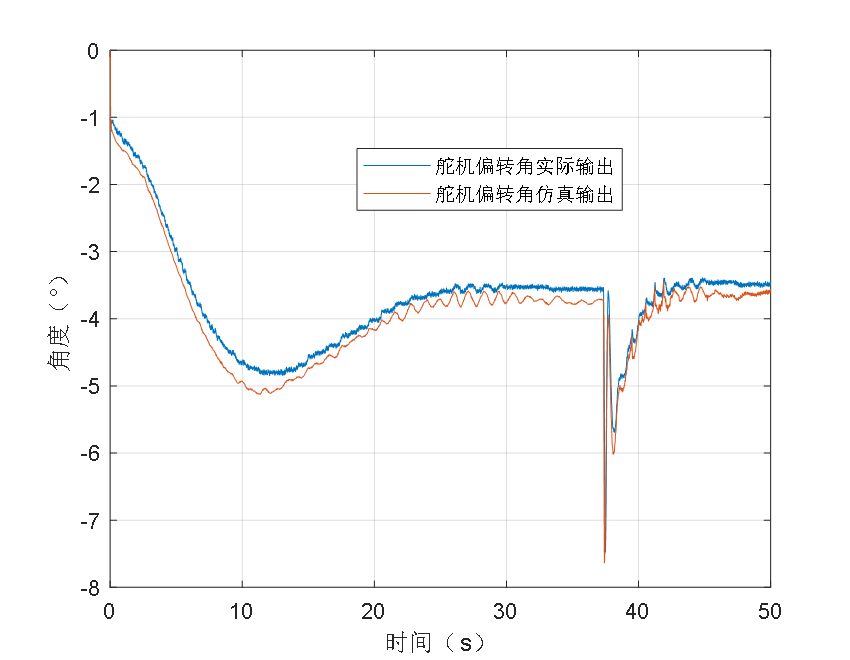
图12 实际舵偏角与仿真舵偏角对比图
从图12可以看出,仿真得到的舵偏角数据与实际数据的变化基本一致,变化规律曲线在一定程度上是吻合的,本文所建立的舵机系统能很好的反映实际舵机系统的控制规律。
3.4系统性能评估
由系统阶跃响应特性、频率响应特性、实际数据注入三方面的仿真结果分析可知,舵机系统舵机在阶跃和正弦等信号输入下都具有较好的动态性能和稳态性能,在0°~15°的舵偏角运动范围内,超调量、上升时间、调节时间等指标均在合理范围内,同时在实际舵控电压输入情况下,系统仿真得到的舵偏角与实际舵偏角响应变化基本一致,系统运行稳定可靠,验证了仿真模型的准确性和可用性。
4.结束语
本文通过对某型电动舵机系统进行分析,在考虑组件控制的非线性环节下,构建出经过一定简化后舵机系统数学模型,利用MATLAB/SIMULINK软件工具,对舵机系统进行了建模和仿真,通过向仿真模型模拟输入阶跃信号、正弦信号、实际舵控电压进行仿真,得到了超调量、上升时间、相移等响应参数,仿真结果表明,经过简化后的舵机模型在阶跃和正弦等信号下跟踪性能良好,运行稳定可靠,稳态和瞬态测试结果都能够满足舵机指标要求,同时通过对仿真数据和实际数据的比较,可知仿真曲线和实际舵反馈曲线据基本吻合,验证了舵机模型的有效性和可用性,为控制系统模型的建立和计算提供了参考,此模型可应用某型装备控制系统仿真及舵机系统故障问题仿真分析。
参考文献:
[1]雷虎明.导弹制导与控制原理[M].北京:国防工业出版社,2006:255-257
[2]苏翀.飞行器电动舵机设计与研究[D].上海交通大学硕士学位论文,2013.
[3]张元.基于DSP的小型电动舵机伺服控制系统研究[D].南京理工大学硕士学位论文,2012.
[4]程鹏.自动控制原理[M].北京:高等教育出版社,2010:24-26
[5]吴森堂.飞行控制系统[M].北京:北京航空航天大学出版社,2013:180-183
[6]曾凡菊.弹道修正弹电动舵机控制系统的设计[D].北京:沈阳理工大学硕士学位论文,2010.
收稿日期:2024-12-10
作者简介:叶有生(1989— ),男,汉族,广西北海人,工程师,工学学士,研究方向为控制与导航系统。
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
