
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:针对 无刷直流电机短路故障进行定位,本论文将采用短时傅立叶分析与卷积神经网络相结合,用于故障方法。首先,利用该模型对双闭环控制进行了模拟,对 IGBT三相电流进行取样。其次,频率转换是利用短时傅立叶变换实现的,得到了一种电流失效信号的时间-频率图像。最后,采用卷积神经网络进行故障诊断与定位。实验证明,本文提出的 IGBT断路器的故障诊断是可行的。
关键词:无刷直流电机;IGBT;故障诊断;短时傅立叶变换;卷积神经网络
前言:无刷直流电机(Brushless Direct Current Motor,BLDCM)具有结构简单,运行可靠,维护方便的特点,再加上高效率的直流电动机,具有良好的速度调节性能,而且因为不受机械换相的限制,易于实现体积小、重量轻、转速高的特点,所以,近几年来,它的应用越来越广泛。它的控制常采用两两导通的控制方式,也就是说,在一个电气循环中,获得了用于进行电子换相的6个转子位置信号。目前普遍采用的方法是将三个霍耳传感器(以60度或180度的间距)放置在马达外壳中,以探测马达转子的位置;但是霍尔传感器由于环境条件的变化,如温度、电磁干扰、灰尘等,往往无法正常工作,严重时会造成故障,从而使电动机和控制器不能正常工作。如果在电动机的使用期间出现以上问题,对设备和周边的人会有伤害和危险,因此,改善电动机控制系统的稳定性就显得尤为重要。比较了无刷直流电动机的控制模式,霍尔传感器控制系统的特点是起动稳定,低速控制能力强,能够承受较大的负荷。但它的控制取决于霍尔传感器是否能够工作[1]。
一、系统控制方案设计及硬件实现
以57BL55S06型直流无刷电动机为目标,它的额定电压是24伏,它的额定功率是60瓦,额定速度为3000转/分。该系统采用了STM32F103作为控制核心,其具备专门采集霍尔信号的定时器 TIM1。对所获取的霍尔信号进行处理,以获得电动机的相位变换,这样就可以达到霍尔的控制。在无霍尔模式下,该电动机的三个反向电动信号被采用,并用作该马达的换相信号。在这个系统的操作中,利用ADC2对三路霍尔信号,母线电压,三相电压等进行实时监测[1]。
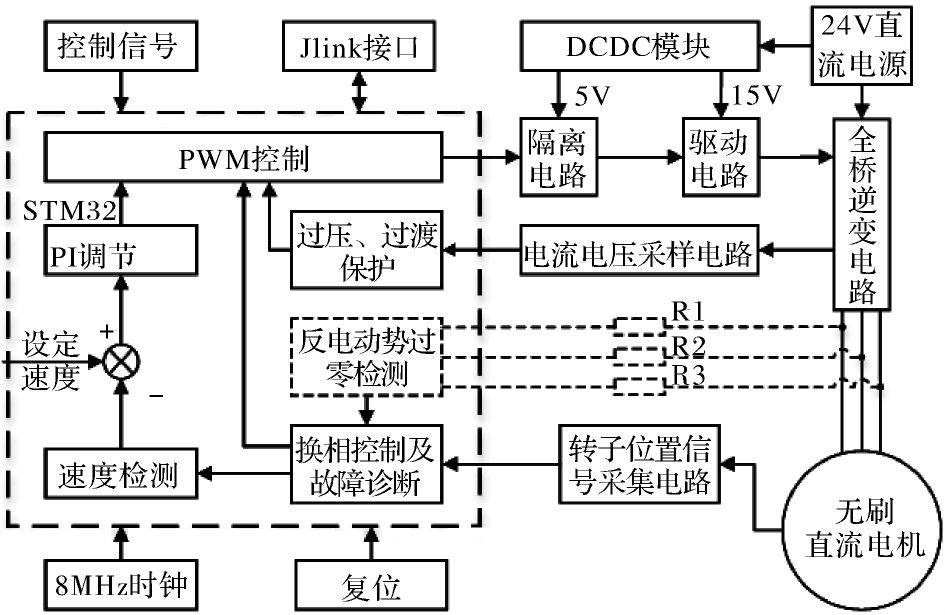
图1 系统控制策略框图
(一)控制系统方案设计
在图1中显示了一个系统控制的方框图。控制程序:通过 PI调整 PI,根据设置的转速和反馈的速率,同时利用 PWM信号的工作周期对电动机进行调速。开机后启动马达,霍尔信号完全,该软件将霍尔信号用作电动机的换相信号,从而对电动机的工作进行控制。在霍尔信号不完整的情况下,电机无法启动的情况下,通过采集电阻器R1,R2,R3,采集电动机三相线路上的电位,经过处理,得出电动机的换算信号,这时,系统转到了非霍尔模式,从而确保电动机的工作性能和容错性能。另外,通过对三相电压、三相电流进行检测,实现了对电网的实时监测,一旦出现过压、过流、欠压、欠流等故障,六个 PWM波形的输出立即被切断,做到对马达及电源组件的保护。
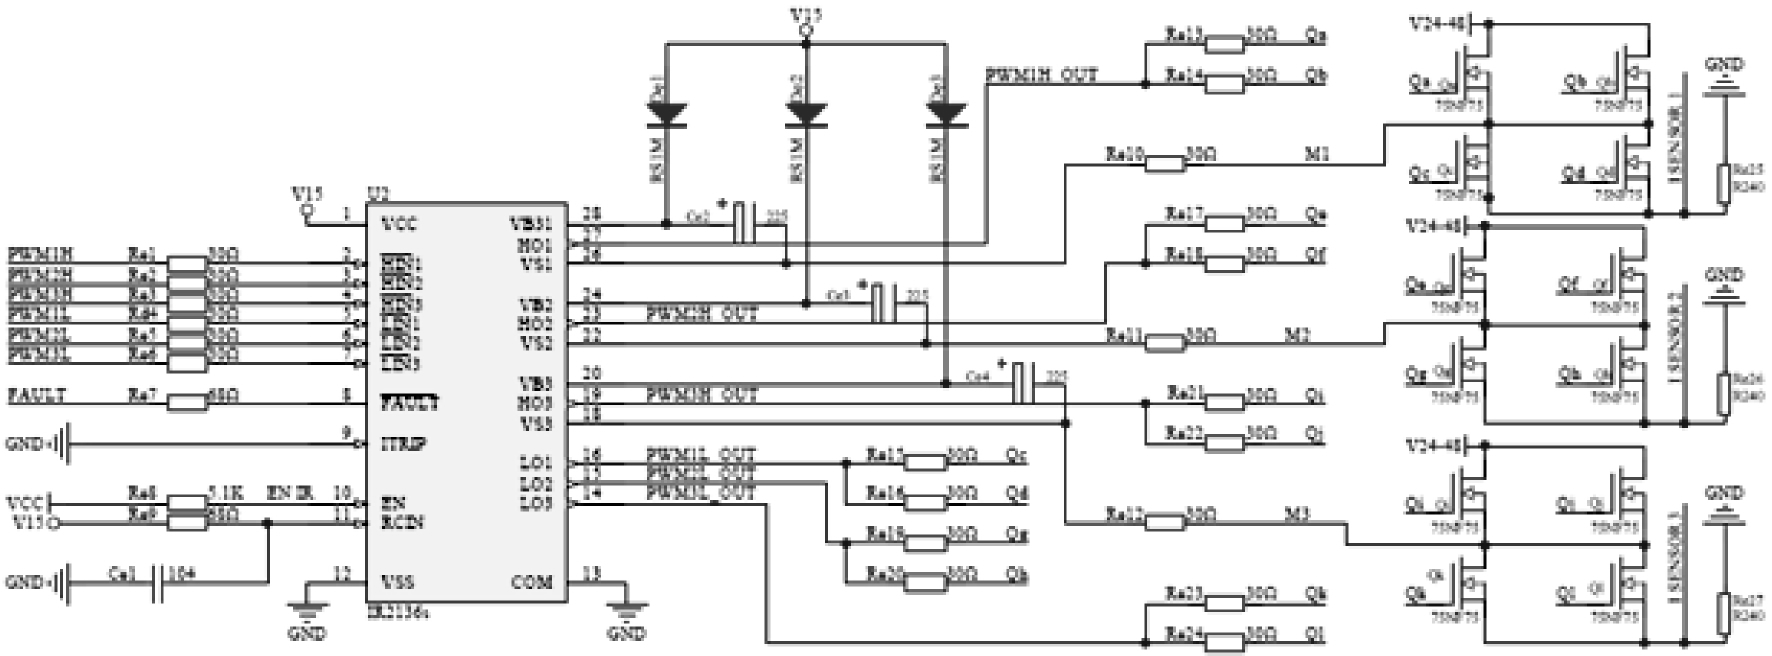
图2 功率驱动与全桥电路
(二)硬件实现
为了使控制器既能实现霍尔和非霍尔两种控制,它的硬件结构与传统的电动机控制器不同。在有 Hall模式的情况下,施密特的触发器对电动机的霍尔信号进行了整形和滤波,然后将其传输到微处理器作为电动机的转子换算信号。对于非霍尔模型,将3个单独的取样电阻器加入到电动机三相回路中,用于检测反 EMR过零信号,然后用运算放大器对其进行滤波和整形,获得电机的转子换向量。图2和图3显示了功率驱动电路,全桥电路,采样电阻和操作放大电路。按照上述计划,采用微处理器STM32F103作为控制系统,采用IR2136S作为驱动晶片,集成了六个 PWM独立的控制信道,该系统可实现对上桥、下桥的全桥控制。为增加装载容量,每桥臂采用平行的IRF540N FET,总共12根 FET构成了三相全桥逆变器。整体电路按功能模块设计,高压、低压电路相互隔离,为了提高高频信号线路的抗干扰性,采用了镀铜工艺。图4中显示了试验用的马达控制器。
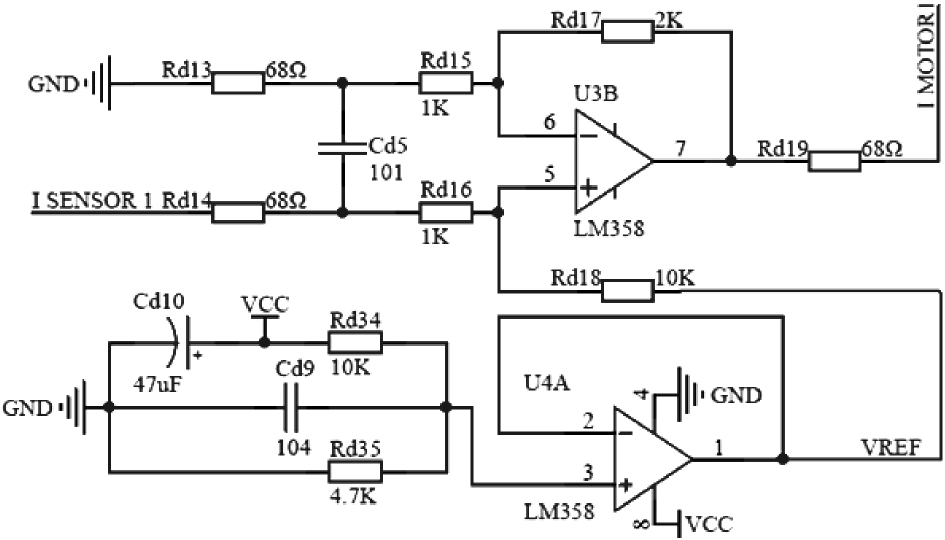
图3 运算放大电路
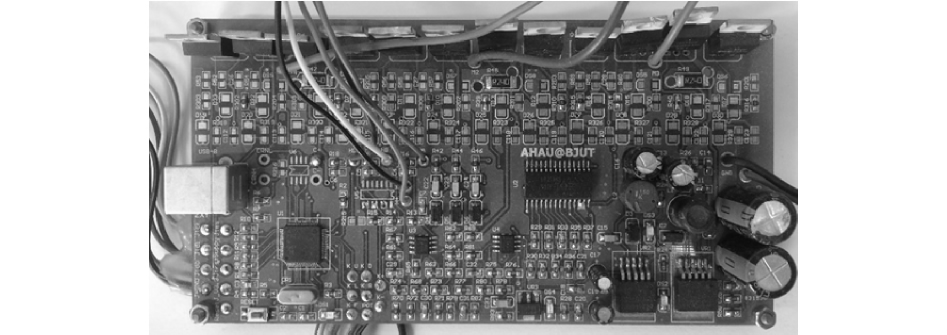
图4 电机控制器
二、控制系统软件实现
本文以模块化的方式实现了无刷直流电机的控制系统。C语言程序设计。将霍尔传感器控制整合到一个系统中,具有无霍尔传感器控制、故障诊断和容错控制等特点。
(一)系统主程序
图5显示了主要的流程方框图。整个过程由四大部分组成:包括初始化模块、启动模块、 PI闭环速度控制模块和故障检测模块。初始化模块主要负责对输入/输出端口,时钟,中断, ADC等模块进行初始化。在完成了初始化之后,该系统处于待命状态,并等待启动指令。在收到启动信号后,系统预设启动和运行电机的霍尔传感器模块。这时有两种情形:一是马达工作正常,二是然后进入闭环 PI控制环节,继续运行,循环;当马达不能工作时,会触发一个中断,进入故障诊断程序,进行故障原因分析,确定是否启动了无霍尔传感组件以进行马达的控制。一旦出现故障,能够对此反应并作出相应的应对。无论在什么情况下,该系统将对霍尔、电压、转速等进行实时监测。
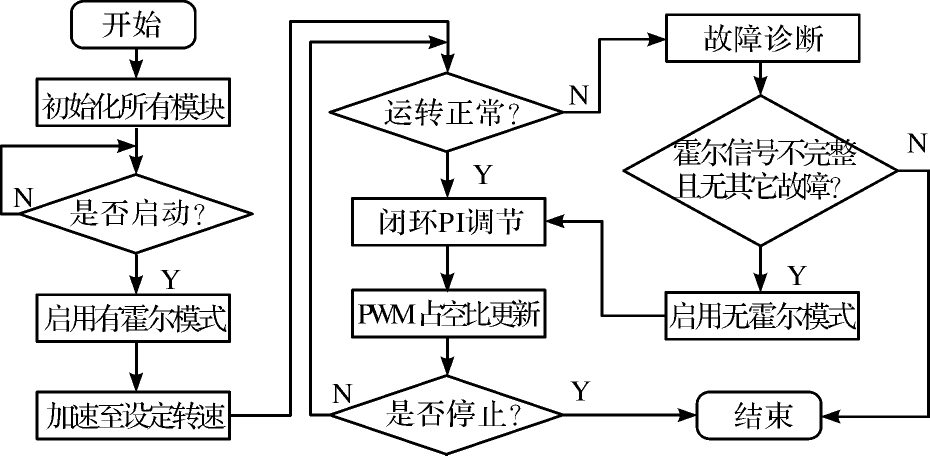
图5 主程序流程框图
(二)无位置传感器电机起动程序
该系统采用反向电势过零检测方法,对无霍尔信号的无刷直流电动机进行控制。在电机启动时或启动前,霍尔传感器出现故障,该系统的转子定位信号丢失,使电动机不能启动和操作。此时进入无霍尔模式起动电机,但当电机处于静止状态时,不能利用反向电动势法获得到相信号,电机还是没能启动。为此,我们特别设计了一套无霍尔模式的电动机启动程序。该系统采用三阶段启动(预定位,外同步加速,自同步),其实施方式是,将转子预先置于一定的位置,导通定子有两个相位,而另一个相关断,当两相导通时,会形成一个磁场,使转子的直线轴线转动到一定的位置,在接通另两个相之前,该接通状态在一定时期内保持,剩余的一相悬空。在做了两次预判之后,电机可以预先设定好位置。在完成了预置之后,按照上一次接通的条件,依次导通 FET。同时,在编程中设置了一个变速计划,使得电动机的转子被迫进行同步转动。也就是说,在增加 DC侧电压的同时增加换相频率,这是一种外力同步。在电动机的速度可以满足由反向电动势判定电动机转子位置的情况下,转换为自同步。到目前为止,启动阶段已经完成。该控制器开始进行转速调节。在电动机的启动过程中,电枢电流最大,随着速度的增加,温度也随之下降。在没有超出最大启动电流的情况下,旋转速度可调。
(三)转子位置故障诊断程序
电动机的工作状态可分为3类:霍尔信号完全启动、运行;在工作期间,如果霍尔信号发生异常,并且可以捕获到反向电动信号,并且可以将其转化成马达转子转换信号,切换到非霍尔方式,以控制马达持续工作;在电动机启动之前或在低速状态下霍尔信号(这时,反向电动信号是0,或者电动机的速度不符合将反向电动信号转变成电动机的信任号),采用三阶段启动方法启动,并将其转换成无霍尔方式来实现电动机的运行。电机预设采用霍尔方式来控制马达。该系统将对霍尔信号进行实时监控,当出现故障时,故障诊断模块将确定系统的工作状态[2]。
三、试验结果及分析
为了检测有霍尔和无霍尔状态下的控制状态和故障检测,通过采集板来获取电动机的速度信号,同时,利用示波器对霍尔和反电动机进行了分析。
(一) 电机启动与运行试验
在测试中,电动机是从静态启动的,设置旋转速度为1000转/分。图6是完整的霍尔信号,电动机速度随时间变化。当马达收到启动信号时,在300毫秒后,达到预定转速,并持续稳定工作。图9是在马达启动之前,当位置信号不完全时,电动机的时间历程。当电动机收到启动信号时,发现霍尔信号不正常,绝不能启动。这时,故障检测模块介入。在判定出故障类型后,切换到无霍尔方式启动电动机,在250毫秒的时间内,进行外部同步方式的加速。在350毫秒时间内,该程序探测到一个稳定和可捕获的反向电动信号,这时,从外部同步到自同步,持续地进行电动机的加速。在700毫秒内达到设定的速度,并持续稳定地工作。
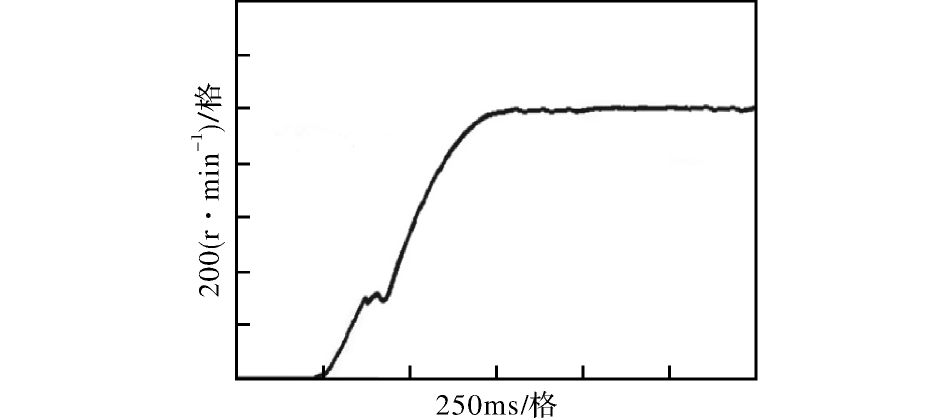
图6 无霍尔模式电机启动转速的时间历程
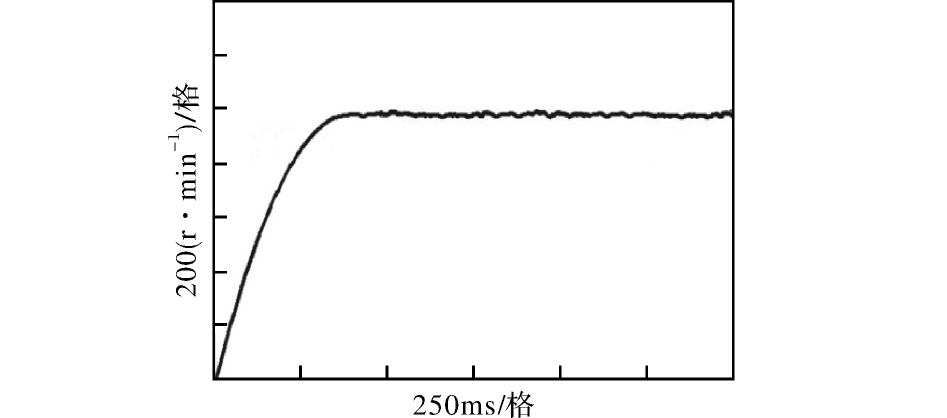
图7 有霍尔模式电机启动转速的时间历程
结束语:该控制器根据霍尔信号的完整性来进行故障诊断,在此基础上,提出了一种基于非霍尔方式的电动机容错控制方法。它可以改善电动机的工作稳定性和可靠性。
参考文献:
[1]邹爽,朱建光. 无刷直流电机控制器故障诊断[J]. 电脑知识与技术,2021,17(30):148-150.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
