
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
0 引言
马铃薯播种机中补种控制的关键在于补种时机。检测到漏播后,备用种薯不能立即释放,需要综合考虑漏播检测点与补种投放点之间的安装距离、机具前进速度、补种门响应时间和种薯下落时间。若补种动作过早,备用种薯会落在漏播位置之前;若补种动作滞后,则会落在漏播位置之后。传统固定延时补种方法只能适应某一稳定作业速度,当丘陵地块中机具前进速度发生变化时,固定延时难以保证补种落点与漏播空缺位置相对应。
本文针对正常作业条件下机具速度波动导致的补种落点偏差问题,提出一种红外—GNSS融合的补种延时修正方法。该方法利用红外传感器识别漏播事件,采用GNSS速度描述机具前进状态,并通过滤波速度动态修正补种触发时刻,使补种动作能够随作业速度变化进行调整。与原有固定延时补种方法相比,该方法能够减小速度变化造成的提前补种或滞后补种,提高补种落点的一致性。
1 补种控制系统总体框架
丘陵山区马铃薯播种机补种控制系统主要由感知层、信号处理层、决策层和执行层组成。
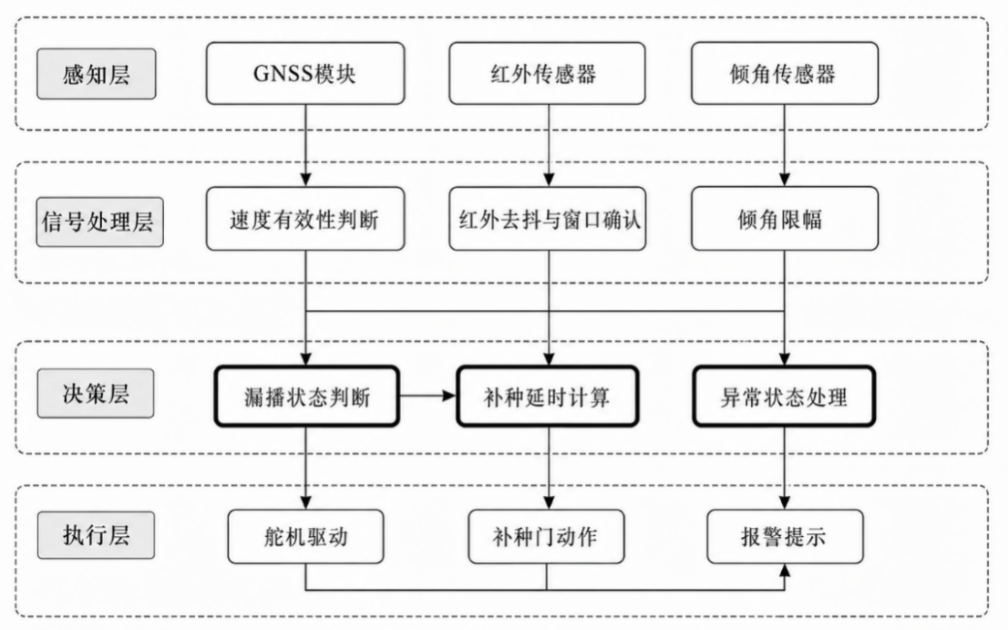
图1 基于可信度判断的漏播补种容错控制系统总体结构
感知层包括漫反射红外传感器、GNSS模块、倾角传感器和补种门复位检测单元。红外传感器用于获取取种勺经过检测区域时的电平变化,GNSS模块用于获取播种机前进速度,倾角传感器用于采集机具姿态变化,补种门复位检测单元用于判断执行机构是否具备下一次补种条件。
信号处理层对各类传感信息进行预处理。红外信号经边沿捕获后转化为遮挡时间和间隙时间,并对短时电平抖动进行消抖处理,以降低泥土飞溅、机具振动和瞬时遮挡对检测结果的影响。GNSS数据通过串口接收NMEA报文,提取RMC语句中的定位状态、地面速度和航向信息,并完成速度单位换算。经处理后的红外时间参数和GNSS速度共同作为补种时机计算的输入。
决策层根据红外检测结果判断当前排种周期是否发生漏播。当检测窗口内形成有效携种信号时,系统判定当前周期正常排种,不输出补种指令;当检测窗口结束后未形成有效携种信号时,系统生成漏播标志,并结合GNSS速度计算补种触发时刻。执行层根据补种指令驱动补种门完成一次开启—关闭动作,使备用种薯经补种管落入种沟空缺位置。补种完成后,系统根据复位检测信号确认补种门状态,为下一次补种动作提供执行条件。
2 红外漏播检测与速度信息获取
红外漏播检测布置在导种阶段。取种勺经过检测区域时,传感器输出电平会随取种勺和种薯的遮挡状态发生变化。取种勺背面携带种薯时,检测目标在红外检测区域内的等效长度增大,遮挡持续时间较长;取种勺为空勺时,仅取种勺本体经过检测区域,遮挡持续时间较短,而相邻取种勺之间的间隙时间相对较长。基于这一特征,可通过遮挡时间与间隙时间的比值判断当前取种勺是否携带种薯。
设传感器检测到有效遮挡的持续时间为t₁,相邻两次遮挡之间的间隙时间为t₀,则可构建时间比值:

根据前期标定试验结果,当k大于设定阈值时,说明取种勺背面存在种薯,当前排种周期判定为正常;当k小于阈值时,说明取种勺存在空勺风险,系统生成漏播标志。与单点电平判断相比,时间比值法能够利用取种勺通过过程中的连续时间特征,减小瞬时电平波动对漏播判断的影响。
GNSS速度用于描述播种机的实际前进状态。控制器通过串口接收GNSS模块输出的NMEA报文,并从RMC语句中提取地面速度字段。由于RMC语句中的速度单位为节,需转换为m/s后参与补种计算。为提高速度输入的稳定性,控制器对连续速度进行平滑处理,形成用于补种延时计算的滤波速度。该速度不直接改变漏播判断结果,而是用于建立漏播检测位置、补种投放位置与补种触发时间之间的关系。
在实际作业中,红外检测与GNSS测速具有不同作用。红外检测反映排种链上取种勺的携种状态,属于漏播事件触发信息;GNSS速度反映机具相对于地面的运动状态,属于补种时机修正信息。二者融合后,可在检测到漏播的基础上,根据机具实际速度确定补种动作的延迟时间,从而提高不同作业速度下的补种位置一致性。
3 红外—GNSS融合的动态补种延时修正方法
在固定延时补种方式中,补种触发时间通常依据某一标定速度确定。当作业速度与标定速度一致时,固定延时能够获得较好的补种效果;但当机具速度升高时,漏播位置到补种位置之间的通过时间缩短,原有固定延时会造成补种滞后;当机具速度降低时,通过时间延长,固定延时又可能造成补种提前。因此,补种延时需要随作业速度变化进行修正。
红外—GNSS融合补种方法以红外漏播标志作为触发条件,以GNSS滤波速度作为补种延时计算依据。检测到漏播后,控制器记录漏播检测时刻,并根据漏播检测点至补种投放点之间的等效距离L、补种机构综合响应时间τ以及滤波速度vf计算补种触发条件。基本原理是使备用种薯完成释放和下落后,尽量落入由漏播形成的空缺位置。
为降低速度短时波动对补种时机的影响,本文采用滤波后的速度参与延时计算。滤波处理以连续GNSS速度为输入,输出相对平滑的前进速度估计值。当速度变化较缓时,滤波速度能够跟随机具实际运动状态;当速度出现瞬时波动时,滤波过程能够削弱单次速度突变对补种触发时刻的影响。由此可避免补种延时随原始速度剧烈波动,提高补种控制的稳定性。
补种触发可采用时间延时或累计位移两种实现方式。时间延时方式根据滤波速度计算漏播位置到达补种区域所需时间,并扣除补种门响应和种薯下落时间后输出补种指令;累计位移方式则从漏播检测时刻开始对机具前进距离进行积分,当累计位移达到目标距离时触发补种。对于速度波动较明显的丘陵地块,累计位移方式能够更好地反映机具在漏播检测后的实际前进过程,更适合动态补种控制。
与单一红外固定延时方法相比,红外—GNSS融合方法在漏播判断基础上引入实时速度信息,使补种触发时刻不再固定,而是随作业速度变化动态调整。当机具速度升高时,系统提前输出补种指令;当机具速度降低时,系统相应延后补种动作。该方法能够减小速度波动引起的补种落点偏差,提高补种种薯与漏播空缺位置的匹配程度。
4 结论
针对丘陵山区马铃薯播种作业中漏播补种时机难以固定、作业速度波动易引起补种落点偏差的问题,本文提出了一种红外—GNSS融合的补种延时修正方法。该方法以红外时间比值判断取种勺携种状态,在识别漏播事件后,利用GNSS速度描述机具前进状态,并通过滤波速度动态修正补种触发时刻,使补种控制能够适应不同作业速度下的补种需求。
红外传感器主要用于确定是否发生漏播,GNSS速度主要用于确定补种动作何时执行。二者融合后,补种控制由固定延时方式转变为随作业速度变化的动态延时方式,有助于减小机具速度波动造成的提前补种或滞后补种。该方法逻辑清晰、硬件实现简单,适用于丘陵山区中小型勺链式马铃薯播种机的补种控制。
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
