
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:大型水轮发电机磁极线圈绝缘胶切削作业长期依赖人工,存在加工精度低、作业环境差等问题,工业机器人柔顺力控是实现该工序自动化的核心技术。针对传统固定参数PID控制器在绝缘胶变载荷切削工况下响应滞后、力超调量大、易引发工件损伤的缺陷,本文提出一种融合蜣螂优化算法(DBO)与遗传算法(GA)的混合优化策略,对PID控制器参数进行自适应整定。首先阐述PID、蜣螂算法与遗传算法的基础原理,结合两种算法优势构建GA-DBO混合优化框架,利用蜣螂算法实现快速局部寻优,引入遗传算法的交叉、变异算子解决蜣螂算法易早熟收敛的问题。在MATLAB平台开展接触力阶跃响应与算法收敛性仿真实验,结果表明:相较于传统PID、GA-PID、DBO-PID,本文所提GA-DBO-PID控制器超调量仅为0.78%,调节时间缩短至10ms,算法全局寻优能力与稳定性显著提升。该控制策略可有效抑制切削接触冲击,满足磁极线圈绝缘胶自动化切削的力控要求,可为同类复杂工件接触式加工提供技术参考。
关键词:磁极线圈;柔顺力控;PID控制;蜣螂优化算法;遗传算法
1. 绪论
在国内能源转型与“双碳”目标推进背景下,水力发电作为清洁可再生能源,在电力系统中占据核心地位。磁极线圈是大型水轮发电机组的关键部件,其表面绝缘胶的切削质量直接决定机组运行稳定性与使用寿命。目前国内磁极线圈残胶清理仍以人工操作为主,操作人员长期在半封闭狭小空间内作业,不仅劳动强度大、粉尘污染严重,且受视觉疲劳、手部抖动影响,易出现切削面凹凸、胶层残留、铜排基材划伤等缺陷,加工一致性难以保障。采用工业机器人实现绝缘胶自动化切削,是解决该行业痛点、推进水电装备制造智能化的必然趋势。
机器人切削属于典型的接触式作业,柔顺力控[1-5]技术是保障加工安全与质量的关键。传统刚性位置控制无法应对绝缘胶厚度不均、切削阻力突变的工况,极易造成刀具崩裂或工件损坏。柔顺力控可使机器人根据接触力实时调整运动状态,实现柔性接触加工,现已广泛应用于打磨、抛光、切削等工业场景。当前主流柔顺控制方案以PID控制器为基础,配合群体智能算法完成参数整定。蜣螂优化算法(DBO)作为新型群体智能算法,具备收敛速度快、局部搜索精度高的优点,但迭代后期易出现种群多样性下降、陷入局部最优的问题;遗传算法(GA)全局探索能力强,可有效跳出局部极值,但单独使用时收敛速度较慢。
针对磁极线圈内腔半封闭空间、切削载荷动态变化的工况特点,本文以PID力控算法为基础,融合蜣螂算法与遗传算法的优势,设计GA-DBO混合优化算法对PID参数进行自适应寻优。通过仿真实验验证算法的动态响应能力与抗干扰性能,旨在开发一套适配磁极线圈切削的柔顺力控方案,为该类大型复杂工件自动化加工提供技术支撑。
2. 基础算法理论
2.1 传统PID控制算法
PID 控制凭借结构简单、可靠性高、易于工程实现的特点,成为工业机器人力控系统的主流控制器。其核心原理是根据系统期望值与实际输出的偏差,通过比例、积分、微分三个环节协同调节控制量,连续修正机器人末端运动状态。连续域下PID控制数学表达式为:
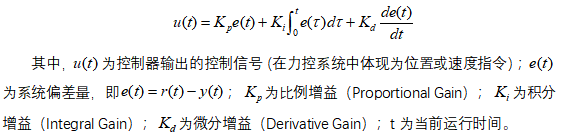
比例环节快速响应瞬时偏差,提升系统响应速度;积分环节消除稳态误差,保证控制精度;微分环节预判偏差变化趋势,抑制系统超调与震荡。在磁极线圈切削力控场景中,固定参数PID难以适配时变的切削阻力,参数整定不当会出现接触力超调、响应滞后等问题,因此需要智能算法完成参数动态优化。
2.2 蜣螂优化算法(DBO)
蜣螂优化算法是模拟蜣螂滚球、觅食、繁殖等生物行为的群体智能算法,全局探索与局部开发能力均衡。算法将种群分为滚球蜣螂、繁殖蜣螂、觅食蜣螂等不同个体,通过不同行为完成解空间搜索:滚球行为实现大范围全局探索,跳舞行为规避搜索障碍,繁殖与觅食行为完成局部深度挖掘。
该算法收敛速度快、局部寻优精度高,十分适用于 PID 参数整定这类连续域优化问题。但在处理磁极线圈切削这种强非线性、多扰动的复杂优化问题时,迭代中后期种群会快速向局部最优解聚集,种群多样性丧失,出现早熟收敛现象,导致控制器参数并非全局最优,影响力控效果。
2.3 遗传算法(GA)
遗传算法模拟生物自然选择、交叉、变异的进化过程,以适应度函数为评价标准,对种群不断迭代优化。算法采用实数编码方式,通过轮盘赌选择、模拟二进制交叉、随机变异等操作,持续拓展解空间搜索范围,有效跳出局部最优陷阱。
遗传算法全局搜索能力突出,但局部精细搜索能力较弱,单独用于 PID 参数整定时存在收敛速度慢、后期精度不足的问题。结合蜣螂算法与遗传算法的互补特性,构建混合优化算法,可兼顾收敛速度与全局寻优能力。
3. 基于GA-DBO的混合优化柔顺PID算法
3.1 混合算法设计思路
本文采用算子嵌入式融合策略构建GA-DBO混合算法:以蜣螂算法为主框架,发挥其快速收敛、局部高精度搜索的优势;在每轮迭代末尾引入遗传算法的选择、交叉、变异算子,对陷入局部最优的种群进行扰动,恢复种群多样性,解决 DBO 算法早熟缺陷。同时引入精英保留机制,保护迭代过程中筛选出的优质PID参数组合,避免优良解被破坏。
算法以积分时间绝对误差(ITAE)、超调量、调节时间构建综合适应度函数,综合评价 PID 参数的控制效果,适应度值越高,对应参数组合的力控性能越优。
3.2 GA-DBO算法执行流程
参数初始化:设置种群规模、最大迭代次数、PID参数搜索区间、精英比例、交叉与变异概率,在安全范围内随机生成初始种群。
DBO基础迭代:种群个体按照蜣螂五种仿生行为更新位置,完成全局探索与局部初步寻优,并执行边界约束检查,避免参数越界。
适应度排序与精英保留:计算所有个体的适应度并降序排列,选取前10%~20%的精英个体直接保留至下一代,保证算法性能单调不减。
遗传算子优化:对剩余普通个体执行轮盘赌选择、模拟二进制交叉与实数变异操作,生成新个体,丰富种群多样性。
迭代终止判断:更新全局最优解,若达到最大迭代次数则输出最优PID参数;否则继续下一轮迭代。
将GA-DBO算法与PID控制器结合,得到GA-DBO-PID柔顺力控策略:算法实时根据切削力反馈动态整定KP,Ki,Kd,控制器依据最优参数输出调节指令,驱动机械臂动态调整姿态与进给量,实现恒定切削力控制。
3.3 切削力控约束
结合磁极线圈绝缘胶切削工艺,设定目标接触力为20N,当接触力超过20N时机械臂主动退让,低于15N则主动贴合工件,算法在15~20N的安全力区间内完成动态调节,既保证残胶切削效果,又避免划伤铜排基材。
4. 仿真实验与结果分析
为验证GA-DBO-PID算法的有效性,在MATLAB平台搭建单自由度接触力仿真模型,将传统 PID、GA-PID、DBO-PID与本文算法进行对比,仿真环境模拟真实切削的刚度与阻尼参数,分别开展阶跃响应实验与算法收敛实验。
4.1 接触力阶跃响应实验
阶跃响应模拟刀具从自由空间接触工件的瞬时过程,核心评价指标为超调量、上升时间、调节时间,实验数据如表1所示。
表1不同控制策略阶跃响应性能对比
控制方法 | 超调量 | 上升时间 | 调节时间 |
传统PID | 5.30 | 80 | 58 |
GA-PID | 1.65 | 55 | 19 |
DBO-PID | 1.10 | 52 | 15 |
GA-DBO-PID | 0.78 | 38 | 10 |

由数据可知,传统PID接触冲击大、调节速度慢;两种单一智能优化算法性能有所提升;本文算法超调量仅0.78%,调节时间最短,可快速稳定切削力,有效抑制接触冲击。
4.2 算法收敛性实验
设置统一种群规模与迭代次数,对比三种优化算法的收敛曲线如图4.1:
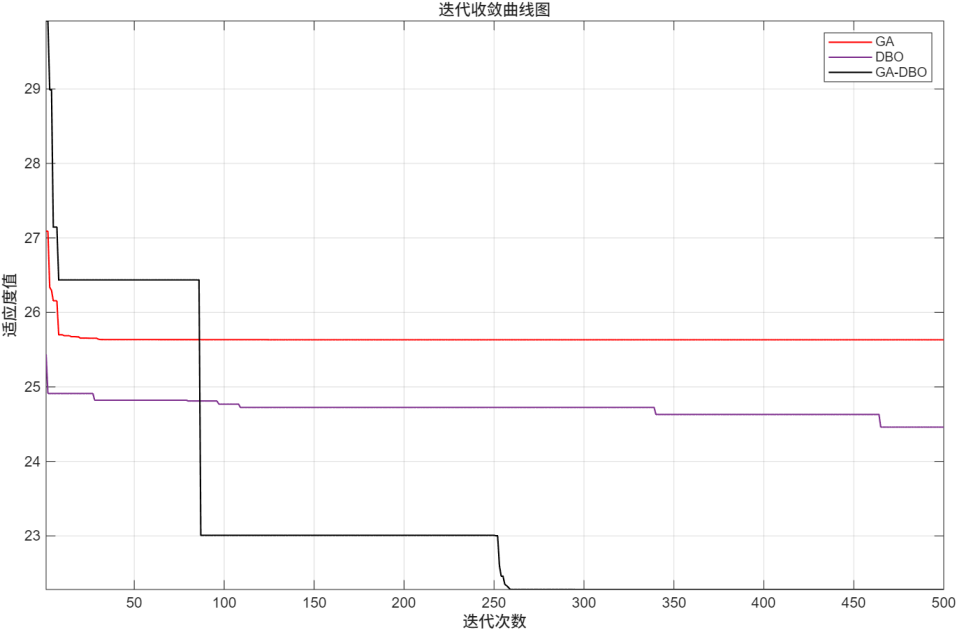
图4.1 迭代收敛曲线图
结果显示:传统遗传算法迭代早期收敛快,但 20 次迭代后陷入局部最优;基础蜣螂算法收敛速度适中,最终寻优精度优于 GA,但仍存在停滞现象;本文 GA-DBO 混合算法初始适应度更高,全程无收敛停滞,寻优精度远优于另外两种算法,全局搜索能力显著提升。
仿真结果证明,GA-DBO-PID 控制器在动态响应、抗干扰、全局寻优方面均具备明显优势,适配磁极线圈变载荷切削工况。
5. 结论
针对大型水发磁极线圈绝缘胶自动化切削的柔顺力控需求,本文提出一种基于蜣螂算法与遗传算法混合优化的 PID 控制策略。结合两种智能算法的优势,以 DBO 算法实现快速局部寻优,利用 GA 算法的交叉、变异算子解决种群早熟问题,同时通过精英保留机制保障算法稳定性。仿真实验表明,相较于传统控制算法,GA-DBO-PID 控制器大幅降低了切削接触力超调量,缩短系统调节时间,动态性能与鲁棒性显著提升,能够满足磁极线圈内腔复杂工况下的恒力切削要求。
本文研究成果可为水电装备、大型构件等接触式加工机器人柔顺力控设计提供参考。后续可结合六维力反馈,进一步优化算法,实现复杂曲面工件的力位混合控制,推动该技术在工业现场的落地应用。
参考文献:
[1] 陶荣顺,陈昌宜,张国杰,等.基于协作机器人的柔顺控制打磨[J].科学技术与工程,2025,25(36):15594-15604.
[2] 蔡虎,李倩,曹英荣,等.基于3D视觉与力控的舵机柔性自动装配技术研究[J].航天制造技术,2025,(06):58-65.DOI:10.20177/j.cnki.htzzjs.2025.06.010.
[3] Haiqing Chen, Jixiang Yang, Han Ding,Robotic grinding of curved parts with two degrees of freedom active compliant force-controlled end-effector using decoupling control algorithm,Robotics and Computer-Integrated Manufacturing, Volume 93,2025,102935,ISSN 0736-5845,https://doi.org/10.1016/j.rcim.2024.102935
[4] Bottero, S.; Muscolo, G.G.; Ferraresi, C. A New Soft RCC Device with Pneumatic Regulation. Robotics 2020, 9, 98. https://doi.org/10.3390/robotics9040098
[5] 匡民兴.基于被动力控制的机器人砂带磨抛振动抑制研究[D].华中科技大学,2022.DOI:10.27157/d.cnki.ghzku.2022.002303.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
