
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:涟钢能源总厂汽车板公辅车间两台20t/h与一台10t/h蒸汽锅炉承担华菱安赛乐米塔尔汽车板有限公司核心供汽任务,其稳定性直接关联汽车板生产工艺安全。锅炉在负荷峰值期连续3次因水位失控触发跳机,事故分析表明,手动控制滞后性、高负荷工况虚假水位及水位计电极老化是主因。三次事故中水位均突破保护值,且手动调节无法响应蒸汽流量突变导致的“假水位”现象。针对此问题,本文结合设备运行实际,从仪表维护、控制逻辑优化、操作规范等方面开展系统性分析,提出综合治理方案。改造实施后锅炉水位故障率显著下降,跳机事件归零,验证了自动控制与传感器维护对高负荷工况水位稳定的必要性。
关键词:热力锅炉跳机;气泡水位;仪表维护;控制逻辑优化
引言
汽包水位是锅炉运行中最关键的控制参数之一,其准确测量和稳定控制直接关系到锅炉的安全经济运行。水位过高可能导致蒸汽带水,损坏汽轮机;水位过低则可能引发锅炉干烧,造成严重事故。传统的汽包水位测量系统存在测量精度低、响应滞后、可靠性不足等问题,难以满足现代工厂对安全性和经济性日益提高的要求。本文以具体案例为基础,研究由气泡水位的热力锅炉跳机问题,旨在探讨通过仪表维护、控制逻辑优化、操作规范来优化热力锅炉运行系统,从而提高热力锅炉运行的安全性和效率。
1. 热力锅炉跳机问题分析
1.1问题背景
涟钢能源总厂汽车板公辅车间配置有两台20t/h与一台10t/h热力锅炉(两台型号NWNS20-1.25-Q,一台型号NWNS10-1.25-Y),作为华菱安赛乐米塔尔汽车板有限公司镀锌线退火炉的核心蒸汽来源,其供汽稳定性直接关系到汽车板表面处理工艺的质量与生产线连续性。该系统采用组合运行模式,一般情况下单台20t/h锅炉运行;当需汽量增大时,转为一台20t/h与一台10t/h锅炉并联运行。单台最大蒸发量20t/h,设计压力1.25MPa,主要承担汽车板生产线的高温蒸汽供应任务。锅炉汽包水位控制采用三重冗余监测机制,就地双色水位计、差压变送器及电接点水位计,信号接入南京科远DCS系统的差压水位计联锁。锅炉在近期高负荷运行期间出现水位异常情况,事故记录显示,三次事件均因汽包水位在5分钟内从±50mm正常区间骤升至+250mm,触发MFT保护动作。如下图1为NWNS20-1.25-Q的热力锅炉现场图。
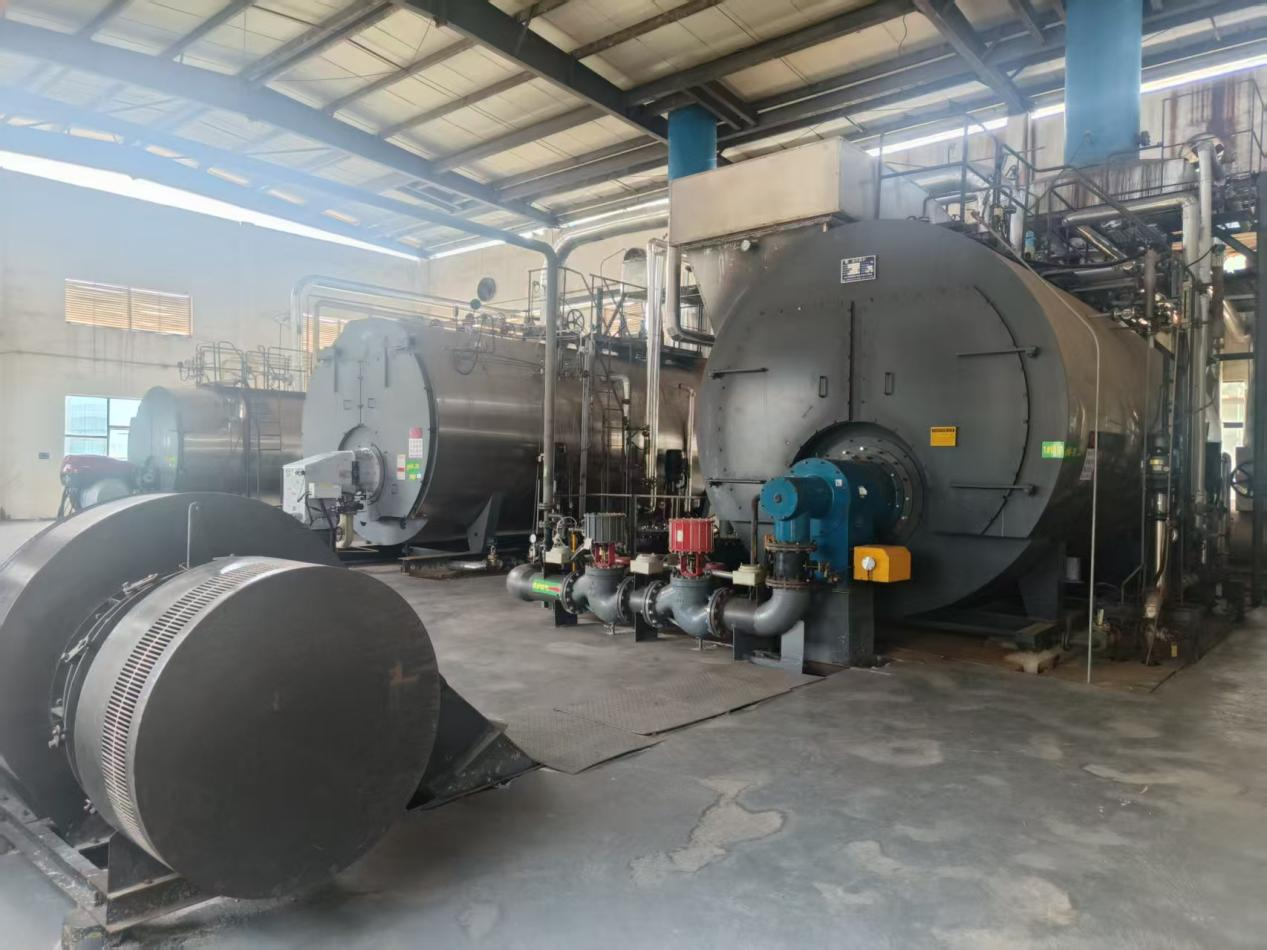
图1:NWNS20-1.25-Q热力锅炉现场图
1.2问题根因
(1)水位控制模式失效:三次事故中水位调节均处于手动控制模式,运行人员无法实时响应高负荷工况下的“虚假水位”现象,蒸汽流量突变导致汽包内气泡瞬时增多,水位计显示虚高。手动调节响应延迟超过60秒,远低于自动控制的200ms级响应能力,导致水位失控。(2)传感器可靠性不足:电接点水位计的碳棒电极因长期电解腐蚀导致灵敏度下降,当气泡附着电极时误判“高水位”,并向DCS发送错误信号;同时,双色水位计的云母片因高温结垢导致透光率下降,光学读数失真。(3)关联系统扰动:锅炉在负荷>18t/h时出现蒸汽流量剧烈波动,引发汽包虚假水位现象,峰值达3.5t/h,蒸汽流量波动率>15%;RO脱盐水系统反渗透膜堵塞导致产水流量波动,波动范围±10%,给水调节阀响应滞后;废水处理站回用:回用水质硬度超标,加速水位计电极结垢。如下图2为热力锅炉水位显示表。
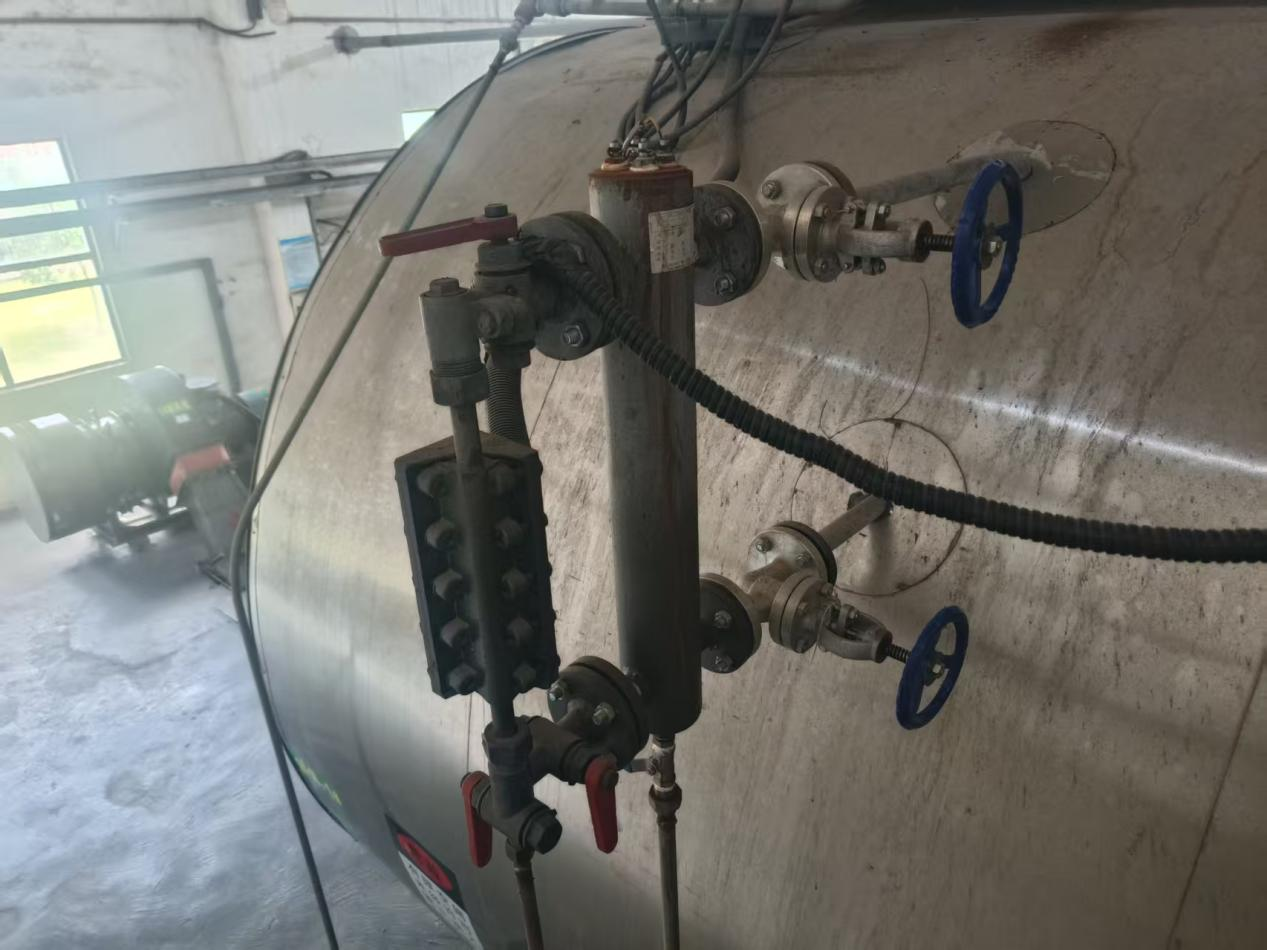
图2:热力锅炉水位显示表
2.气泡水位成因与仪表维护关键技术
2.1气泡水位的多因素成因分析
锅炉汽包内气泡异常积聚主要由物理状态突变、水质恶化及仪表响应滞后综合导致。(1)温度与压力突变,负荷骤增时,制氢系统用汽突增,汽压骤降导致饱和温度下降,炉水瞬时汽化膨胀,水冷壁内汽泡体积剧增并排挤炉水至汽包,形成“虚假水位”。实验数据显示,压力每降低0.1MPa,汽泡体积膨胀率高达12%,水位瞬时可虚升80~120mm。(2)水质恶化加剧气泡稳定性,RO脱盐水系统异常时,回用水硬度超标,或含盐量升高,导致炉水电导率失衡。高盐分水体表面张力降低,气泡不易破裂而持续附着于水位计探头上。同时,有机物分解产生的甲烷、CO₂等气体进一步增加气泡密度。(3)气体过饱和析出,RO系统故障导致冷水补给或管道压力突降,水中溶解氧、氮气因溶解度骤降而析出微气泡。亨利定律表明,水温从25℃升至80℃时,氧气溶解度下降60%,大量气体在汽包内聚集成泡。
2.2气泡对水位监测差异化干扰
不同水位计受气泡干扰的表现形式及误差范围显著不同。(1)双色水位计:的气泡附着云母片后阻碍光路折射,导致汽相显示“假水位升高”。云母片结垢厚度会影响透光率下降,导致误读概率提升。(2)差压变送器:气泡降低介质密度,计算的水位值虚高。若导压管积气未排净,误差可达±100mm。(3)电接点水位计:碳棒电极腐蚀后灵敏度下降,气泡覆盖电极时误触发“高水位”信号,三次跳机事件中电极误报率达90%。电极表面结垢CaCO₃导致电阻异常,信号漂移量达±50mm。
2.3仪表抗气泡干扰维护关键技术
针对气泡干扰特性,需执行专项维护流程。(1)双色水位计防气泡维护:云母片更换工艺,选用厚度≥0.8mm的高透光云母片,安装时采用梯度拧紧法,避免应力集中碎裂。每次停炉后检测透光率,结垢超标时用10%柠檬酸浸泡清洗。冲洗防堵操作,每班次执行“先汽侧后水侧”冲洗,冲洗后对比就地与远传水位偏差。(2)差压变送器零点校准与导压管优化,停炉满水状态下校准零点,导压管倾斜角≥15°以利气泡聚集;安装集气罐并每日手动排气。针对RO系统流量波动,将变送器阻尼时间设为1s,抑制气泡扰动导致的信号振荡。(3)电极式水位计升级改造,碳棒电极更换为铂金涂层电极,铂金耐腐蚀性提升,减少气泡附着概率。(4)动态补偿算法植入DCS,基于克拉伯龙方程,在科远DCS中增加温度—压力协同补偿模块,消除气泡引起的密度误差。
3.控制系统逻辑优化
3.1原控制逻辑的缺陷与风险
原来的水位控制系统在兼容性上存在一定缺陷,(1)保护逻辑容错不足,水位保护采用差压变送器为主保护,配合电接点水位计作为辅助监测,当差压变送器测量值超过±200mm时直接触发MFT动作。当单点水位计因气泡干扰或电极腐蚀失效时,错误信号仍参与表决,直接触发误跳机。(2)调节策略滞后性显著,PID控制器参数未适配制氢系统用汽突变及RO脱盐水流量波动工况。蒸汽负荷突增引发“虚假水位”时,传统PID因积分时间过长无法快速抑制超调,水位瞬态超出调量较大。(3)分级控制缺失:水位高报警与MFT跳机值间缺乏缓冲策略。水位上升时系统仅依赖人工干预,未自动启动事故放水或降负荷控制,错失调节窗口。
3.2优化方案的核心技术路径
(1)保护系统智能容错升级。其一,强化动态信号可信度评估,通过DCS实时分析差压变送器、电接点水位计、双色水位计的噪声水平、变化速率等特征参数,当单路信号与中位值偏差持续>40mm超过10秒时,自动降低该信号权重。其二,引入故障点渐进式隔离机制,对异常信号实施三级处理:一级预警(偏差报警)、二级降权(参与表决但不触发保护)、三级屏蔽(完全剔除)。其三是速率阈值联动保护,增设水位变化率实时监测,超速率时自动冻结积分控制,切换为比例主导调节,抑制气泡干扰导致的虚高信号。
(2)三冲量前馈-反馈复合控制。一方面,设置多变量协同调节,将原单冲量(水位)PID扩展为“汽包水位+蒸汽流量+给水流量”三冲量控制。蒸汽流量作为前馈信号,提前预测虚假水位趋势并补偿给水阀开度;蒸汽流量前馈系数动态调整:根据负荷率自动调节K值。其二是变参数自适应PID,基于负荷工况动态调整PID参数——高负荷时缩小比例带、增强微分作用,提升抗扰动能力;在DCS中植入模糊PID算法,积分时间随负荷变化自动调节。
(3)分级缓冲控制策略。构建水位递进式保护层,避免直接跳机。一级干预水位≥+75mm,联锁关闭给水电动阀,切断进水;二级干预水位≥+125mm,开启事故放水阀,同时停RO供水泵;三级干预水位≥+200mm,启动10秒MFT倒计时,若期内未恢复至+125mm以下则跳机。
3.3系统可靠性与鲁棒性强化
(1)通信架构优化,关键水位信号采用冗余总线传输(PROFINET协议),数据刷新周期从500ms缩短至50ms,确保控制指令实时性。(2)模块化故障处理,将水位异常处理逻辑封装为标准功能块,支持一键植入所有锅炉控制单元,降低组态错误风险。(3)边缘计算辅助决策,在工程师站部署边缘计算节点,实时分析历史水位波动模式,,如RO系统启停特征,动态优化前馈系数,减少人工调参频次。
4.操作标准化与事故预案
4.1操作标准化的核心要素
操作标准化是预防锅炉水位失控的核心防线,需围绕针对性、可执行性、全覆盖性三大原则构建规程体系。操作规程制定需结合锅炉高负荷工况特性、仪表维护需求及关联系统扰动规律,明确启停控制、负荷调节、排污操作的关键步骤。例如锅炉启动前需完成三路水位计零位校验,偏差>30mm时禁止点火;RO系统切换备用水罐时,需先开启缓冲罐旁路阀,避免水流突变冲击给水流量;排污期间需实时监控给水/蒸汽流量差,差值>60t/h时自动中断排污。另外,针对水位控制模式,严格规定手动与自动切换条件,高负荷工况强制启用三冲量自动控制,安全阀测试时需在DCS中锁定水位保护逻辑,防止误触发跳机;电极水位计每班执行高压蒸汽吹扫,清除附着气泡。操作人员需经仿真平台考核认证,掌握气泡干扰识别、虚假水位预调策略,并每年复训更新规程。
4.2事故预案体系的构建
一方面,事故预案需覆盖事前预警、事中响应、事后复盘全链条,并与DCS控制系统深度耦合。分级响应逻辑设计,按水位异常程度划分三级响应。一级响应联锁关闭给水阀,触发声光报警,DCS自动启动气泡干扰诊断模块,分析三路信号离散度>40mm时屏蔽故障点;二级响应开启事故放水阀+停RO供水泵,同步降低燃烧负荷至50%;三级响应启动10秒MFT倒计时,期内未恢复至安全水位则跳机。另一方面,构建完善的组织机构与责任明确机制,应急指挥组由车间主任担任,负责启动预案、协调外部救援;技术支持组由DCS工程师主导,执行故障点屏蔽、备机切换;现场处置组由操作班长带队,按预案路径操作关键设备。此外,预案指令嵌入操作界面,如仪表全失效场景下自动冻结给水阀位,依据蒸汽温度趋势切换控制模式。
4.3应急处置流程的优化
针对锅炉系统的多扰动特性,应急处置需构建场景化路径并强化资源调度能力。在气泡干扰专项处置中,若双色水位计显示反色,立即启动高压蒸汽吹扫程序,清除附着气泡以恢复光学读数;当差压变送器信号跳变时,自动切换至电容式水位计作为保护基准值,避免密度误差导致的虚高信号;若三路信号冲突,DCS启用智能表决系统,自动屏蔽故障点并取剩余有效信号的中位值执行控制,防止误跳机。对于关联系统扰动,建立跨系统联动机制:制氢系统用汽突增时,DCS通过前馈信号预补偿给水阀开度,抑制虚假水位;RO膜堵塞引发产水波动时,联动启动备用水源增压泵,缓冲流量突变对汽包水位的冲击。应急资源保障则强调硬件冗余与技术支援双轨并行:控制室常备铂金电极、云母片等快速检修包,现场配置DCS冗余控制器与I/O模块备件柜;同时与区域应急中心签订协议,确保仪表工程师2小时到场处置硬件故障,锅炉厂商提供4小时远程诊断支持,形成“本地备件+快速响应”的立体保障网络。
结语
本文针对厂内锅炉因气泡水位引发的跳机问题,从仪表维护、控制优化、操作规范三方面开展系统性治理。该实践验证了硬件抗蚀是基础,控制容错是关键,操作防失是保障的治理逻辑。未来随着物联网、大数据等技术的发展,汽包水位问题的解决朝着更加智能化、网络化的方向演进,为锅炉安全运行提供更强大的技术保障。
参考文献
[1]辛俊强,赵泾平.CFB锅炉汽包差压水位计误差分析及研究治理[J].电力设备管理,2025,(05):52-54.
[2]林浩,邵超.锅炉汽包水位偏差影响因素分析及改进[J].电力安全技术,2022,24(09):50-52+65.
[3]苏江平,崔永志,陈泉,等.智能仪表控制技术在汽包水位中的应用分析[J].安装,2020,(10):69-71.
[4]黄光明,李琪琪,谭京,等.浅谈锅炉汽包的水位测量误差分析与补偿计算[J].工业仪表与自动化装置,2020,(04):62-65+84.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
