
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:为突破先进封装压缩成型工艺的产能瓶颈,本文提出一种基于齿轮-双齿条同步驱动原理的新型双层独立驱动压机。该设计通过单一动力源驱动齿轮齿条机构,从而将压机一次合模动作分解为两个模盒同步且等距的相对合模运动,实现单次循环内完成双工位塑封。本文首先建立其静动态力学模型,揭示了其位移精确减半与力分配的机理;其次,完成了整机机械结构设计,重点解决了双模盒同步精度、合模力均衡以及热膨胀补偿等关键问题;最后,通过原理样机实验表明,该压机在保持与传统单工位压机相同成型质量的前提下,理论产能提升率达92.7%。本研究为高性能、高效率的先进封装装备开发提供了新思路。
关键词:齿轮-齿条同步机构;双层独立驱动;精度补偿;塑封压机;先进封装;
一、研究背景
传统塑封压机驱动技术一直以来经历了双液压缸驱动、单电机驱动,和后来先进封装中应用的双电机独立驱动,但无论哪种驱动方式,都有其缺点。比如双液压缸驱动不适合在有洁净要求的车间,单电机驱动无法独立控制两个模盒,就是先进封装中应用多的双电机驱动,也是极度依赖电子同步,存在延时、抖动、过冲问题。这就愈发显得双模盒独立控制与高精度同步难以兼得。用这种经典的齿轮-齿条传动的位移缩放结构就可以解决上述难点。
二、 齿轮-齿条同步驱动系统构成与方案原理
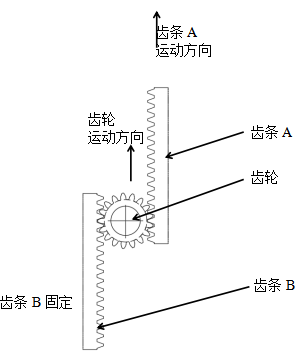
1.该系统由一个齿轮和一个齿条A和一个齿条B构成,齿轮可绕轴心自由转动,齿轮轴心安装在只可上下直线移动的滑块上。齿条A为输入端,可上下直线移动,齿条B为固定端,固定在压机两侧立柱上,两个齿条在齿轮左右两侧对称啮合并平行布置。
2.假设齿轮节圆半径为R,齿条A位移zA(向上为正),齿条B位移zB=0(固定)。齿轮轴心位移zc(向上为正)。
从A看:齿轮与A啮合点速度:νA=νc十ωR(因为齿轮中心移动和转动都会导致啮合点相对齿条的速度)
从B看:齿轮与B啮合点速度:0=νC一ωR(因为B固定,速度为0)
由0=νC一ωR得ωR=νC。
代入第一个式子:
νA=νC+νC=2νC。
所以νC=νA/2。
即齿轮中心的速度是输入齿条速度的一半。
因此,安装齿轮中心的滑块作为输出,就得到了1/2位移比。注意,“输出端"是安装齿轮中心的滑块,不是第二个齿条,第二个齿条在此设计中只是固定的反作用齿条。
3.齿轮-齿条结构示意图
二、 齿轮-齿条同步驱动系统在整机机械结构中的应用构想、整体布局与技术方案
1. 齿轮-齿条同步驱动系统与双模盒在整机机械结构中的应用构想
首先,设想的这种齿轮-齿条机构只能达到齿轮速度为齿条A速度的一半,如何利用齿轮-齿条机构同步驱动压机做一次合模动作,即可完成两个模盒同步且等距,需要合理分布两副模盒的位置。如果两副模盒分别分布在压机内部上、下两层空间内,上层和下层最终合模时高度一致,开模时,机械手进入模具取出塑封产品,高度也需要一致。至于高度精度的调整可在齿轮齿条机构上增加补偿机制。初步设计思路:上层模盒的上模布置在顶板,顶板固定高度不变,上层模盒的下模布置在中间压板的顶面。下层模盒的上模固定在中间压板的底面,中间压板可联接齿轮-齿条同步驱动系统中的齿轮,下层模盒的下模固定在滑动压板顶面,滑动压板底面联接单一动力源系统来驱动其做上下直线运动,齿条A也可布置在滑动压板上。这样,滑动压板受单一动力源系统驱动的速度也正是齿条A的速度,而齿轮固定在中间压板上,齿轮的速度为中间压板的运动速度,据上述理论计算,齿轮速度为齿条A速度的一半,也就是中间压板的直线运动速度为滑动压板的直线运动速度的一半。齿条B的固定可通过零件的间接装配,固定在地面上。这样,由于滑动压板和中间压板都是同时上升和下降,用时相同,那么中间压板的位移也是正好是滑动压板位移的一半。再看两副模盒的高度位置能否满足一致:由于顶板高度不变,上层模盒的上模位置固定在顶板上,也不变;上层模盒的下模和下层模盒的上模都分别固定在中间压板的顶面和底面,下层模盒在滑动压板顶面;设想如果模具合模行程需要200mm,滑动压板位置向上运动400mm,中间压板位置向上运动为200mm,上层模具合模行程完成,下层模盒的上模也同时向上运动了200mm,正好抵消下层模盒的下模多出的200mm,下层模具行程正好也为200mm。下降时则反之。这样,就可实现单次循环内完成双工位塑封。
2.齿轮-齿条同步驱动系统在整机机械结构的左侧布局示意图
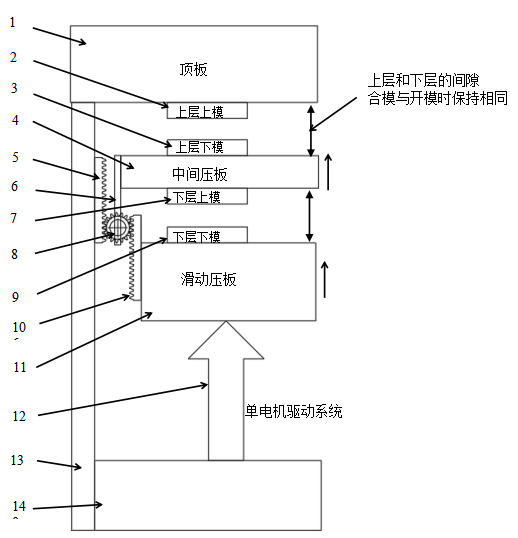
1. 顶板 2.上层模盒上模 3.上层模盒下模 4.中间压板 5.齿条B 6.齿轮滑块
7.下层模盒上模 8.齿轮 9.下层模盒下模 10.齿条A 11.滑动压板 12.单电机驱动机构 13.立柱 14.底座
3.齿轮-齿条同步驱动系统在整机机械结构的技术方案
压机整个机械结构为左右完全对称龙门式框架。龙门式框架由底座和左右两个立柱,和顶板构成。底座与地面接触,两个立柱上下两端面分别与底座和顶板固定联接。立柱内侧面安装齿条B,齿条B相对地面固定。底座安装单电机驱动系统,并与滑动压板底部相联接,单电机驱动系统可联动滑动压板上升或下降。滑动压板上左右对称安装齿条A组件, 齿条A组件与齿轮组件啮合。齿轮轴心安装在齿轮滑块下端,齿轮滑块侧面安装有直线导轨,齿轮滑块只可沿导轨上下直线运动。齿轮滑块上端与中间压板相联接,齿轮轴心若向上运动,则联动中间压板向上做直线运动。上层模具安装在顶板与中间压板之间,下层模具安装在中间压板与滑动 压板之间。经上述方案原理,当单个电机驱动时,单电机系统推动滑动压板向上做直线运动,固定在滑动压板上的齿条A也随之向上运动,齿轮受齿条A啮合力逆时针转动,当力传动到齿条B时,由于齿条B固定在立柱上无法移动,在齿条B的反作用力下,齿轮同时向上移动。因为齿轮与齿轮滑块联接,且齿轮滑块又有直线导轨约束,齿轮滑块和中间压板相连,故齿轮向上运动带动齿轮滑块和中间压板同时向上直线运动,直至两副模具合模。又由于中间压板向上运动的距离正好是滑动压板的二分之一,所以只要知道开模合模行程,再反推计算滑动压板需向上运动的距离即可。
三、 解决双模盒同步精度、合模力均衡以及热膨胀补偿等关键问题
1. 双模盒同步精度、合模力均衡以及热膨胀补偿等关键问题产生原因
齿轮-齿条同步驱动系统理论计算时有一点需要强调,就是当齿条A向上运动时,齿轮旋转并在齿条B绝对固定静止的情况下,才能通过反作用力反推齿轮向上运动,以联动中间压板向上做合模动作。而齿轮齿条啮合时,必定存在齿隙,虽然在订制齿轮齿条时严格要求的齿隙<0.05mm,这种齿隙在传统注塑封装中,可以允许,但在先进封装的压缩成型工艺中,往往要求塑封体厚度均匀性在±0.015mm以内,那么如何保证上下双层模盒合模同步精度,就成为实现这个机构的关键问题。
另一个关键点,由于塑封压机机械结构为多个加工零件装配构成,各组成零件的加工精度考虑到加工成本时,也是有极大的局限性。压机机械结构装配时,必定与理论模型有一定的精度误差,这样的误差会导致压机的双层模具做合模动作时力的传递不均衡,甚至可能会发生齿轮联动中间压板时卡滞、卡死。
还有,塑封压机的顶板、底座、滑动压板为铸件,立柱、中间压板和齿轮滑块为调质45钢,还有齿轮齿条材料为订制厂家特殊钢材,这些构成机构材料的热膨胀系数尽不相同,尽管热膨胀系数误差小,但对于精度要求高的压缩成型工艺,还是需要用一个机构去补偿上述的三个问题。
2、双模盒同步精度、合模力均衡以及热膨胀补偿等关键问题解决方案
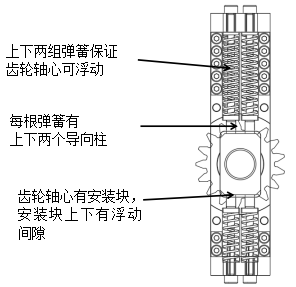
齿轮-齿条同步驱动的双层独立驱动机构在先进封装压机中的应用,关键源头还是在于如何补偿齿轮齿条在啮合中的齿隙。因为齿条B在机构必须保持固定静止,而齿条A做为输入端必须严格执行单电机驱动指令,那么只有在做为输出端的齿轮上做一定补偿。如果齿轮轴心可以上下浮动,则齿轮联动的中间压板机械结构即使在加工精度的影响下,如果上下两层合模距离存在了约0.005mm-1mm的误差,由于齿轮轴心的浮动,也能达到双模盒的同步精度。如果齿轮轴心的浮动是由几组高强度矩形弹簧来保证,并且限制齿轮轴心浮动范围在1mm以内,双层模盒合模时几十吨的压力也会让高强度矩形弹簧发生形变保持平衡状态,而不至于发生由于机械硬连接力不均衡导致的不可逆的损伤。再由于上述不同材料热膨胀误差极其微小,这种机制也完全可以补偿。
综上所述,本研究不仅成功研制了一套高性能的双层独立驱动压机原理样机,更重
要的是,其提出的齿轮-齿条同步驱动机构为高端半导体封装装备实现超精密、多变量协同压合提供了一条新颖且可靠的技术路径。
参考文献:
1. 孔健, 韩江, 夏链. 基于电子齿轮箱的内啮合强力珩齿同步误差补偿方法研究[J]. 制造技术与机床, 2024(2): 105-110, 121.
2. 齿轮侧隙热补偿的精确计算[J]. 工具技术, 2005(9): 36-37.
3. 倪敬, 陈宇江, 刘湘琪, 等. 双齿轮渐近同步驱动系统设计[J]. 机电工程, 2014, 31(6): 757-759.
4. 重庆大学. 同步稳态高精度传动系统[P]. 中国专利: CN101555928B, 2012-01-18.
5. 吉庆, 徐雪芳. 高速重载齿轮传动系统热-结构耦合分析及修形设计[J]. 矿山机械, 2015(9).
作者简介:童晓燕 女 1979.12 汉 安徽无为 专科 中级工程师,研究方向:半导体塑封设备
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
