
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:阀门电动执行机构广泛应用于水系统、化工、石油、天然气等管道输送领域。本文针对闸阀进行多回转智能型电动执行机构的技术研究,包括技术原理、理论计算分析、机械结构、控制功能等,旨在提高机械结构的可靠性、电气控制系统的控制精度,能够依据用户的不同定制化需求提供针对性的解决方案。
关键词:闸阀;多回转;电动执行机构
1 背景
目前广泛应用于水处理、化工、石油天然气、能源电力等管道输送领域的电动阀门市场容量很大,附加值高,其中电动闸阀的控制原理也是将电机的旋转运动转化为直线运动,符合电缸技术研究领域。电动闸阀的主要组成部分是电动执行机构,是高度集成的机电一体化产品,技术难度大,目前进口产品占了大部分市场份额,国产化替代正在逐步进行。该项研究对公司高质量持续发展具有重要支撑意义。
2 研究内容
研究多回转智能型阀门电动执行机构,包括机电一体化集成结构,包括机械传动部分、控制部分、液晶显示部分、无贯通的磁感应“就地/远程/停止”结构、接线端子密封结构、手动/自动切换结构等。
3方案设计
3.1系统框架
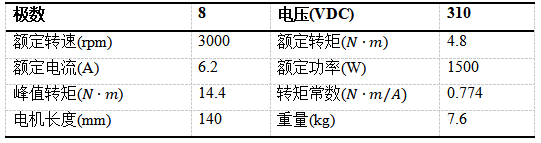
图1 系统框架示意图
3.2电动执行机构方案
3.2.1理论计算及设计选型
针对DN200,输出扭矩300N.m的闸阀用多回转智能型电动执行机构进行理论计算和设计选型。
(1)电机选型
基于表1对比,选用直流无刷电机,因其在寿命、效率和控制精度上综合优势最强,完美契合阀门驱动对长效稳定与精准调节的核心需求。
表1四类电机优缺点对比表
电机类型 | 核心优势 | 核心缺陷 | 适用场景 |
直流无刷 | 寿命长、调速宽、噪声小、效率高(>85%) | 成本较高、需专用驱动器 | 频繁启停/精密控制/恶劣环境阀门 |
直流有刷 | 成本低、控制简单、过载能力强 | 寿命短(碳刷磨损)、噪声大、调速较窄 | 低成本简易阀门(逐步被替代) |
伺服电机 | 控制精度超高、响应快、动态性能优异 | 价格极高、过载能力弱、散热要求高 | 航天/医疗等超精密流量调节阀门 |
三相异步 | 成本最低、抗过载、维护简易、耐高温 | 调速窄、启动转矩小、效率低(<75%)、谐波污染 | 市政/暖通等低成本基础阀门 |
根据执行器减速机构的设计,设计需要输入转矩为3.97N.m。针对该设计需求,选用110BL14031型号直流无刷电机。该电机属于高压直流无刷电机,工作电压310VDC,额定转数3000rpm,额定转矩4.8N.m,满足设计的需求。电机的性能参数如表所示。
表2 110BL14031型号直流无刷电机参数
(2)减速器选型
先通过平行轴一级减速器减速,再通过涡轮蜗杆传动副进行减速。
涡轮蜗杆减速器理论计算:
考虑蜗杆传递的功率不大,速度只是较低,但蜗杆尺寸较小,需要较大的承载能力,以及产品的经济成本等相关因素,故蜗轮采用锡青铜,蜗杆材料选用45#调质钢,表面淬火后渗氮处理,蜗轮蜗杆寿命按照每天工作8小时,工作寿命10年进行强度校核计算。
初拟蜗轮蜗杆副的蜗杆头数Z3=2,涡轮齿数Z4=64,模数m2取2,则涡轮蜗杆减速比64/2=32。
按齿面接触疲劳强度进行设计:
根据闭式蜗杆传动设计准则,先按齿面接触疲劳强度进行设计,再校核齿根弯曲疲劳强度。由式:
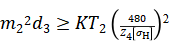
已知作用在涡轮上的转矩T2=15.1×2.38×85%=30547N.mm。
确定载荷系数K:
因工作载荷较稳定,故载荷分部不均系数Kβ=1;使用系数KA取1.15;由于转速不高,冲击不大,可取动载系数KV=1.05。则:K=KAKβKV=1.21。
确定许用接触应力 :
根据涡轮材料为铸锡青铜ZCuSn10P1,金属膜铸造,蜗杆螺旋齿面硬度>45HRC,查表得知涡轮的基本许用应力 =268MPa。
应用循环次数N=60jn2Lh=60×1×18×29200=3.2×10⁷。其中涡轮转速n2=18r/min,寿命按照29200h。
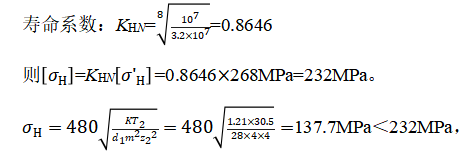 因此齿面接触疲劳强度满足要求。
计算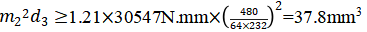
通过调研,选择经济标准的蜗轮蜗杆产品,由产品数据得模数m2=2的蜗杆分度圆d3=28mm,蜗轮分度圆直径d4=m2Z3=2×64=128mm,理论中心距a=(d3+d4)/2=(28+128)/2=78mm,蜗轮蜗杆的制造精度为7级。
蜗杆参数:
蜗杆齿顶高ha3=ha*m2=0.8×2=1.6,齿顶高系数ha*取0.8(短齿制)
蜗杆齿顶圆直径da3=28mm+2ha3=28+2×1.6=31.2mm。
头数为2时,蜗杆齿宽b3≥(12+0.1Z3)m2=(12+0.1×64)×2=36.8,当磨削时,m2<10时,b3再加25mm,共计36.8+25=61.8,因此b3≥61.8。蜗杆轴向齿厚Sa=πm/2=3.14mm。蜗杆轴向齿距Pa=πm=6.28mm。
分度圆导程角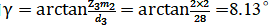
涡轮参数:
涡轮分度圆直径d4=m2Z3=2×64=128mm。
不变位,涡轮齿顶高ha4=1.6mm
涡轮喉圆直径da4=d4+2ha4=128+2×1.6=131.2mm。
蜗杆头数为2时,涡轮顶圆直径de4≤da4+1.5m2=131.2+1.5×2=134.2mm。
涡轮宽度B≤0.75da3=0.75×31.2=23.4mm
电动执行机构总减速比为2.38×32=76.3。
校核齿根弯曲疲劳强度:
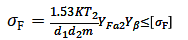
当量齿数: zv2=z4/cos3γ=64/(cos8.13°)3=65.97
根据zv2=65.97,查表得齿形系数YFa2=2.29
螺旋角系数Yβ=1-γ/140°=0.942
许用弯曲应力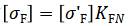
查表得ZCuSn10p1制造的涡轮的基本许用应力 =56MPa
寿命系数: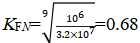
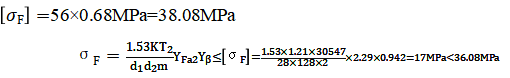
因此弯曲强度满足要求。
最大输出转矩核算:
已知电机堵转转矩15.1N.m,减速比76.3,平行轴齿轮副效率取85%,涡轮蜗杆效率取40%,电动执行机构输出转矩=15.1×76.3×0.85×0.4=392N.m>300N.m,安全系数1.3,满足设计要求。
3.2.2机械部分
阀门电动执行机构属于智能一体化集成结构,包括电机、减速器、转矩控制机构、编码器、手-电动切换机构、电气控制部分。
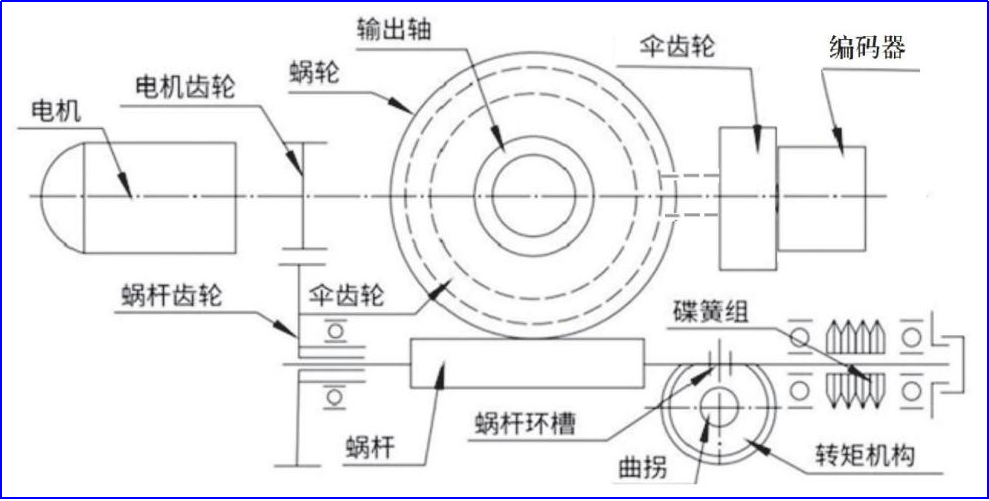
图3 电动执行机构传动原理图
电机通过一级直齿轮副带动蜗杆转动,蜗杆驱动与之啮合的铜涡轮旋转,涡轮带动中间离合器旋转,中间离合器带动输出轴旋转输出扭矩,输出轴带动中间支架上的T型丝杆副动作,将旋转运动转化为直线运动,丝杆上下动作,带动闸阀阀板上下开闭,从而控制闸阀的开闭。
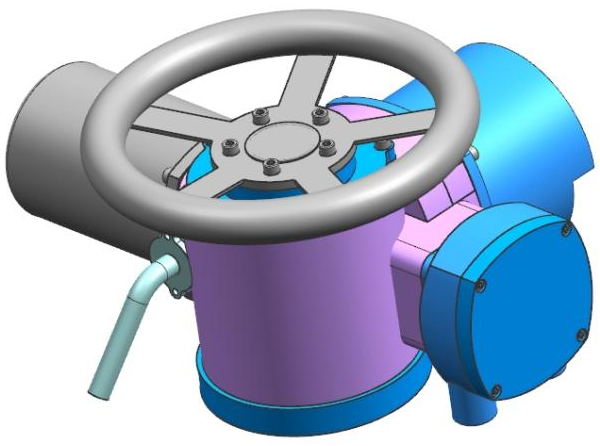


图4 电动执行机构三维示意图
转矩控制机构由曲柺、档块、凸轮分度盘、支板和微动开关组成。当输出轴受到一定阻转矩后,两端装有蝶形弹簧组蜗杆除旋转外,还承受轴承推力,蝶形弹簧被压缩,蜗杆产生与输出转矩成正比的轴向位移,带动曲拐旋转,同时使挡块也产生一个角位移,从而迫近凸轮,使支板上抬。当输出轴上的转矩增大到预定值时,则支板上抬直至微动开关动作,切断电源,电机停转,以实现对电动执行机构输出转矩的控制。当转矩为零时,蜗杆在蝶形弹簧组弹力作用下回位。

图5 转矩控制机构示意图
阀位检测采用绝对值编码器,不低于1024转输出,阀位控制精度可控制在1%以内。

图6 编码器结构示意图
手动/自动切换为半自动切换,电动转变为手动操作需扳动切换手柄,由手动变为自动时自行进行(不需要扳动切换手柄)。由电动变为手动时,即用人工扳动切换手柄,使输出轴上的中间离合器向上移动,压迫弹簧。当手柄推到一定位置时之间离合器脱离蜗轮与手动轴爪啮合,则可使手轮上的作用力通过中间离合器传到输出轴上,即成为手动状态。手动变为电动时自动切换,当电机旋转带动蜗轮转动时直立杆立即倒下,在压簧作用下中间离合器迅速向蜗轮方向移动,与手动轴脱开,与蜗轮啮合,则成为电动状态。可在电源故障时提供可靠的紧急手动操作。
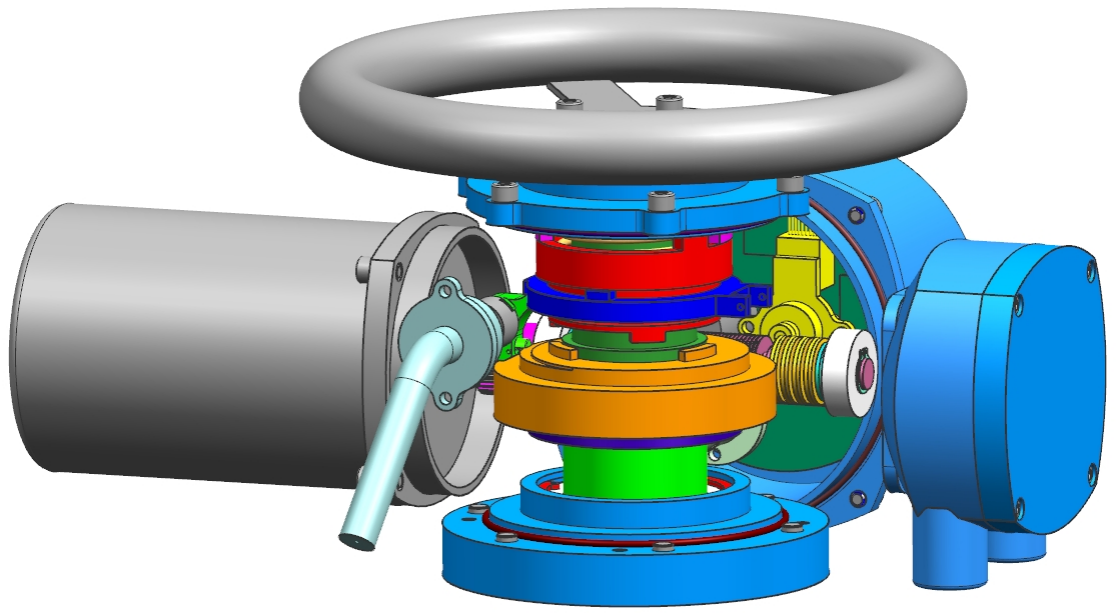
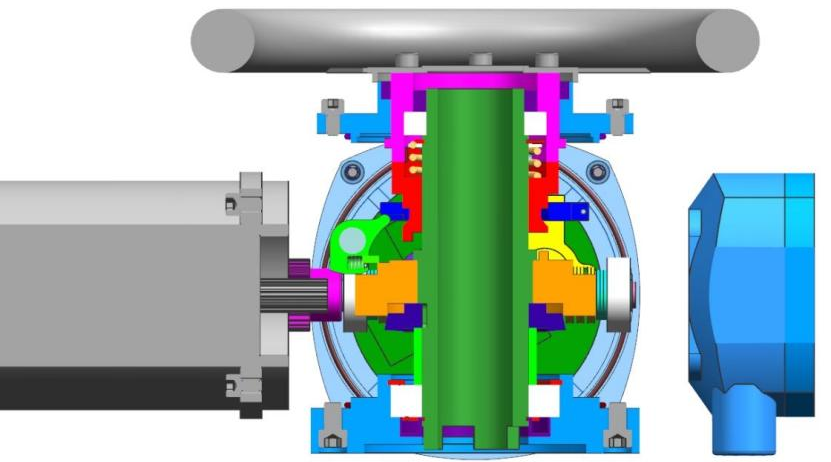
图7 手动/自动切换结构示意图
电气控制部分主要由电气箱、主控板、显示屏、现场/远程/停止旋钮、开/关旋钮等组成。采用非侵入式设计,通过现场/远程/停止旋钮进行现场/远程转换,通过开/关旋钮进行现场状态下的阀门开启、关闭控制。这些开关旋钮均采用霍尔效应元器件,通过磁感应实现信号传输,无贯通轴,开关与控制板不存在物理连接,保证密封性和可靠性。远程状态下,可通过开关量、模拟量、现场总线通讯等方式进行控制。
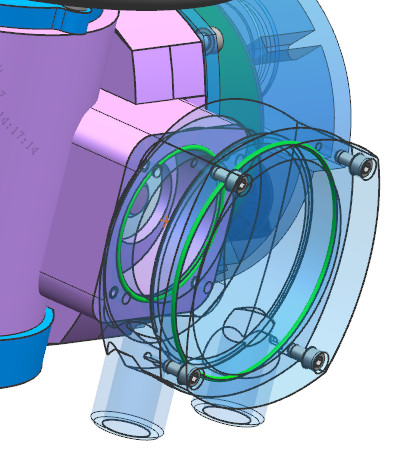
图8 电气控制系统结构示意图
控制面板人机界面液晶屏显示,提供当前执行器的实时状态信息显示和阀位信息。设置和诊断采用旋钮和红外遥控器,通过密封的指示窗口进行,而不用取下端盖,暴露内部控制组件。
图9 接线端子盒密封结构示意图
使用防水接线端子把控制组件腔与外部接线腔隔离,即使是在现场接线期间取下端盖,控制组件也不会暴露在外面,确保内部元件受到保护。
输出端接口尺寸满足JB2920 阀门电动装置型式、基本参数和连接尺寸。
3.3电气功能介绍
根据设计需求,电动执行器具有以下功能及特点:
(1)现场控制:通过旋钮进行模式切换,切换到“现场”,再利用操作旋钮进行开关操作,进行“电动”或者“保持”控制操作。
(2)远方控制:在一般情况下,利用远程终端,链接电动执行器,进行远程在线控制。远方控制包括模拟量和数字量信号输入,模拟量使用4-20mA信号输入,数字量信号采用Modbus RTU和Modbus TCP协议。同时,Modbus RTU支持现场总线控制。
(3)限位保护:该系统可实时监测阀门的开度大小,并根据阀门的开度自动控制电机转速在阀门即将关闭时,实现电机的预减速,完成电动执行器柔性启停功能。执行机构运行到开关位置自动停止。
(4)电流、力矩过载保护:该系统可实时监测电流、力矩值,防止卡死。
(5)故障保护:在系统出现故障时,可以针对故障显示故障信息并发出报警提示,具有阀门开、关、故障指示。
(6)状态显示:电动执行器可通过液晶显示屏显示阀门的开度,电机的转速等运行时的工作数据及状态。采用0—100.0%示数指示阀门开度。
(7)状态保持:电动执行器在失去动力电源时,能保持在失电前的原位保持不动,在失去控制信号时,可根据用户设定选择开、关、停在原位不同的应急措施。
(8)稳定性能:电动执行器工作环境恶劣,该系统抗干扰能力强,可以抵抗湿度,温度,电磁干扰等恶劣条件。
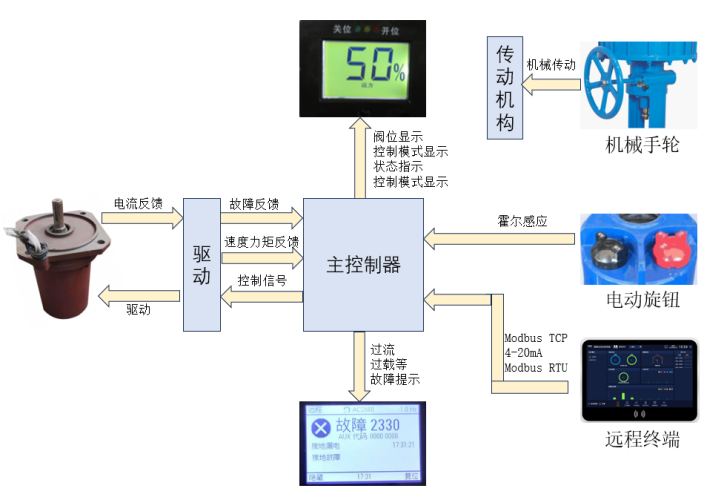
图10 功能框图
3.4硬件总体方案设计
根据上述功能分析,本次设计的控制系统硬件结构框图如图所示。
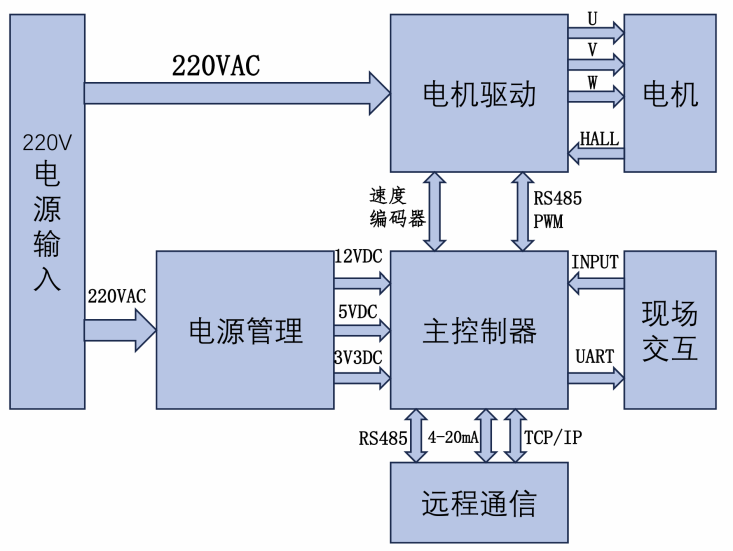
图11 硬件结构框图
系统以AC220V为输入电源,经电源管理模块转换为12V/5V/3.3V多路直流输出,为主控制器及外围模块供电。主控核心通过PWM信号驱动执行机构(如电机),并接收速度编码器反馈实现闭环控制;同时集成RS485、4-20mA工业总线及TCP/IP网络接口,支持设备互联、传感器通信与远程监控,人机交互模块提供本地操作界面。整体设计适用于工业自动化场景,兼顾强电适配、实时控制与多协议外部通信能力。
3.5系统软件主程序设计
3.5.1系统初始化
控制软件基于(ST)意法半导体的STM32系列微控制器进行嵌入式软件开发时,开发主要采用C/C++语言作为编程基础,并依托Keil MDK、IAR Embedded Workbench或ST官方提供的STM32CubeIDE等专业集成开发环境进行代码编写、构建与调试。开发过程高度依赖于ST推出的硬件抽象层(HAL)库或底层(LL)库来高效、可靠地实现对外设(如GPIO、UART、SPI、I2C、ADC、定时器等)的驱动与控制。对于需要处理复杂任务或实时性要求高的应用,可进一步集成如FreeRTOS这样的实时操作系统(RTOS)来构建多任务调度框架,有效管理资源并提升系统响应能力。最终,通过分层设计与严谨实现,目标是在STM32硬件平台上构建出满足功能需求、运行稳定且执行高效的高性能嵌入式应用系统。
系统上电工作时,需要对系统和各个模块初始化,有事件管理初始化,I/O口初始化,中断管理初始化,阀门位置初始化,无刷直流电机转子位置初始化,异常向量表(中断向量表)初始化等。初始化完成后进入程序主循环,同时为了系统安全运行,主程序每循环一次都要对系统进行故障检测,当检测出系统有故障时,及时报警并做出相应处理措施。当未检测出故障时,主程序继续往下循环。进入操作模式选择,操作模式有两种,一种是按键式操作模式,一种是遥控式远程操作模式。若选择按键操作模式,则程序往按键模式下运行。若选择遥控操作模式,则程序往遥控模式下运行,运行完成之后主程序进行下一次循环。
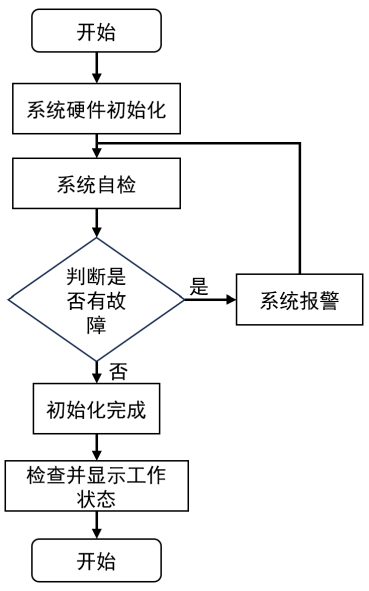
图12 系统主程序流程图
3.5.2中断程序设计
电动执行器工作时的主要功能包括电流调节,转速调节,故障保护等基本依靠中断服务程序实现。中断程序主要包含转子位置捕获中断,电流A/D 采样中断,系统保护中断等。位置捕获中断是为了检测转子位置而实现电机换相,A/D采样中断是为了保证电压电流的稳定输出实现闭环控制,系统保护中断主要是针对系统发生故障通过硬件中断保护系统。图1-19为中断程序流程图。
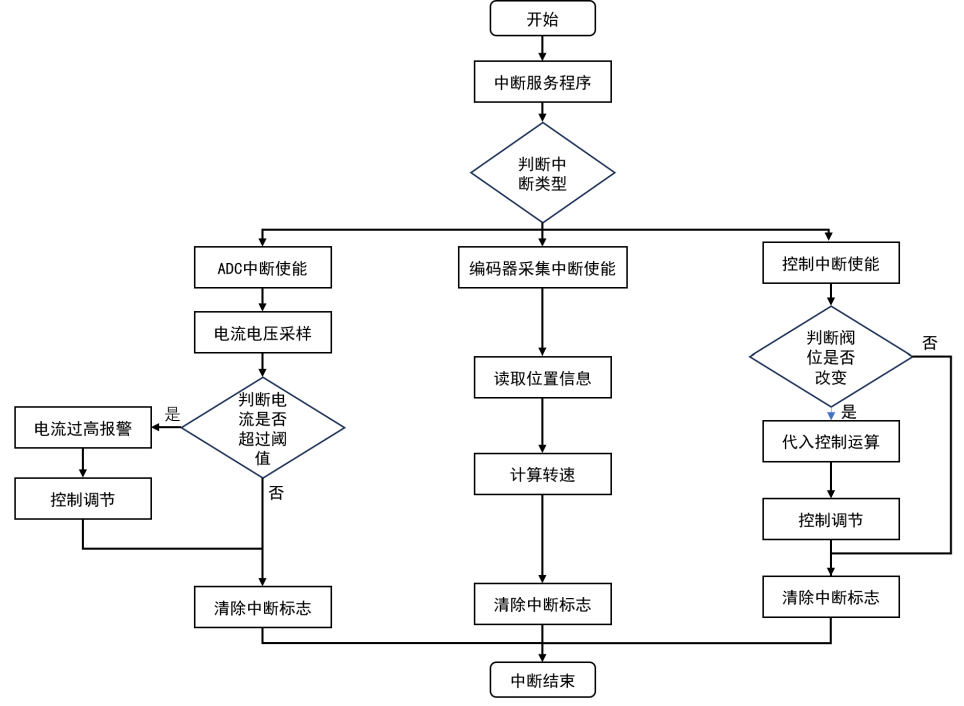
图13 中断程序流程图
3.5.3控制算法
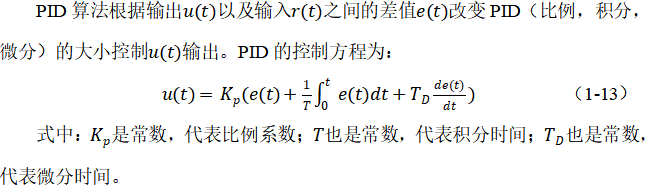
控制算法采用PID控制。PID控制算法中P是比例(proportion)的缩写,I是积分(Integral)的缩写,D是微分(Differential coefficient)的缩写,分别代表三种不同的算法,通过将这3种不同的算法组合可以更好的调节系统的输出偏差,保证系统的稳定输出。
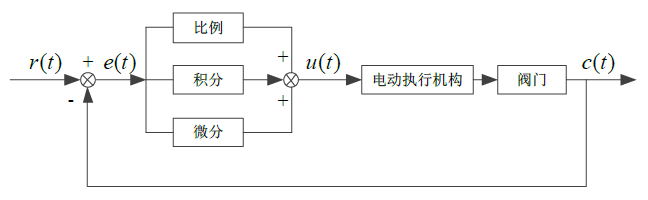
图14 PID控制框图
4 结论
本文介绍了多回转智能型电动执行机构的原理、结构、功能,进行了详细的理论计算和设计选型,提出的设计方案结构合理,功能齐全,能够满足用户的定制化使用需求。
参考文献
1 朱泽万,阀门电动执行机器关键技术研究,物联网技术,2023.06.021
2 王炜.多回转阀门电动执行器的机构设计,电子世界,2021.05.070
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
