
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要: 本文讲述了起重臂自拆装需求场景,介绍了四支腿升降式自拆装系统、依附载体举升式自拆装系统两大类共5种具体形式,说明了各种形式的适用产品、主要工作方式及特点,为设计自拆装形式选择提供整体、全面的参考。根据轮式起重机发展趋势,展望了未来自拆装技术的方向。
关键词: 起重臂;自拆装;
0前言
伸缩臂式轮式起重机,相对其它起重设备,能够上路行驶,具有机动灵活、工作高效特点。按照起吊重物能力,划分为不同吨级产品。对于1000t级以上超大吨级起重机,主机自重达到几百吨,受桥荷、道路法规限制,需要拆解转场。其中,起重臂作为主机重量占比达到30%-50%的部件,并且安装于主机上部,是首选考虑拆解的部件。
频繁的转场拆解需要消耗大量的时间、人力、辅助吊车设备,占用较高的运营成本,因此,这部分费用是吊装公司必须考虑的。从这种需求出发,各主机厂相继开发出各种形式的起重臂自拆装系统。
人力成本因素差异,发达国家研发和应用较多,国内较少。但随着我国工程机械国际化进程加快,特别是近几年,轮式起重机出口取得突破性进展,由最初可忽略不计的出口量到现在50%左右的出口占比。国际化进程中,需要我们更加关注起重臂自拆装技术,以满足不同国家道路法规对整机转场重量限制的要求。
本文介绍了几种国内外起重臂自拆装系统,希望能在具体设计时,提供一点信息和参考。
1支腿升降式自拆装系统
包括吊臂附着支腿拆装系统、分体式支腿拆装系统、框架悬吊式拆装系统。支腿均采用液压油缸驱动,可实现支腿的升降、展收,完成转场运输状态与拆装工作的转换,保证自拆装过程升降高度要求,并满足运输状态高度与宽度限制要求。
1.1吊臂附着支腿拆装系统
该技术由利勃海尔首创,并应用于LTM11200全地面起重机,但由于对场地平整度要求较高、超大吨级研发较少等因素,并没有在其它型号产品应用。
如图1,吊臂整体自拆装主要包括前支腿铰点序1,后支腿铰点序2,前支腿序3,后支腿序4,前支腿油缸序5,后支腿油缸序6。
a.液压驱动的收展支腿系统,解决吊臂整体平稳提升、下降问题;
b.支腿弧向微调装置,解决吊臂与转台主铰点精准对正困难问题;
c.变幅油缸自顶升辅助油缸,解决变幅油缸上铰点与吊臂铰点的对正问题;
d.吊臂后铰点及变幅铰点圆弧定位装置,使铰点定位更精准,穿轴阻力更小;同时大铰点轴的液压辅助拆装系统,解决人员不方便到达的区域问题,解决重轴无法提升安装问题。
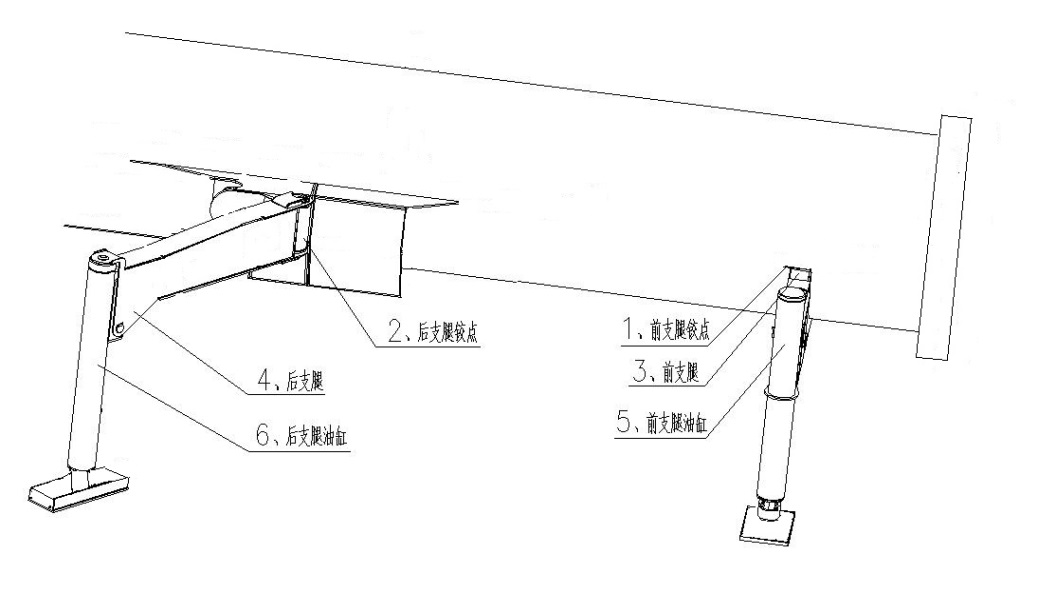
图1附着四支腿拆装系统
起重臂安装时,首先用运输车将起重臂总成运到指定位置,连接液压管路及相关动力装置。
如图2,通过远程遥控操作,使自拆卸装置的支腿及支腿油缸展开到指定角度和位置,支腿与地面保持垂直状态;摆正脚盘到指定角度,操纵支腿油缸外伸并与地面接触,支腿继续外伸,使吊臂总成与运输车脱离,并起升到油缸最大行程高度,运输车撤离原位置。
将起重机驶至升起的起重臂后方,起重机车头正对起重臂尾部。起重机慢慢倒入起重臂下方,连接绞点大致对正。
此时,可以通过控制系统对起重臂水平状态进行自动调整,对因各支腿位置地面不平进行自动微调。高度方向上,通过调整支腿油缸的垂直高度,支腿油缸通过同步伸缩技术实现支腿的同步伸缩,也可以对单个支腿进行伸缩,通过调整即可在高度方向调整到合适的位置。在左右和前后方向,通过调整后支腿支脚盘的摆放角度和支脚盘上伸缩缸的伸缩动作,同时前支脚盘连接座在圆轴径向范围内可以进行一定量的移动和转动,可以同时对起重臂总成的前后和左右方向进行调整。同时在需要时可以对单个支腿油缸进行操作调整整机的倾斜角度以适应工作场地。
通过以上定位调整可以实现起重臂后铰点与转台铰点达到装配要求,最后进行穿轴装配,实现起重臂主铰点的装配。
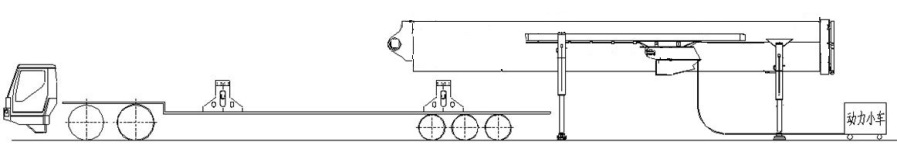
图2 起重臂脱离板车
1.2分体式支腿拆装系统
该系统包括四个支腿、吊臂支撑以及连接前后支腿的主梁结构。它独立于起重臂,可单独运输,兼具拆装和板车运输支撑功能,国内某起重机公司采用。
与附着四支腿拆装系统使用方法基本相同,差别在于起重臂安装完成后,本拆装系统与起重臂分离,附为一个独立附件存在。因此,在起重机工作时,不增加主机重量,对主机性能影响小。同时,在产品设计时不需要过多考虑设计空间布置问题,对于吊臂外部空间原本紧张的产品更为友好。但拆解吊臂时,需要首先将本拆装系统吊装至板车上,相对附着式工序复杂,当短距离转场不拆吊臂时,这套拆装系统需要板车单独运输,运营成本增加。同时,由于需要独立支撑吊臂重量,拆装系统本体尺寸较大,重量、成本相对附着式明显增加。
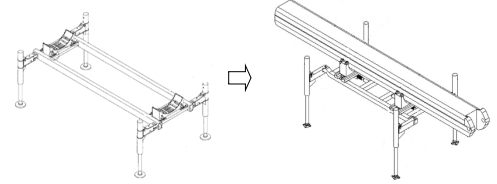
图3 分离式四支腿拆装系统
1.3框架悬吊式拆装系统
该系统架设于被吊起重臂的上部,仅用于拆装,需要单独运输,具有独立的动力系统,可用于吊臂安装,也可用于其它同类型部件或重物的吊装,具有通用特性,主要在德国、日本等国家采用。
与上述两个系统不同,由于悬置于被吊部件上方,整体高度达到8-12m,每个支腿采用了三级箱型伸缩结构,内置液压油缸驱动,增加支撑的稳定性。由于采用悬吊方式,与一般的起重吊装方式有相似之处,吊装位置调整更加灵活,更适用于安装定位精度要求较高的设备。系统的复杂度较高,固有成本与维护费用较高。
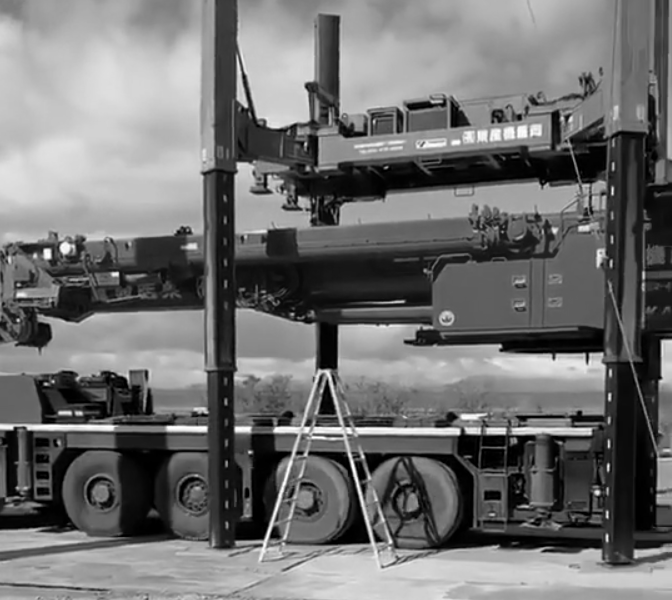
图4框架悬吊式拆装系统
2举升式自拆装系统
包括变幅举升式、车架支撑式形式。
2.1变幅举升式拆装系统
该技术是针对特定起重产品,由设计公司定制研发的拆装运输一体化解决方案,属于附加拆装功能的专用运输板车设计。适用于具有一定体量、具有稳定吊装业务的大型吊装公司, 超大吨级起重机,围绕起重机建立完善、稳定的团队和设备组合,能够更好提高运输与拆装效率、减少运营费用、保障安全性。
在具体拆装功能方面,与支腿升降式完全不同,以特定板车为基础,通过中部铰点连接升降,调节起重臂高度。通过支撑部件在板车上沿行驶方向滑移,调整起重臂与起重机主机之间的距离。为了满足吊臂中部升降对板车承载要求,板车主梁结构需要采用大框架截面形式,以提高抗弯能力。一体化设计节省了基体部分冗余,整体复杂度低,拆装过程简洁,拆装效率方面具有一定优势。
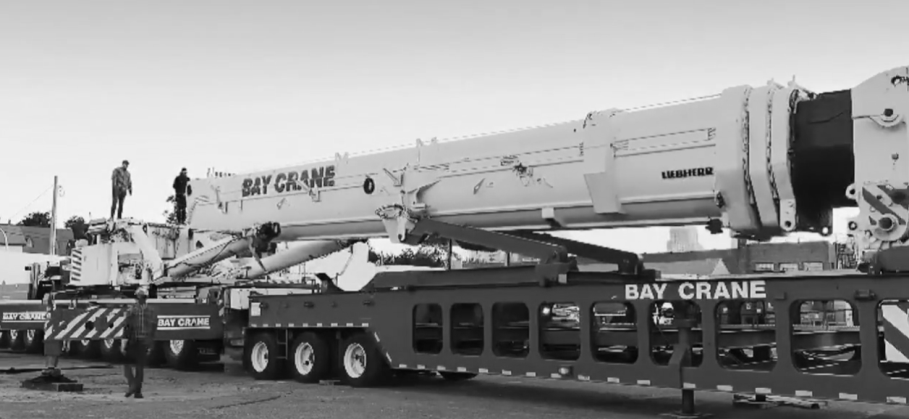
图5变幅举升式拆装系统
2.2车架支撑式拆装系统
国外某公司产品采用。包括两个载体、三套支座。板车、起重机车架为支撑载体,车架上安装有升降装置,板车上的后支座具有升降、侧调功能,前支座具有与臂头连接固定的结构。以吊臂拆解为例,将吊臂伸出落下,使臂头与板车上的前支座固定。顶升车架上的升降装置,支撑吊臂重量,使吊臂铰点轴处于不受力状态,拆除变幅后铰点、变幅铰点轴,吊臂与主机完全脱离,此时吊臂由板车前支座及车架升降装置支撑。此时进行支座支撑转换,即将板车后部的升降装置升起至支撑到吊臂为止,将车架上的升降装置下落,吊臂完全由车上支座支撑。回缩吊臂至全缩状态,吊臂在板车后部升降装置导轮支撑下,沿行驶方向滑移至板车长度范围内,完成拆解。
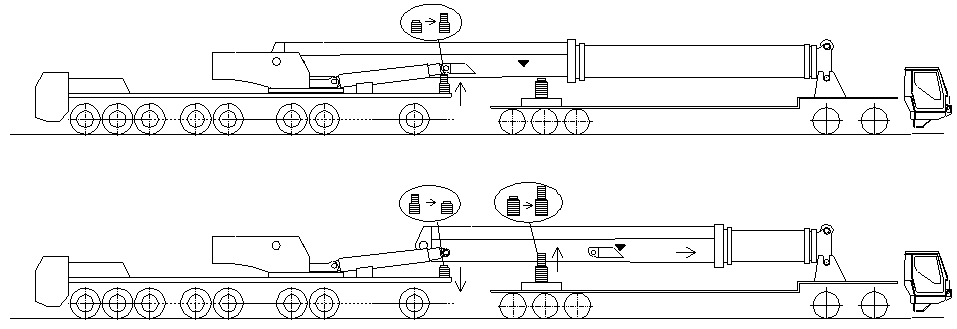
图6车架支撑式拆解过程
与变幅举升式相比,此系统不依赖于板车对拆装过程的特殊承载能力,可采用普通板车。与四支腿式相比,采用了板车作为支撑平台,为实现拆装功能而增加的设计部件更少。由于过程衔接和精细操作程序较多,对操作人员技能要求较高。
3结语
以上介绍的几种起重臂自拆装系统,基本涵盖了国内外当前行业的主流技术,阐述了各个系统的基本组成和特点,根据不同系统的具体特点,有侧重的从拆装效率、成本、运营经济性等不同角度进行了简要的对比说明。未来,随着我国起重机进入国际市场步伐加快,在人工成本不断增加、自动化程度要求越来越高的大背景下,自拆装技术需求将越来越大。在具体产品设计时,需要根据成本控制、产品特点及用户需求等详细分析,制定适合于产品和应用场景的解决方案。
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
