
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:文章阐述了无人机样本建立及预处理的要求,结合样本图像缩放处理技术,提出了反无人机系统图像识别网络设计,重点研究了反无人机系统图像识别技术与多层特征融合卷积神经网络的应用。本文指出,反无人机系统的图像识别方法的优化,需要技术人员结合卷积神经计算系统赤完善反无人机图像的数据采集、探测、计算、反噪、感受野技术工作。
关键词:反无人机;系统;图像识别;方法
Practice and Reflection on Image Recognition Methods for Anti Drone System
Zuo Kai-Wei1 Cheng Xin-ying2 Qu Lei1
Abstract The article elaborates on the requirements for establishing and preprocessing drone samples, and combines sample image scaling processing technology to propose the design of an anti drone system image recognition network. The focus is on the application of anti drone system image recognition technology and multi-layer feature fusion convolutional neural networks.This article points out that the optimization of image recognition methods for anti drone systems requires technical personnel to combine convolutional neural computing systems to improve the data acquisition, detection, calculation, denoising, and receptive field technology of anti drone images.
Key words Anti drone; System; Image recognition; method
近年来无人机市场前景广阔,从原来单一功能发展到现在在航空摄影、农业植保、抗灾救援、遥感测绘等领域越来越多的应用,使人们的生活质量和社会效率得到快速提高。
对于无人机探测来说,这是反无人机系统的核心部分。辨识无人机则是该系统的主要任务之一。其中,利用图像识别技术来实现这一目标被认为是最有效的手段,尤其是当它结合了图像特征提取时[1]。简而言之,图像特征提取是指通过突出物体的方式来表达图像的内容。一般来说,以往传统的图像辨识技术通常依赖人工抽取图片内的固定特性以完成影像辨识任务,而支持向量机器(SVM)则是一种广受好评且适用于微型数据集辨识的技术,其性能优于其他同类技术,并且它能对非线性的样品进行分析,所以得到了大量使用在影像辨识领域的认可。
1 无人机样本建立及预处理
“大疆御Mavic 2”和“大疆御Mavic Air”,再加上一架自行制作的四轴直升机被用作本篇的研究目标物体;利用可视化摄像头和旋转平台整合而来的试验仪器来收集无人机的初始照片信息。考虑到实际飞行的空中环境情况后,我们从中选择了来自加州理工大学鸟类的资料库——2011年版(Caltech-UCSD-Birds-200-2011)的部分鸟儿影像素材为我们的反向学习训练模型提供参考样例[2]。然而,因为获取到的无人生态摄影师最初拍下的相片大小并不一致,因此需要对其先执行一次图像的前置准备工作以确保它们能顺利地送入到深度学习的框架里去运行,具体的效果展示见于表1中的内容描述之中了[3]。
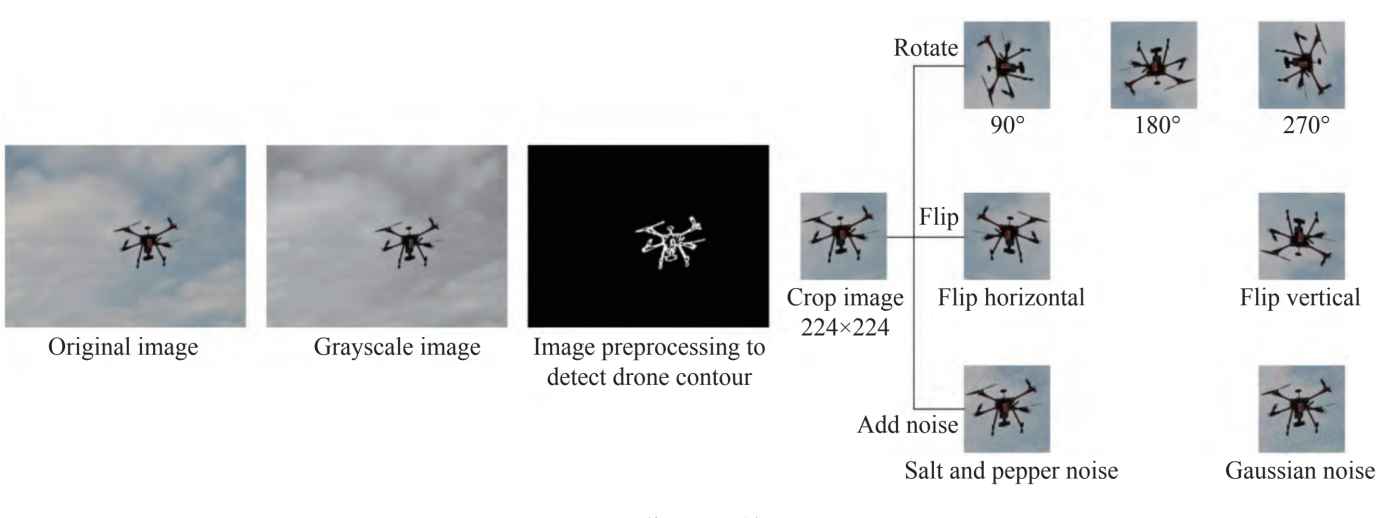
图1 图像预处理效果
我们采用了一系列如灰度处理、边界识别、影像过滤、影像强化及影像形态学处理的技术来捕捉原始照片中无人机的形状并在其周围进行了切割。接着,对切割后的照片执行了像素大小标准化步骤以确保所有被切割的照片具有相同的大小。因为我们在本文中采用了转移学习的策略,所以必须把切割后照片的像素大小调整到224×224pixels,这样才能保证无人机照片的像素大小与预先训练过的神经网络所接受的输入图片的像素大小保持一致[4]。然后,为了避免模型产生过度适应的现象,我们将利用旋转、反射以及增加噪音等方式扩大无人机图像的数据库。
2 样本图像缩放处理
为了适应卷积神经网络的使用需求,我们必须先对收集到的原始图像进行适当的调整,例如放大或缩小。然而,如果原始照片不符合预期的比例和形状,那么它就无法被简单地转换成所需的大小。这是因为这样做可能会破坏原本的目标对象,并失去重要的特征信息,进而影响到识别的精确度。因此,我们将采用一系列步骤来解决这个问题:首先通过边界检测、消除噪音、强化、选择区域及裁剪等方式提取出目标元素,剔除掉与任务无关的部分;接着,我们会根据实际的需求对已裁剪出的目标图像进行相应的缩放操作,以保证其初始的长宽比不变,而对于那些缺失的信息则用零值(黑点)代替。整个过程可以参考图2[5]。
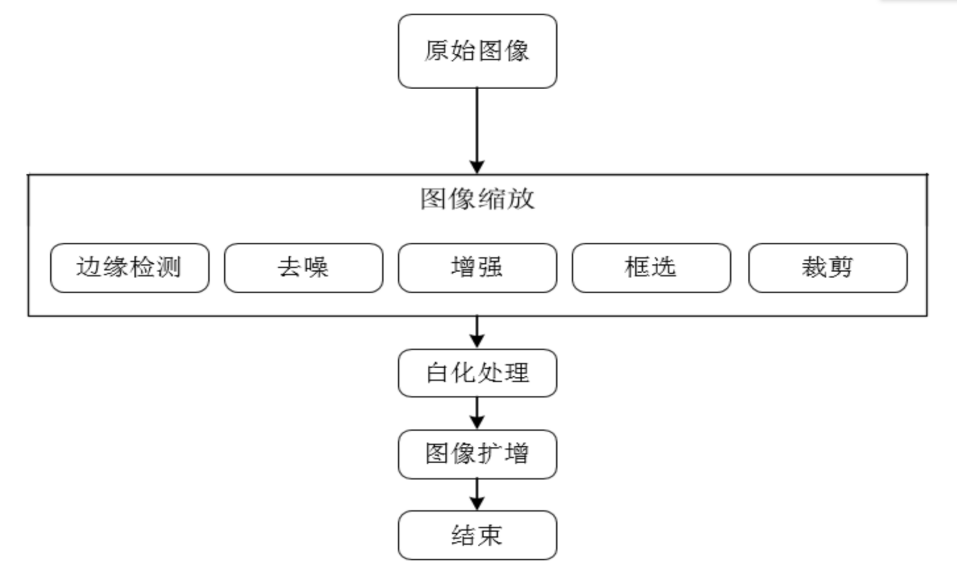
图2 样本图像预处理流程图
2.1 边缘检测
影像的边缘是指两个不同灰阶的影像区域分界线,通常使用边缘侦测算子来完成此操作,以达到侦测边缘的边缘,可依影像边缘灰阶变化的程度来达成。工程人员进行边缘测试时,需将图片设计改造成灰度图片,这样极易测量与计算边缘强度系数,对于检测结果的效度有益[6]。当然,在进行边缘检测时,往往以三阶数据来进行,先是用导数来描绘影像的边缘之处,再进行灰阶突变设计,然后以高阶导数进行科学、规范地边界灰阶的突变测试。不过,对于敏感的问题可在第二阶导数中进行计算,让高阶导数失去其价值。当然,我们不得不提的是:Roberts、Soble与Prewitt等算式是一阶导数算法,其往往应用于图像边缘计算。
Sobel算子在计算过程中加入了局部平滑运算,可以提升边缘提取的效果,相对于其他两种算子来说,减少了杂讯的影响,提供了更精确的边缘信息,在图像识别领域发挥了重要的作用。结合本文的实际需求,只需检测出目标物体的主体部分,就可以进行后续的图像裁剪,所以本文选择了SobleComputer来进行边缘探测无人机图像[7]。
工程师在进行反无人机系统的图像识别方法计算时,应用SOBEL算式一般包括两类滤镜式计算。一种是3×3像素的大小滤镜规格,一般用于垂直方向与垂直方向边缘探测与描绘计算,灵敏度较高;另一种是3×3像素的滤镜规格,用以水平方向来进行边缘灵敏度的探测与测试,效果易不错。
工程师在反无人机系统的图像识别方法计算时,一般情况下可按从左到右、按自上到下的顺序,可采取两组滤波器进行直线型探测与计算,操作过程中,方向不能随时变化,一般探测到图像边缘为止。工作人员设计时,一般是先图像上的某个像素小点,并以此为中心点,通过区域内的滤镜乘数来测量图像大小,这样可完成第一卷积的计算;接下来,滤镜进行移动,直到完成下一项的卷积计算工作为止。
工程师可根据边缘计算的实际情况设定需要的阈值,通过对比阈值来进行像素与影像边缘点的探测与计算[8]。高级工程师会采取索贝尔算子(SobelComputing)来进行图像杂讯的清除工作,可提升算式与反无人机系统的图像识别方法计算的定位精度的计算,这样的探测效果较好。
目标对象的裁剪较为精确,需要利用去噪算法来减少图片中的噪音冲击。
反无人机系统的图像识别时,对于目标对象的裁剪较为精确,工程师采取噪算算式来减少图片中的杂讯影响。一般来说,去除杂讯的方式不是唯一的,工程师往往会采取高斯滤波、中值滤波法、小波包算法、均值滤波等算法,它们均能够有效提升去杂讯的方法,这是应对不同类型图像的计算方法。对于计算反无人机实时性的问题,可采取高效度的“均值滤波”来用解决去噪的计算方式。
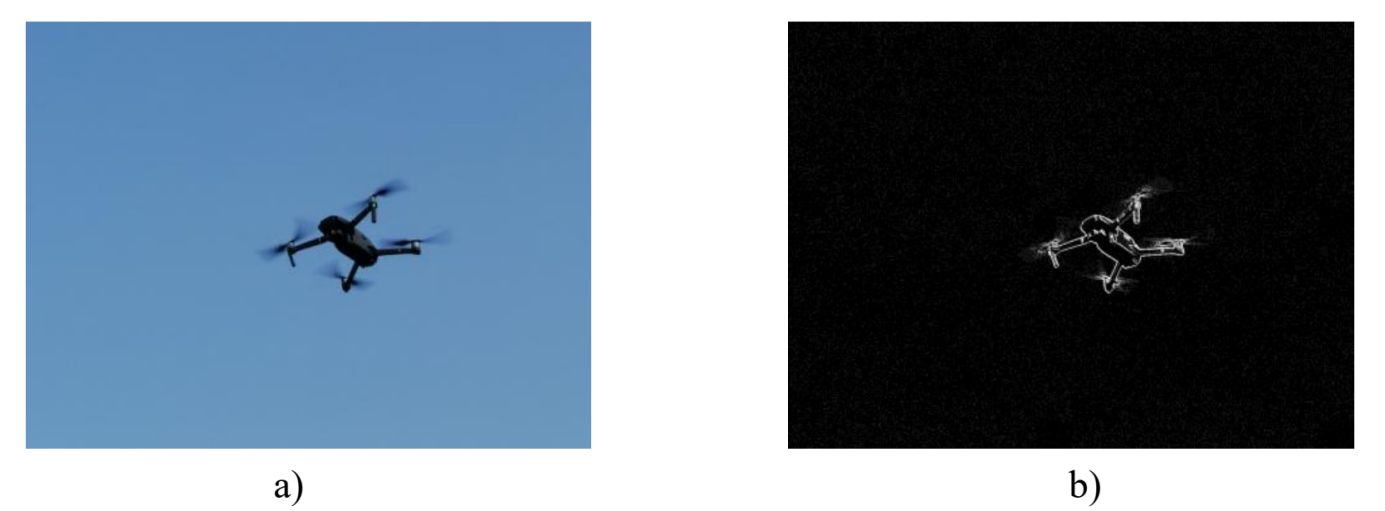
图3 边缘检测效果图
a)边缘检测前图像 b)边缘检测后图像
观察上面的图3,我们可以发现Soble Computer计算方式能够高质量地判断和检测无人机的边缘图像,Soble Computer方式可精确地计算出无人机的外部形态。
无人机的外部边缘轮廓的清晰度的计算,需要在计算时去掉无关信息,反无人机系统的图像识别计算时需要将无人机的外在轮廓信息计算与呈现出来,为后期的构画无人机形态提供较大依据。
2.2 去噪
去噪的工作,一般是在对影像边缘检测完成后进行的。去噪的目的是为了减少图像的杂讯,即去除附属在图像中的无用信息。去噪后,观看图片可引起明显的视觉效果,图片中的像素与像素块经去噪后,不会干扰原图片的可观测信息。这对于反无人机系统的图像识别有明显意义。
一般而言,图像的边缘检测与计算工作完成时,往往会有不少的干扰像素点,为避免这类干扰像素点对图像处理时的影响问题,需要通过去噪技术来优化目标图像内部细节与外部轮廓的边缘像素杂质。操作过程也需要细心,去噪时需要关注滤镜模块的淡化技术,其能够将目标图像的外部轮廓细节进行优质去噪。所以工程师在反无人机系统的图像识别时,往往需要对样本图像进行去噪,优化处理、图像增强后,可明显地呈现出目标图像的外部轮廓细节。
图像增强技术的应用,往往是为了提升图像中的有意义的像素信息,这在反无人机系统的图像识别中是起到减少与消除冗余信息,这样可达到图像像素最优化的效果,进而提升图片的视觉反馈效果。
经工程师这样的技术处理,无人机拍摄的目标图像轮廓与后面的背景有了较为明显的区分,去噪与图像增强技术能够让目标图像变得更为清晰,这样可高质量地完成对于目标图像对象的裁剪工作。
对于目标图像对象的裁剪与优化工作,工程师采取的技术方案是灰阶阶段,这一阶段中进行直方图平衡与标准化、对称滤镜等技术。例如,对于那些整体亮度不高的画面来说,像直方图平衡这样的全面性提升方式是显著的,但是,经过处理的样张都是灰度的,并且以此为基础,以更精确地选择为目标,决定用灰度调节的办法来达到画面的提升。
3 反无人机系统图像识别网络设计
本文所提出的无人机制造样例被视为小型制造成本低廉且其特性抽取量有限的情况;因此它的辨识精确度并不算太高。然而,如图三展示的那般,Densely Connected Network或称之为“densnet”,它拥有紧密连接模块(Dense Module),这种设计使得每一个紧凑型组件内的每一轮流体力学操作都能够无缝地连接到前面的任何一轮中去——这意味着每一种类型的运作都能从之前的全部运行结果获得额外的信息来增强自身的功能和性能表现能力。此外,由于这些信息的传递是基于对各个层次的信息以多维度的形式相互串并在一起而完成的任务方式下发生的,所以它们能有效提升了整个系统的运算速度并且增加了各种类型特性的获取数量上限值。具体而言,这个过程就是这样的实施步骤如下:
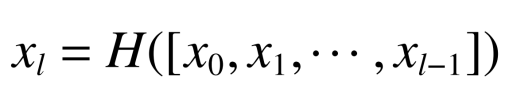 (1)
在这个公式里,我们定义了以下的符号:xl代表的是第一层密集块所产生的特征图;而x0,x1,……,xl-1则分别为初始输入、前一层和上一层的特征图;H(·)是我们在每一层执行的所有非线性转换,其中包括在密集块中的部分,它是由BN+ReLU+1*1Conv+BN+ReLU+3*3Conv构成的。
利用迁移学习技术,我们可以把在大量图片数据库ImageNet上学到的图像分类技能运用到其他相关的图像分类工作中去。相较于新建立的随机启动网络,迁移学习网络不仅运行得更快速且构造更加简易,从而节约了培训所需的时间;并且由于迁移学习网络已具备丰富多样的图像特性,其识别精度也比新的随机启动网络要高;此外,迁移学习网络无需耗费过多的资源来进行训练,有效地解决了一个领域的少数标本学习的问题。
所使用的密集卷积网络是TLDenseNet-121,其结构和每层的输出结果在文中进行了设计。
所有特征图下都标明其大小,也就是C×H×W的形式,以表示其通道数目C被红字标识出来。原始无人机照片是三色通道,通过一系列卷积层、池化层及四个密集块来获取特征并合并它们,然后进入全球平均池化层(Global Average Pooling),此时特征图从3通道转变为1024通道。这表明TL-DenseNet-121能够利用有限的无人机图像数据集样本量提高所提取的图像特征质量,从而提升后续的识别分类效果。
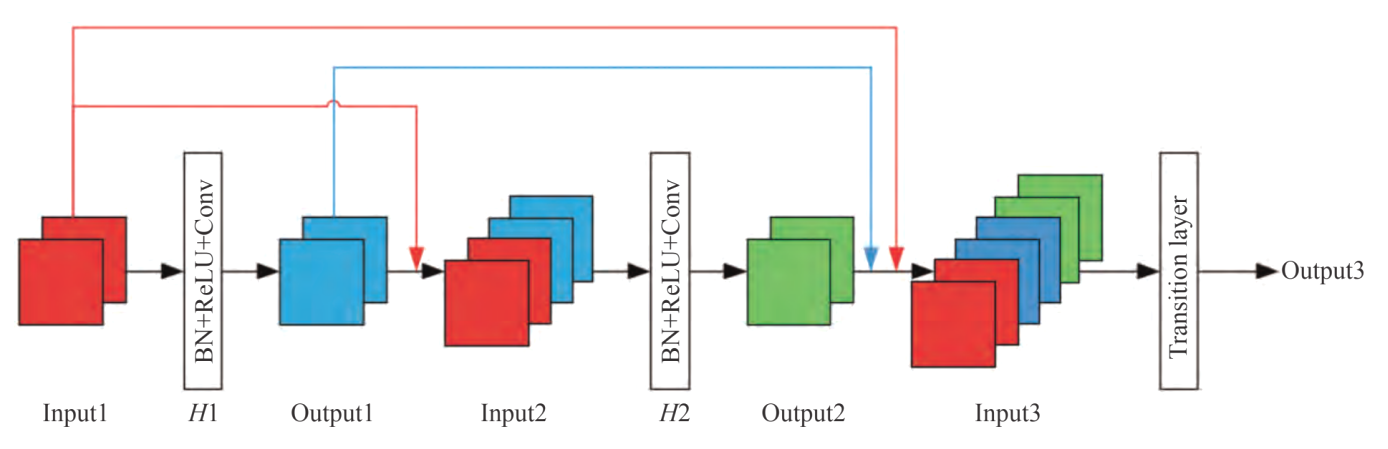
图4 全局平均池化层的特征图
4 多层特征融合卷积神经网络应用在反无人机系统图像识别中的做法
4.1 感受野
反无人机系统图像识别中,工程师一般会用“感受野”技术来应对卷积神经网络对于图像的处理。“感受野”技术通常是根据在卷积运算时对于像素点的特征映射图上的大小来进行感受。根据这一技术,不一样的卷积层映射的图像像素的特点信息是不一样的,往往来说,深卷积层包含的信息是抽象性语义信息(surfacein formation);浅卷积层包含的信息是局部性纹理信息。
反无人机系统图像识别网络设计工作中,卷积计算的语义信息会随着卷积层面的深度加大而显得更为抽象,感受野对于细小的局部特点像素的感受也会更不断减弱。传统的CNN技术会用最深层的特征信息来探测与计算,忽略浅层信息,这样无论是对于无人机还是其它图像都有影响到精确度。
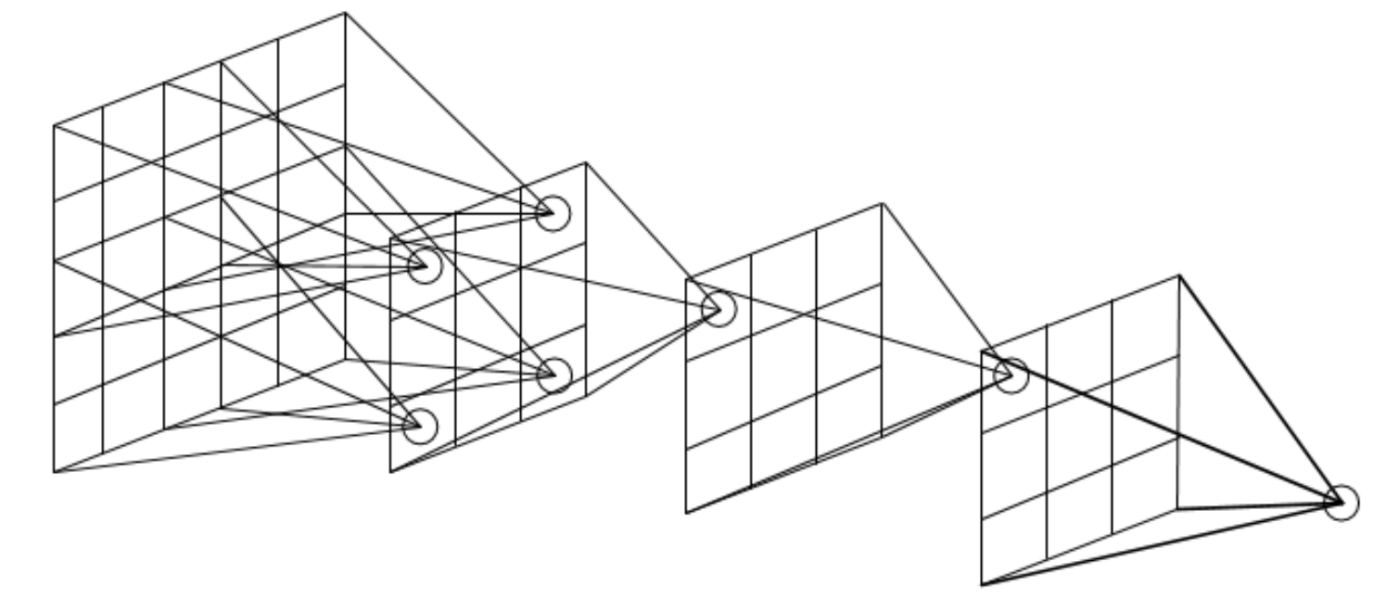
图5 感受野示意图
4.2 多层特征融合策略
反无人机系统图像识别网络设计工程中,技术员要了解不同的神经网络学习会影响不同的卷积层学习要义,要了解到不同的卷积层有不一样的特点信息。如上面的图5,我们可形象地感受到初始的浅卷积层中的局部纹理讯息,再进而去感知深层的卷积层的语义信息,最后再去探测深层次的卷积层图像信息。对于传统的CNN技术,只有进行浅层特征的图像语义判断,完成不了深层次的卷积计算与图像识别[9]。
为了解决这个问题,很多学者提出用融合的策略来解决,香港等人提出了HyperNet模型,这个网络结构采用了跳跃提取特征的方式,不同层的方式不同,在浅层的卷积层采用最大化的方式,深层的卷积层采用反卷积的方式,最后将不同方式提取的特征融合在一起,通过不同的方式提取出来的特征这种方法。
5 结论
综上所述,进行反无人机系统图像识别设计工作时,本文虽然采取了一些先进的反无人机探测与计算方法,虽然取得了不错的效果,但因篇幅原因,若干问题的研究还处于不断完善过程中,这需要技术人员结合卷积神经计算系统赤完善反无人机图像的数据采集、探测、计算、反噪、感受野技术工作。未来,我们要结合多类型的反无人机图像的信息收集与计算,进而增加图像的应用与不同场景的适应性工作。
参考文献
1 薛珊,王亚博,吕琼莹,等.基于YOLOX-drone的反无人机系统抗遮挡目标检测算法[J].工程科学学报,2023,45(9):1539-1549.
2 杨磊,杨静,陈西江.反推模糊滑模控制在无人机制动系统的应用[J].机械设计与制造,2023,392(10):210-216,222.
3 叶泽聪,尹文霁,郑璐,等.反低慢小无人机系统关键技术及其架构研究[J].科技创新与应用,2023,13(10):21-25,30.
4 张珣,唐艳,罗士伟.国外无人机反制系统发展概况[J].数字通信世界,2023(3):1-4.
5 孙海文,于邵祯,周末,等.反无人机蜂群作战指挥控制系统[J].指挥控制与仿真,2023,45(2):31-37.
6 宋彬杰,王远航,张琪.基于集成堆叠神经网络的某反无人机系统作战效能评估问题研究[J].舰船电子工程,2023,43(4):145-149.
7 于书伟.美军《反小型无人机系统战略》解析[J].中国军转民,2023(9):46-49.
8 葛玉洁.反无人机系统中目标检测与跟踪算法研究[D].陕西:西安石油大学,2023.
9 薛珊,张亚亮,吕琼莹,等.复杂背景下的反无人机系统目标检测算法[J].吉林大学学报(工学版),2023,53(3):891-901.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
