
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:本论文探究了摆线齿轮和渐开线齿轮动态啮合过程中的接触刚度,对传动效率和传动精度进行分析。基于ANSYS workbench瞬态动力学,充分考虑齿轮接触刚度的高度非线性问题,对恒载荷下的摆线齿轮和渐开线齿轮进行动力学仿真。渐开线齿轮在传递力的时候其方向是恒定不变的,说明渐开线齿轮较摆线齿轮在啮合传递动力时法向力Fn更加恒定,因此渐开线齿轮啮合方式更加平稳,且传递效率更高;摆线齿轮在啮合过程中的接触刚度较大,且齿面载荷分布更加均匀无应力集中,因此摆线齿轮啮合时抵抗外界变形的能力较强,传动精度更高。
关键词:摆线;渐开线;接触刚度;Pinball域;瞬态齿轮动力学;扭转刚度;扭转阻尼
前言
摆线齿轮及渐开线齿轮是航天、航空等领域最重要的机械传动型式。齿轮啮合时的接触刚度目的是探索齿轮啮合时轮齿抵抗外界载荷变形的能力。具体来说,它是齿轮在受到外力作用下,两齿轮承受齿面接触力时齿面变形量(C)与接触力( )之比,是两个相同齿轮啮合时的齿轮副动态刚度特性,它在机械传动中扮演着关键角色,因此齿轮副是转动副的一种特殊形式。接触刚度大小反映了齿轮在受到外力作用时变形程度对传动系统稳定性和精度的影响,计算齿轮接触刚度应满足下面公式,齿轮的接触刚度影响着齿轮的传动精度,接触刚度大小与齿轮齿形、尺寸以及材料属性有关。

式中,Kr为齿轮齿面接触刚度,C为齿轮齿面接触力, 为齿轮齿面变形量。
啮合刚度激励来源于齿轮副啮合过程中轮齿啮合位置以及同时参与啮合的齿对数随时间的周期性变化,即使在恒定的载荷下,轮齿变形也会发生周期性的变化,即产生啮合刚度的时变性,进而引起齿轮副的振动,最终影响齿轮副传动精度。
本文运用动态法求解出两种齿轮副的接触刚度,并与推导的计算结果进行比对,发现仿真分析结果与理论公式计算结果偏差在5%以内。同时将摆线齿轮与渐开线齿轮的接触刚度进行对比,充分验证了在恒定载荷下,摆线齿轮传动精度高于渐开线齿轮,渐开线齿轮传动效率高于摆线齿轮[1]。
1、 齿轮接触生效及有限元分析设置
1.1、 齿轮副模型的建立与网格划分
摆线齿轮如图a所示是两段平滑过渡的圆弧,它是由曲线齿廓与直线齿廓共同组成的齿轮;渐开线齿轮的啮合线如图b所示是一条直线,它是利用切线方向逐渐变化的曲线齿形进行啮合的齿轮。利用摆线齿轮和渐开线齿轮廓线参数方程建立齿轮副三维模型,将模型导入ANSYS workbech的瞬态动力学模块中,对齿轮副赋予不锈钢材料0cr17Ni4Cu4Nb,对齿轮副进行网格划分,图2为齿轮副网格。
摆线齿轮齿廓线参数方程: 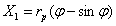
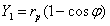
式中,X1、Y1为摆线齿轮齿廓线横纵坐标,rp为摆线齿轮基圆半径, 为参数。
渐开线齿轮齿廓线参数方程: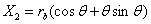
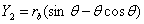
式中,X2、Y2为渐开线齿轮齿廓线横纵坐标,RP为渐开线齿轮基圆半径, 为参数。经计算,得出表1~表2两种齿轮的参数:
表1 直齿圆柱渐开线齿轮参数
齿数 | 模数 (mm) | 齿厚 (mm) | 压力角 (°) | 齿宽 (mm) | 变位系数 | 中心距 (mm) | 密度 (kg·m | 杨氏模量 (GPa) | 泊松比 | 重合度 |
15 | 0.2 | 0.314 | 20 | 0.3 | 0 | 3 | 7850 | 200 | 0.3 | 1.617 |
 )
表2 直齿圆柱摆线齿轮参数
齿数 | 模数 (mm) | 齿厚 (mm) | 压力角 (°) | 齿宽 (mm) | 变位系数 | 中心距 (mm) | 密度 (kg·m | 杨氏模量 (GPa) | 泊松比 | 重合度 |
15 | 0.2 | 0.3 | 20 | 0.3 | 0 | 3 | 7850 | 200 | 0.3 | 1.617 |
 )
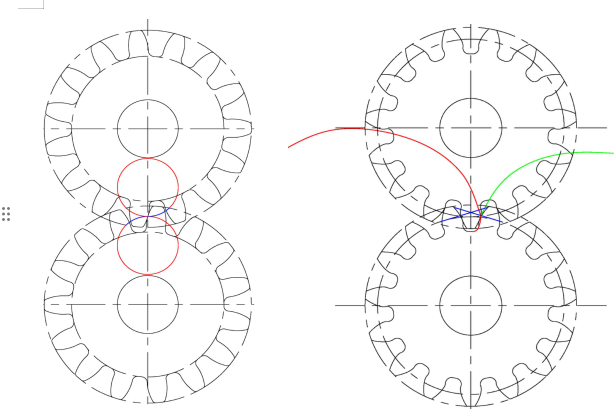
a 摆线齿轮平面啮合轨迹图 b 渐开线齿轮平面啮合轨迹图
图1 齿轮平面啮合轨迹图
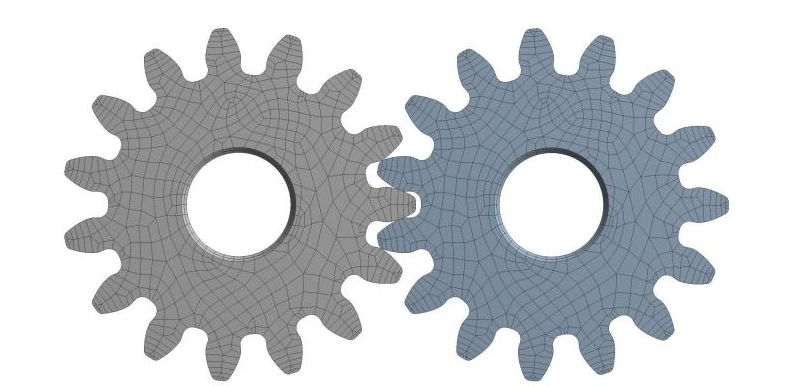
图2 齿轮副网格
1.2、 齿轮接触设置
齿轮副啮合为高度非线性接触分析,在ANSYS workbech的瞬态动力学模块中,系统会自动去定义齿轮牙齿的接触,并通过Pinball域来实现接触是否生效。齿轮啮合传动时会发生摩擦接触,该摩擦类型满足库仑摩擦第一定律,意味着摩擦系数是一个定值。牙齿接触生效的前提是将表面处理算法选成Adjust to Touch,系统会分别去判断接触面和目标面网格与高斯积分点网格之间的距离,当距离小于给定的Pinball域之后,接触范围就会生效。同时再定义齿轮副的转动副为Body-Ground,相当于在主动齿轮的中心建立了MPC184单元(即就是将二阶微分方程变成一阶方程组,用有限代替无限,MPC184单元就是利用ADMAS求解刚体机构学的运动方程),为了实现齿轮转动副的传递,将扭转阻尼定义为0,表明物体在受到扭转作用时,阻碍扭转运动的阻尼效应系数。
1.3、 齿轮副约束与载荷施加
在ANSYS workbech的瞬态动力学connections设置时,对主动轮及从动轮各施加Body-Ground接触副,该接触副相当于一部分约束。对主动轮施加约束Joint-Rotation恒定5°转角,对主动轮施加约束Joint-Moment恒定1N.mm转矩。针对齿轮副转动的瞬态动力学,默认设置为Large Deflectio=On,使分析考虑大变形、大旋转和大应变引起的单元形状和方向的改变,计算结果更为准确。图3为齿轮副约束设置及载荷施加。
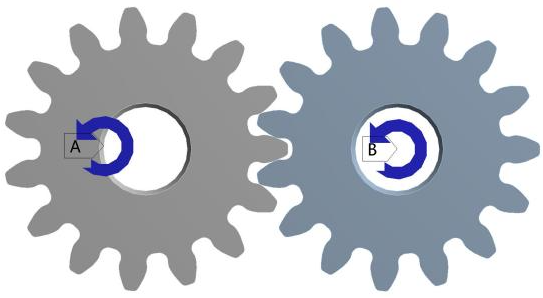
图3 约束设置及载荷施加
2、 有初始间隙的接触定义
由于齿轮接触刚度具有时变性,现实中振动造成齿轮之间存在微小间隙,导致齿轮的齿间间隙会导致传动死区,特别是在闭环系统中,可能会造成系统不稳定,导致低频振荡,影响系统的精度和稳定性。此外,动态侧隙对齿轮的扭转振动有显著的影响,特别是在高速啮合区域,有齿侧间隙的齿轮副容易发生空转,并带来冲击效应。
齿轮副的扭转刚度是分析和评估齿轮受到扭矩作用时抵抗变形的能力,现需将扭转刚度因子设置为1,因此齿轮副的扭转刚度不仅受到齿轮本身的设计和材料的影响,还受到齿轮啮合过程中的角位移变化量的影响。因此,在ANSYS workbech的瞬态动力学计算齿轮副的扭转刚度时,提高从动轮的扭转刚度normal stiffness,可以消除齿轮副有初始间隙的接触,从而消除齿轮啮合时变性带来的振动影响。

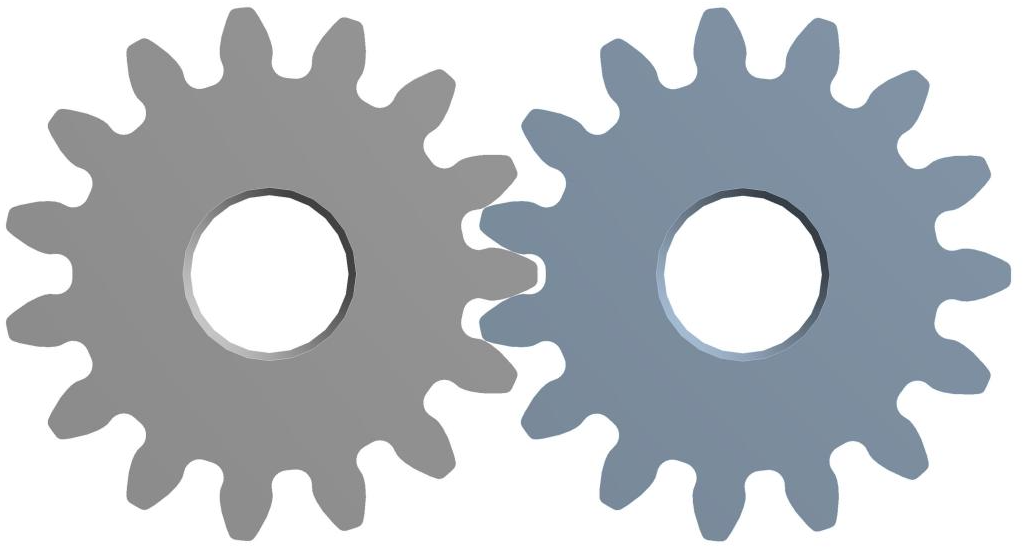
图4 齿轮副初始间隙
3、 齿轮瞬态动力学仿真
考虑齿轮副的收敛性,可以在求解过程中细分载荷步,从而更好地控制求解过程,本文采用自动时间步的方法。在Construction Geometry中设置齿轮副啮合位置接触的Path路径轨迹,计算齿轮啮合时的Path路径接触轨迹的法向接触应力,图5~图10齿轮啮合传动分析结果。
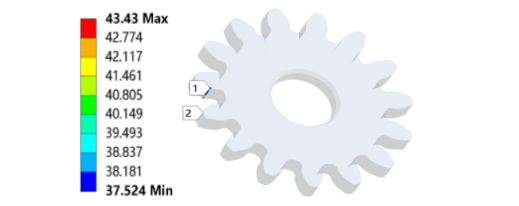
图5 渐开线齿轮接触轨迹应力
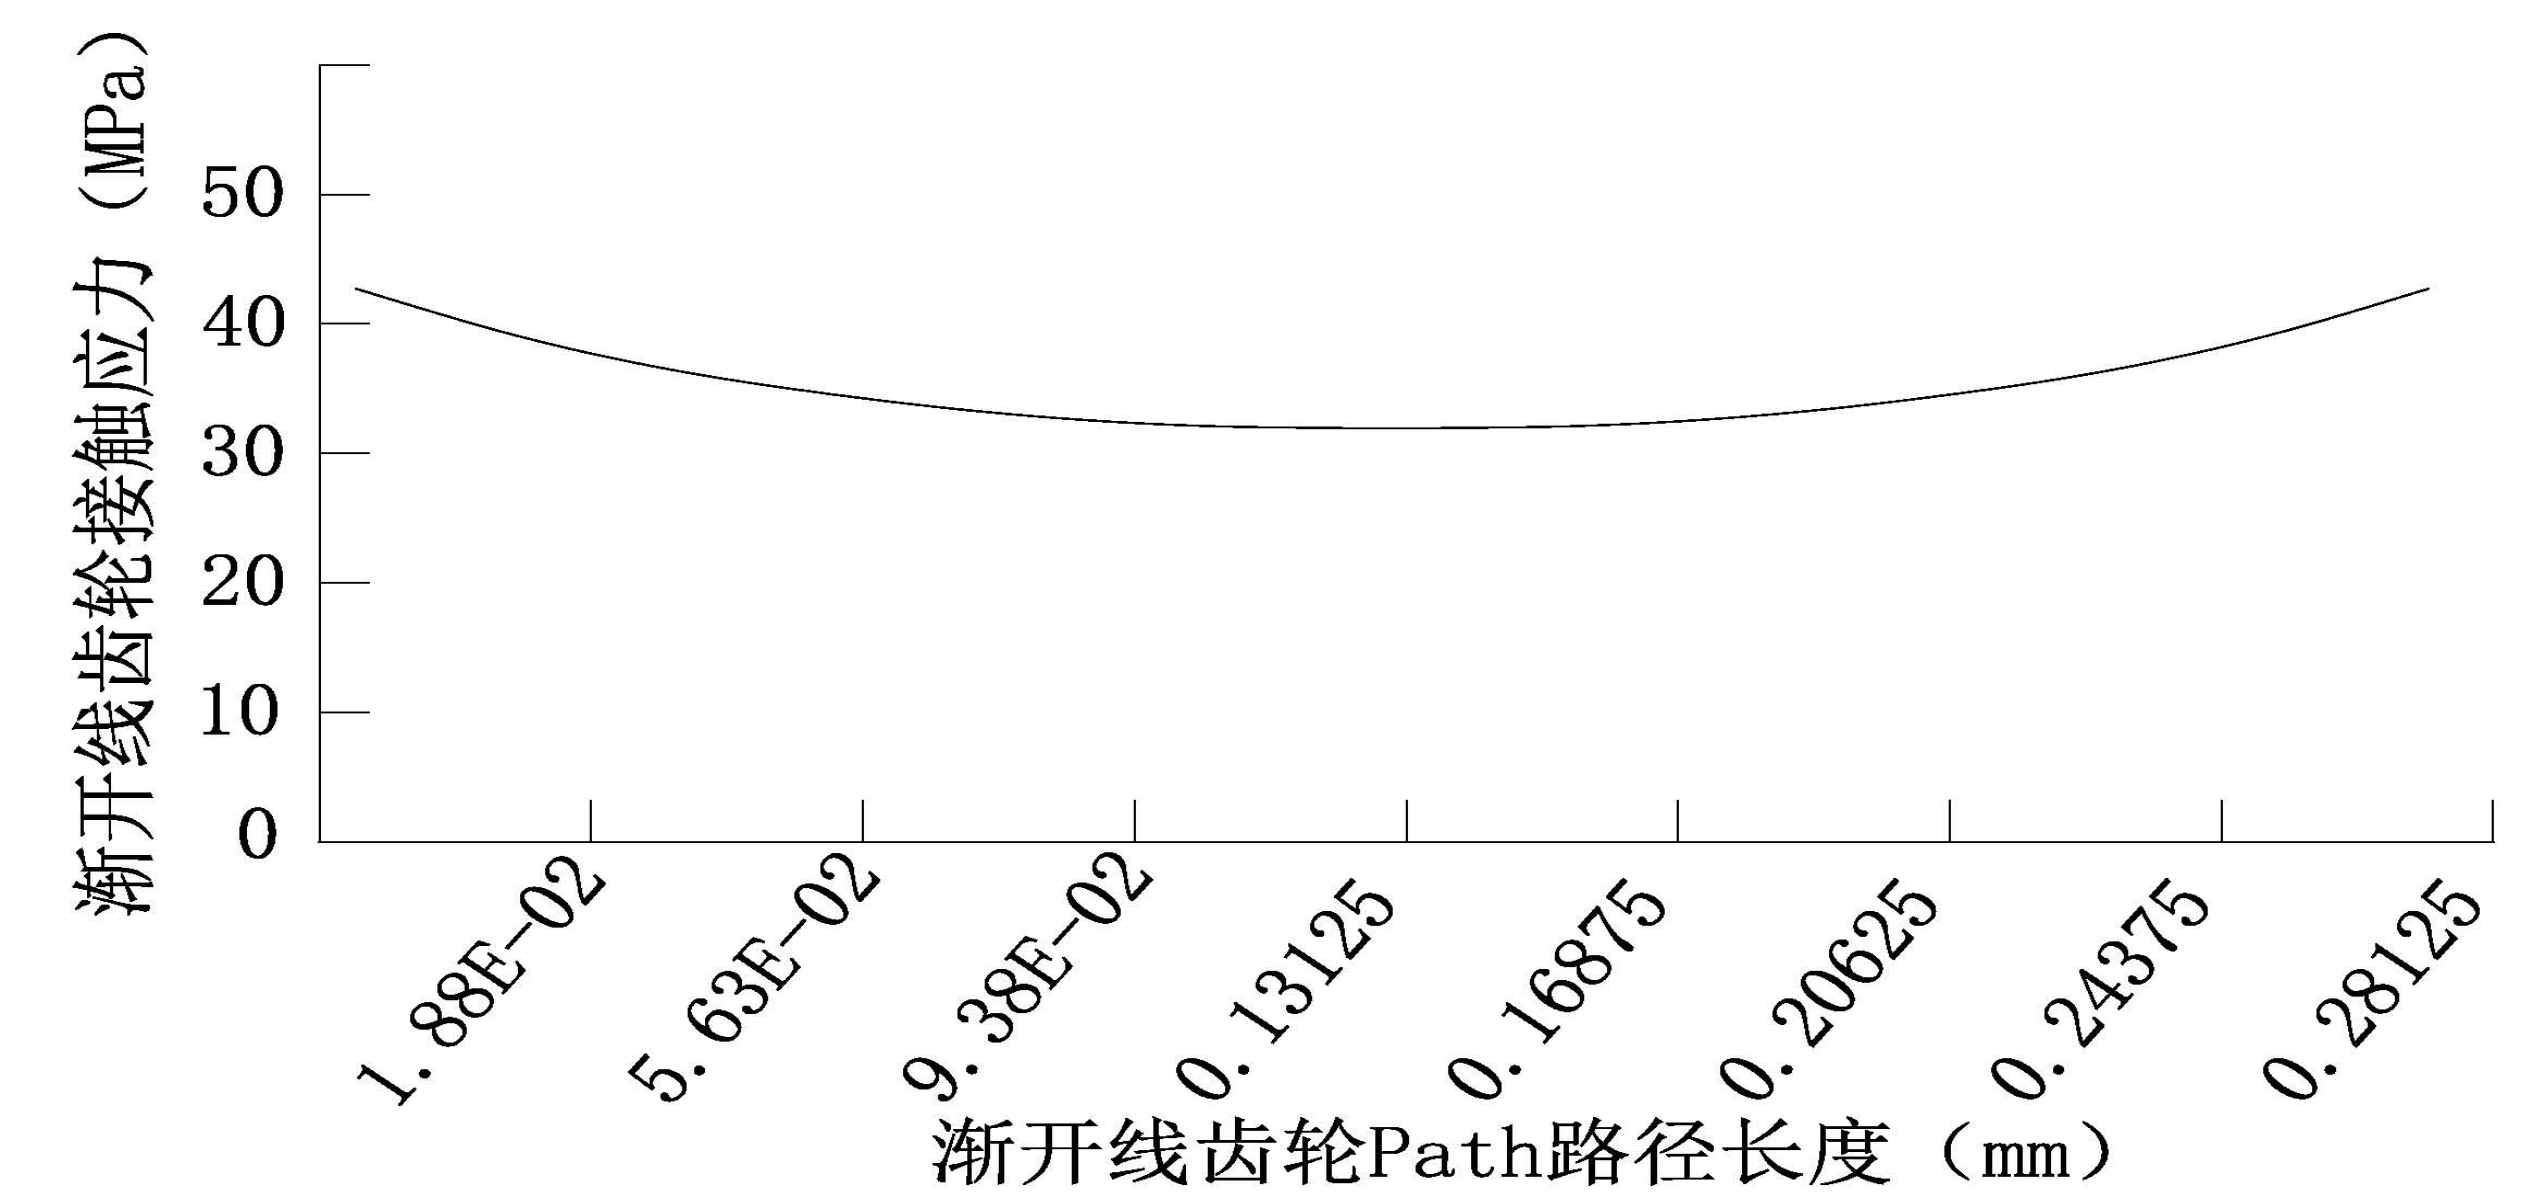
图6 渐开线齿轮接触轨迹曲线

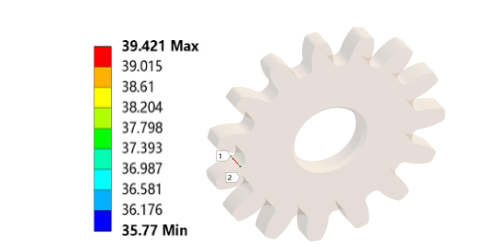
图7 摆线齿轮接触轨迹应力
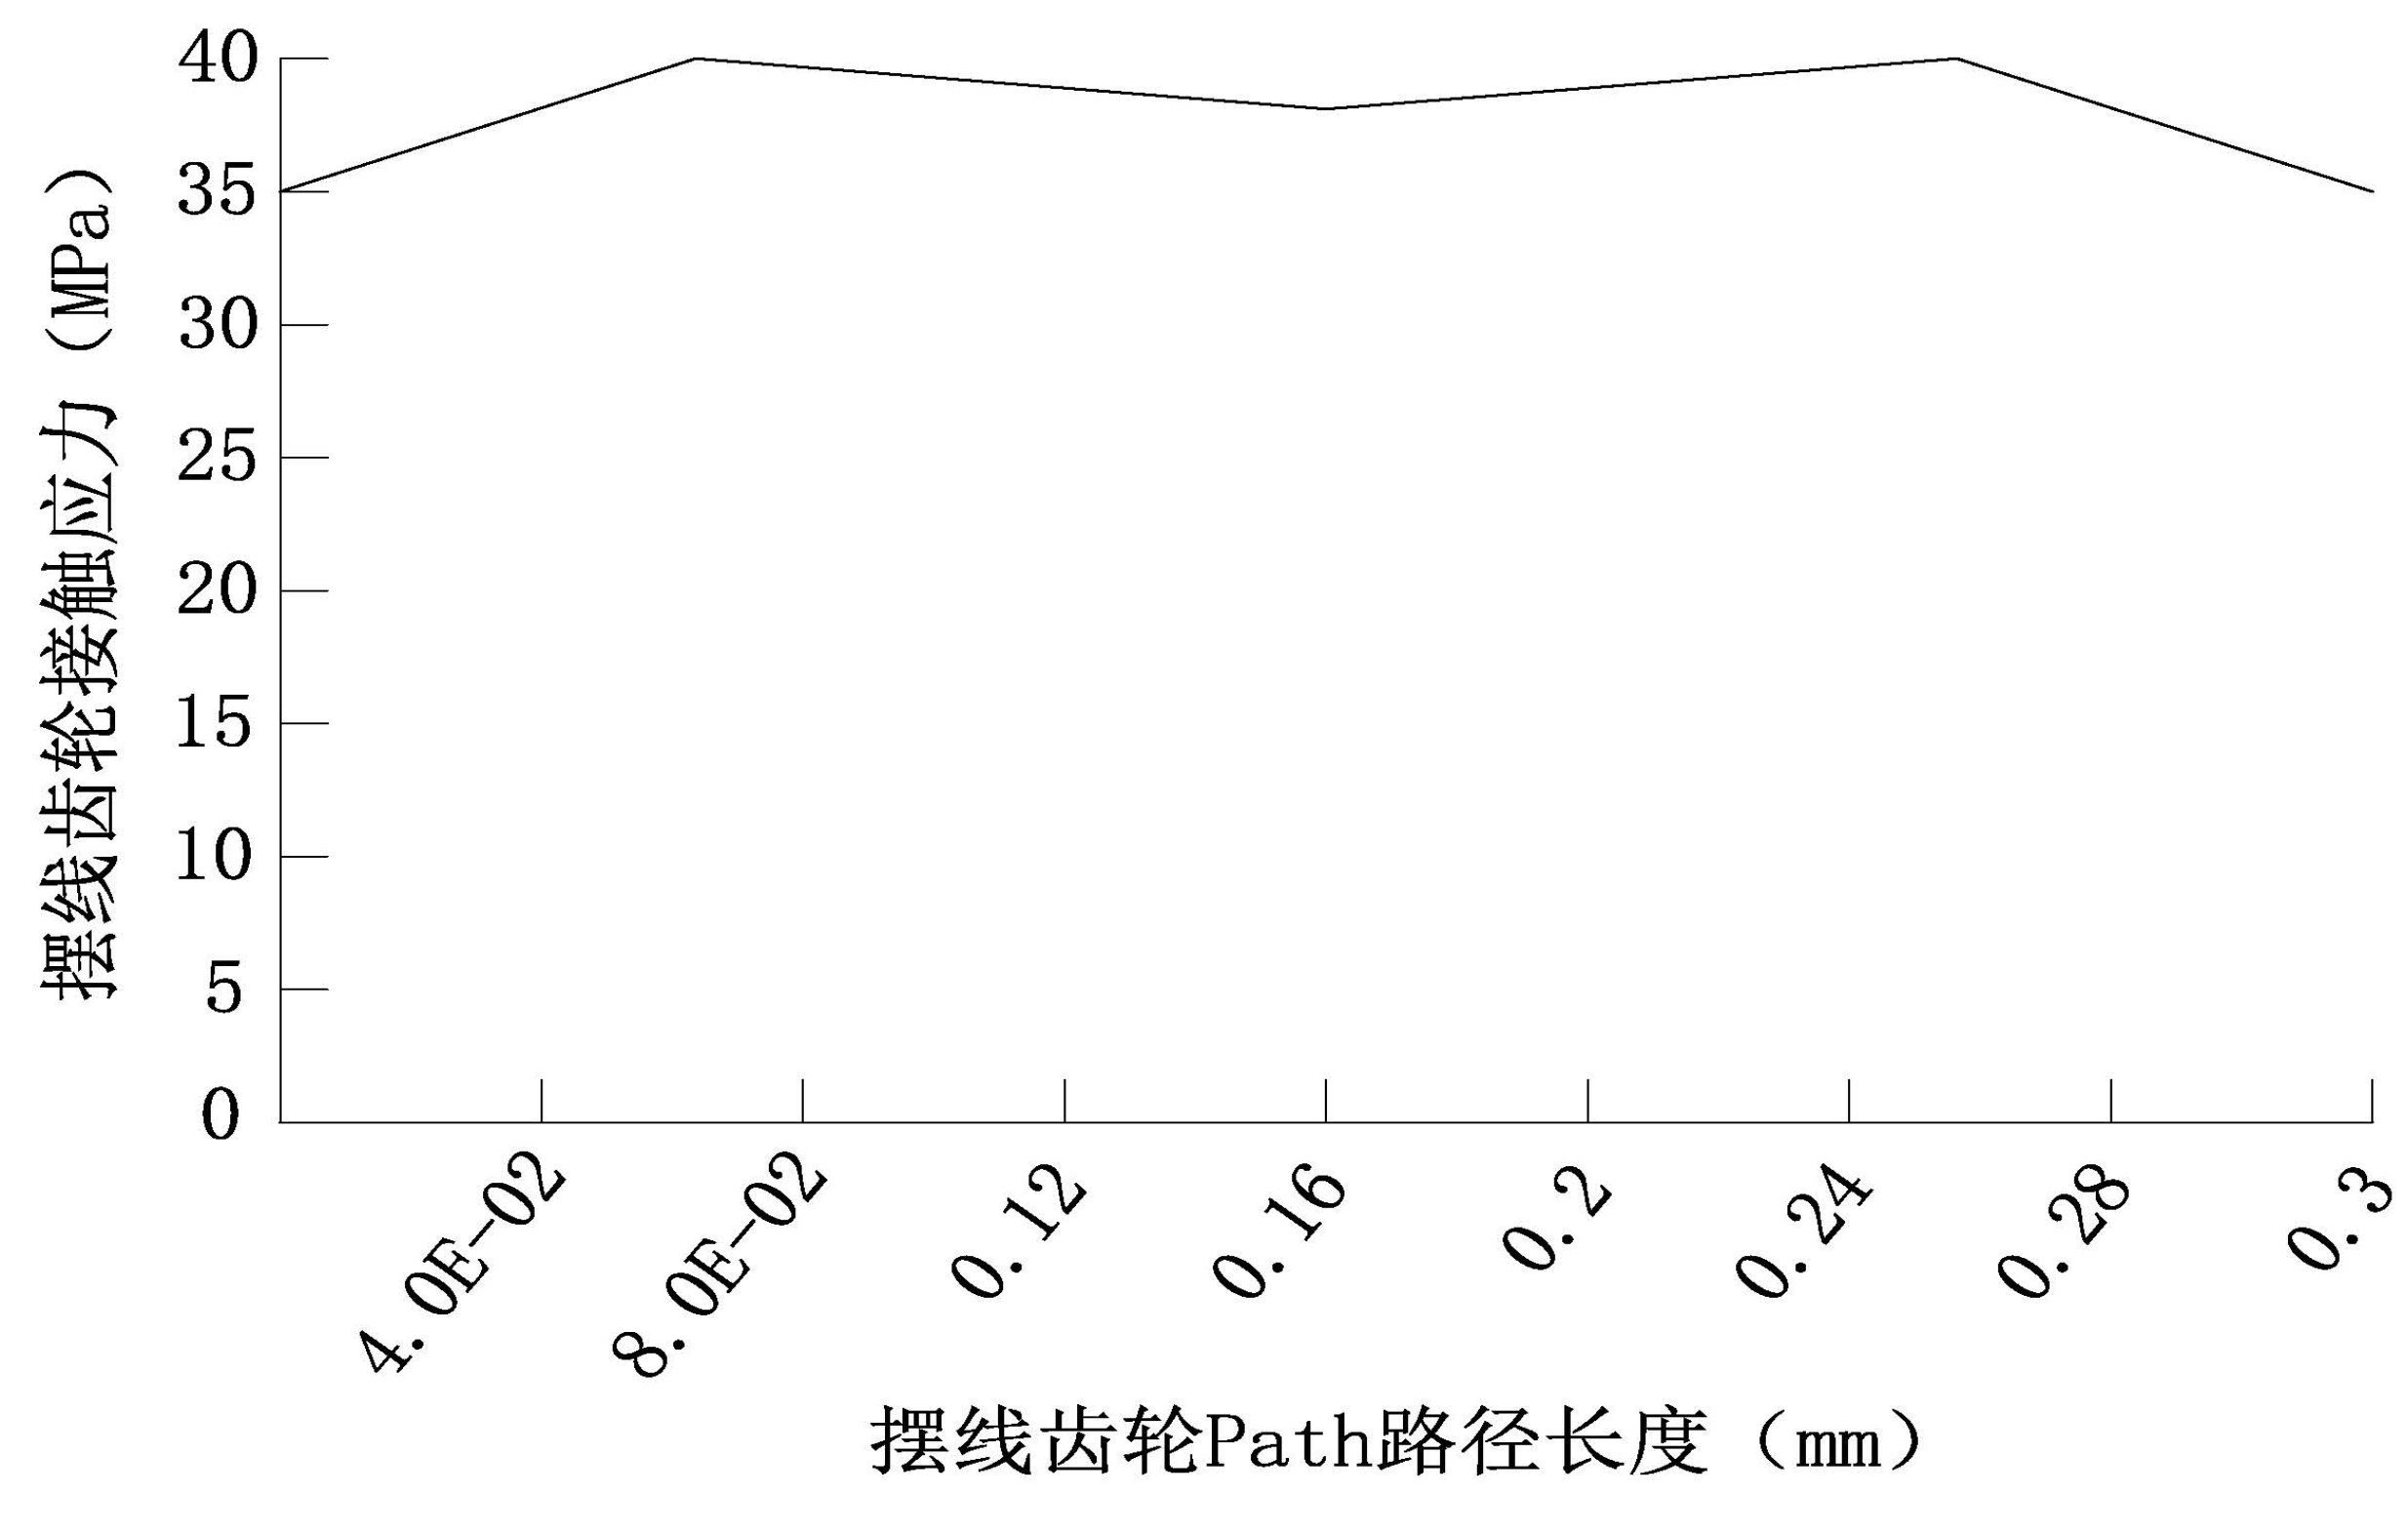
图8 摆线齿轮接触轨迹曲线
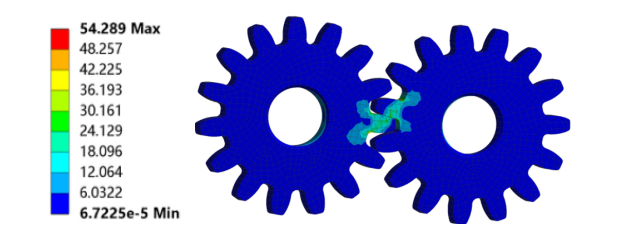
图9 摆线齿轮瞬态应力
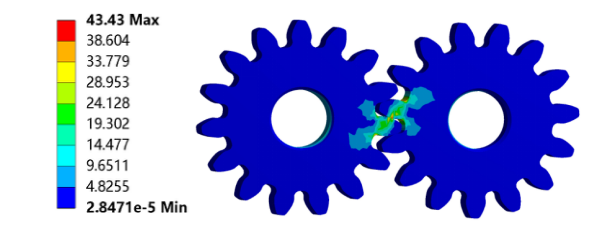
图10 渐开线齿轮瞬态应力
从两种齿轮副瞬态应力分析结果可知,摆线齿轮副及渐开线齿轮副从接触压力云图中探测到在啮合轨迹处的接触应力最大值分别为54.289Mpa和43.43Mpa。
根据赫兹接触理论,齿轮的碰撞接触被视为两个变曲率半径物体的碰撞接触问题,其接触刚度可以通过特定的公式进行计算;经计算,摆线齿轮副及渐开线齿轮副接触应力最大值分别为52.117Mpa和41.085Mpa,如果以此理论计算为准,则此仿真计算误差分别为4.0%和5.4%。在仿真计算中10%以内的误差都是可以接受的,因此通过对比可以认为此仿真结果相对可靠。
在后处理中提取Contact Tool,求解齿面摩擦接触应力Frictional Stress,图11~图12为齿轮齿面摩擦接触应力。
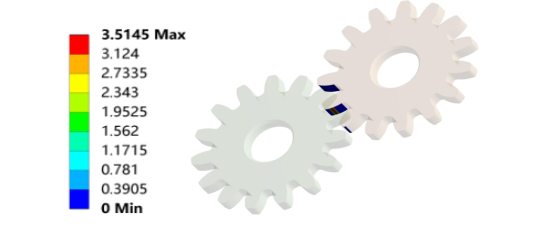
图11 摆线齿轮摩擦接触应力
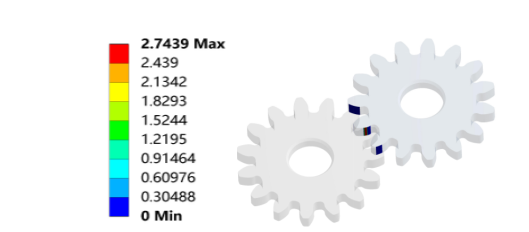
图12 渐开线齿轮摩擦接触应力
根据传动效率计算公式:
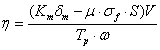
式中, 为传动效率;Km为齿面接触刚度;
 为齿轮齿面变形量;
 为齿面接触摩擦应力;S为齿面摩擦面面积;V为齿面线速度;Tp为主动轮的扭矩;
 为齿面角速度;
 为齿面摩擦系数。
通过仿真结果可知,摆线齿轮接触摩擦应力大于渐开线齿轮接触摩擦应力,经计算摆线齿轮传递效率为92.2%,渐开线齿轮传递效率为94.7%,因此渐开线齿轮齿轮的传动效率更高。
4、 接触刚度分析计算
瞬态动力学模块在准静态环境下[4],不包括齿轮副的转动刚度及阻尼,且静态传递误差为0,由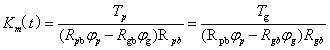
式中Km为齿轮啮合时的接触刚度;Tp为主动轮的扭矩;Tg为从动轮的扭矩;RPB为主动轮的基圆半径;Rgb为从动轮的基圆半径; 为主动轮的转角;
 为从动轮的转角。
利用ISO 6336-1-2006标准中规定,对于重合度 ,螺旋角
 的直齿圆柱齿轮,其单齿啮合刚度最大值为[3]:
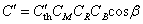
式中: 为理论单齿刚度;Cm为理论修正系数;Cm为轮胚结构系数;Cb为基本齿廓系数。
经计算,利用ISO 6336-1-2006方法求得摆线齿轮副及渐开线齿轮副最大接触刚度分别为337.3425N/mm和278.7932N/mm,本文利用准静态法计算的摆线齿轮副及渐开线齿轮副最大接触刚度为352.5N/mm和292.85N/mm,相对误差分别为4.3%和4.8%,这验证了所建立的齿轮副模型的精确性以及有限元设置的合理性,同时充分验证了摆线齿轮相对于渐开线齿轮具有较高接触刚度。
根据齿轮齿面接触刚度公式 可知,当C值摆线齿轮与渐开线齿轮载荷恒定时,Kr齿轮齿面接触刚度越大,
 齿轮齿面变形量越小,齿轮啮合传动精度越高。计算结果表明摆线齿轮抵抗传动过程中接触应力而产生的形变的能力强,传动精度更高。
5、 结论
通过上述采用最大值单齿啮合刚度计算方法对两种齿轮进行理论计算和有限元分析,可以得出以下结论:
(1)渐开线是摆线的特例,根据啮合轨迹可知,渐开线齿轮在传递力的时候其方向是不变的而摆线齿轮恰恰相反,因此渐开线齿轮传动平稳性优于摆线齿轮。并根据齿轮传动效率计算公式可知,渐开线齿轮的传递效率更高。
(2)通过运用ANSYS workbech的瞬态动力学模块接触刚度分析计算可知,采用最大值单齿啮合刚度计算方法[2],求出摆线齿轮及渐开线齿轮的单齿最大值接触刚度,摆线齿轮的接触刚度大于渐开线齿轮的接触刚度,因此抵抗传动过程中接触应力而产生的形变的能力强,故摆线齿轮的传动精度高于渐开线齿轮。
参考文献:
[1] 王彦军,杨霞霞.基于ANSYS workbench标准直齿圆柱齿轮传动有限元分析[J].机电技术,2016年06期.
[2] 郝晓红,郗向儒.直齿圆柱齿轮传动啮合刚度计算[A];制造技术自动化学术会议论文集[C];2002年.
[3] 万志国,艳阳,曹宏瑞,等.时变啮合刚度算法修正与齿根裂纹动力学建模[J].机械工程学报,2013,49(11):153-160.
[4] 何育民,郝安帮.基于ANSYS workbench齿轮啮合刚度计算及动力学仿真[J].沈阳工业大学学报,2020.3,42(2):191-196.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
