
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:随着工程建设对测绘工作效率和精度要求的不断提升,无人机影像处理技术通过高效的自动化处理能力和灵活的数据获取方式,在现代测绘中发挥极其重要的作用。因此,文章深入分析无人机影像处理中的关键技术应用要点,以供参考。
关键词:无人机测绘;影像处理;数字高程模型;空三加密;正射影像
引言
传统测绘设备笨重并且作业周期长,无法满足应急测绘、大面积地形测绘等方面的要求,无人机影像技术通过摄影测量、计算机视觉算法等能够形成一套包括数据采集到三维建模的全流程测绘体系,提高测量的精度和效率。但该技术在具体应用中也存在着一定的难度和复杂性,因此做好相关技术要点的研究,对于提高无人机影像处理技术应用效果具有重要作用。
1无人机影像处理技术在测绘工程中的应用优势
无人机影像处理技术主要是通过集成轻量化传感器、智能飞行控制与自动化数据处理流程,提高测绘工作的效率和准确性。传统航空摄影流程复杂,无人机系统仅需单人或小型团队即可完成从航线规划到数据采集的全流程作业,工作效率高,测绘成本低,如图1所示就为无人机测绘的流程。与此同时,无人机测绘平台中集成高分辨率RGB相机、多光谱传感器及激光雷达(LiDAR)等多种工具,能够针对不同场景灵活切换数据模式,比如在植被茂密区域,LiDAR通过主动发射激光脉冲穿透冠层,直接获取地表高程信息,有效解决光学影像被遮挡导致的DEM误差[1];而在矿山、地质灾害区等复杂地形中,多旋翼无人机凭借高精度悬停能力,以多角度倾斜摄影获取建筑物立面及陡坡细节,同时结合空三加密算法能够有效控制定位误差不超过2cm。除此以外,无人机影像处理技术的自动化程度非常高,能够有效降低人为干预风险,提高数据的准确性。
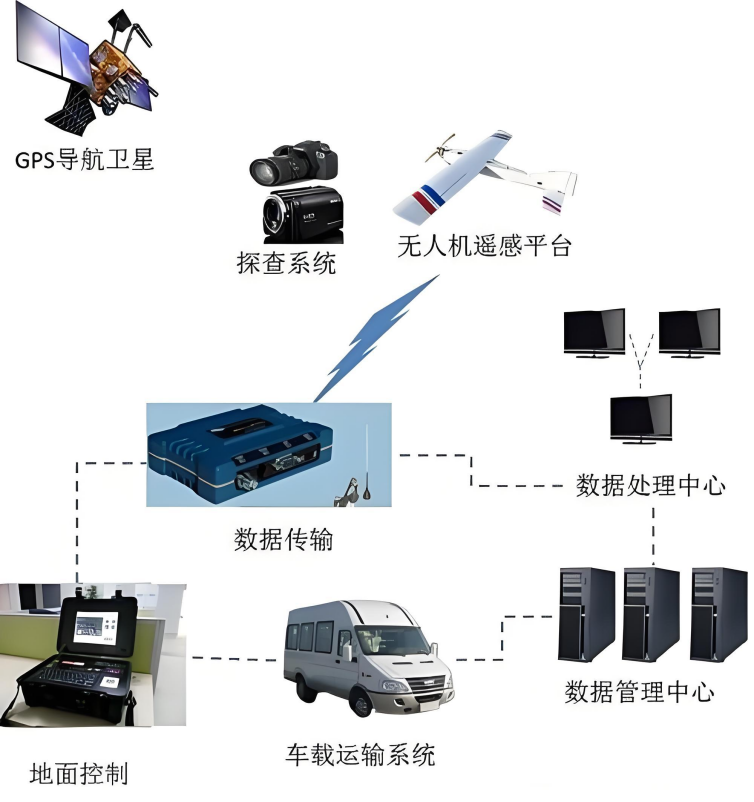
图1 无人机测绘流程
2无人机影像处理技术关键要点分析
2.1 数据采集
(1)无人机平台选择。在数据采集前,需要根据任务需求权衡无人机的飞行能力和载荷能力,固定翼无人机凭借长续航(通常可达90分钟以上)和高巡航速度(50-80 km/h),适用于大面积连续测绘,如土地利用调查或线性工程(公路、输电线路)监测。而多旋翼无人机虽续航时间较短(20~30分钟),但其垂直起降能力和悬停稳定性(定位精度达厘米级)使其在精细化测绘场景中更具优势。
(2)飞行参数设计。飞行规划需通过专业软件,如Pix4Dcapture、DJI GS Pro等设定航高、重叠度、航线走向等参数。航高与地面分辨率(GSD)成反比关系,计算公式为GSD=H×s/f,其中H为航高,s为传感器像元尺寸,f为焦距。例如使用焦距24mm、像元尺寸4μm的相机,在航高120m时,GSD可达2cm,满足1:500地形图精度要求。而重叠度则需要根据数据冗余度和处理效率进行设定,通常航向重叠度需≥80%、旁向重叠度≥60%,以确保后续空三加密时具有足够的同名点匹配数量。对于地形起伏较大区域,还需启用仿地飞行功能,通过实时调整航高保持GSD一致性。
2.2 影像预处理
影像预处理主要包括几何校正和辐射校正两部分,通过影像预处理能够消除原始影像中的疾病和噪声,为后续处理提供标准化的数据输入格式,避免影响后续建模的精度。
(1)几何校正的重点在于消除镜头畸变。无人机搭载的消费级相机常存在桶形畸变或枕形畸变,其程度可用Brown-Conrady模型量化:该模型通过径向畸变系数(k₁、k₂、k₃)和切向畸变系数(p₁、p₂)描述像点位移。例如某型多旋翼无人机配备的35mm镜头,在影像边缘区域的畸变量可达15像素,采用校正模型后可将残差控制在0.3像素以内[2]。实际作业中,可通过棋盘格标定板获取相机内参,并在预处理阶段应用反向映射算法进行逐像素校正。
(2)辐射校正能够有效消除色彩偏差,确保影像的亮度。由于飞行过程中光照条件变化(如云层遮挡、太阳高度角变化),相邻影像易出现色温差异,影响后续拼接效果,对此可采用直方图匹配技术:选取参考影像作为基准,将其灰度分布映射至其他影像,使整体色调趋于一致。此外,对于高反差场景,如强光下的建筑立面与阴影区域等场景,自适应直方图均衡化(CLAHE)能有效增强局部对比度,保留暗部细节。但是面对大容量的数据处理要求,需要构建流水线预处理流程,以1000张2000万像素的影像为例,传统单机串行处理需耗时6—8小时,而基于GPU加速的并行计算框架(如OpenCV CUDA模块)可将时间缩短至1小时以内。此外,还可以引入元数据自动化处理技术,比如EXIF信息提取、影像时空索引构建等可显著减少人工干预,避免因数据错配导致的空三失败。
2.3 空三加密
空三加密作为摄影测量的核心算法,其主要是通过光束法平差(Bundle Adjustment)建立影像间的几何关系,解算每张影像的外方位元素(位置、姿态),为三维重建提供空间基准。传统空三依赖大量地面控制点(GCPs),而无人机测绘通过高重叠影像与智能匹配算法,大幅降低了对人工布点的依赖。
空三处理的第1步是特征提取与匹配,现阶段常用的方法为尺度不变特征变换(SIFT)算法,该算法通过构建高斯差分金字塔检测关键点,并生成128维特征向量进行匹配。例如在两幅重叠度80%的影像中,SIFT可提取约5000个特征点,其中正确匹配率可达85%以上;但对于低纹理区域(如水面、雪地),SIFT易出现误匹配,此时需结合加速稳健特征(SURF)算法,通过Hessian矩阵检测特征点,提升匹配效率。
光束法平差通过最小化重投影误差优化相机参数与三维点坐标。其数学模型可表示为非线性最小二乘问题:
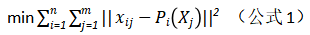
其中,Xij为第j个点在影像i上的观测坐标,Pi为投影矩阵,Xj为三维点坐标。求解过程中需引入 Levenberg-Marquardt算法平衡收敛速度与稳定性。实验表明,当影像姿态初始值误差小于10°时,经5- 10次迭代即可收敛,平面精度可达0.05%航高。
空三精度受控制点的影响较大,在无控制点的自由网平差中,误差会随距离累积,导致模型整体漂移。因此,需在测区均匀布设地面控制点(GCPs),通常每平方公里不少于3个,并使用RTK无人机或靶标辅助测量其坐标,对于大范围测区,还可采用分块平差策略,将区域划分为若干子网,分别平差后通过公共点进行整体拼接,在提高效率的同时确保数据精度。
2.4 生成数字表面模型(DSM)与数字高程模型(DEM)
数字表面模型(DSM)与数字高程模型(DEM)主要是表达地形起伏的状况,其中,DSM记录地表所有要素(如建筑、植被)的顶面高程,而DEM通过滤波去除植被、建筑物等非地面点,仅保留裸露地表高程。无人机影像处理技术通过密集匹配算法生成高分辨率三维点云,为DSM/DEM构建提供数据基础,但其精度受影像质量、匹配算法及地形复杂度多重影响。常用的密集匹配算法有半全局匹配(SGM)和多视立体算法(MVS),SGM算法通过动态规划优化视差图,计算效率高且对规则纹理区域(如农田、道路)适应性较强,例如在平坦农田区域,SGM生成的DSM高程误差可控制在3倍地面分辨率(GSD)内,满足1:1000地形图精度需求,但是SGM对弱纹理或重复纹理区域(如玻璃幕墙、密集树林)敏感,易出现匹配错误,导致DSM表面出现“空洞”或“噪点”。而多视立体(MVS)算法通过多视角影像间的几何一致性检验,能够重建更复杂的表面结构,但MVS计算复杂度高,单节点处理1000张影像需耗时24小时以上,需依赖分布式计算框架加速。
在DSM向DEM转换的过程中需要精准区分地面和非地面点,针对植被覆盖区域,布料模拟滤波(CSF)算法通过模拟布料覆盖地形时的形变过程,分离植被点与地面点。例如在森林区域,CSF可去除90%以上的树冠点云,保留地表高程信息,DEM垂直精度可达0.3m(LiDAR数据对比验证);对于城市区域,则需结合形态学滤波与机器学习分类:首先通过高程突变检测识别建筑边缘,再采用随机森林算法区分地面与屋顶点。实验表明,该方法在城区的DEM生成中,平面定位误差可控制在0.1m以内。
2.5 正射影像图(DOM)制作
正射影像图(DOM)是通过几何纠正消除地形起伏和相机倾斜引起的投影变形,生成具有统一比例尺、可量测的影像地图,在土地规划调查等领域发挥了重要作用。无人机影像的正射纠正需依赖高精度DSM/DEM,其核心在于解决遮挡区域的信息缺失与接边色调不一致问题[3]。
正射纠正流程分为单影像微分纠正与整体拼接两步。其中,微分纠正利用共线方程将原始影像像素映射至地面坐标系,公式为:
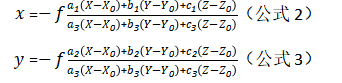
其中,X、Y、Z为地面点坐标, 为摄站坐标,
 为旋转矩阵元素。纠正过程中,每个 像素根据DSM高程值重新投影,消除地形位移。例如在30°斜坡区域,未纠正影像中地物位移可达 20m,经正射纠正后位移误差降至0.5m以内。
而在拼接阶段的重点需要解决影像间的几何和辐射差异,几何拼接通过空三加密成果计算影像间的变换矩阵,如仿射变换或投影变换实现像素级对齐;为了保证辐射的一致性,需要通过荧光银色处理,首先计算重叠区域的直方图差异,再采用Wallis滤波增强局部对比度并平衡全局亮度。
同时针对建筑物遮挡导致的“鬼影”问题,需采用多视角影像融合技术。例如在高层建筑密集区,单一正射视角可能无法获取被遮挡的道路信息,此时可融合倾斜摄影的立面影像,通过Alpha通道加权融合填补缺失区域,并且在此过程中也可以引入深度学习算法,如U-Net等算法自动检测遮挡区域,并基于上下文信息生成语义合理的纹理填充,提高测绘精度。
结语
无人机影像处理技术虽然在测绘领域展现了明显的应用优势,但是其也面临海量数据处理难度大、复杂场景下影像匹配难度高、三维模型畸变等问题,针对上述问题需要围绕分布式计算架构、多源数据融合、多视角数据融合与算法优化等方面展开技术的优化创新,不断提高无人机影像处理技术的工作效率和结果精度。
参考文献
[1]田方.基于级联特征融合的无人机遥感影像处理网络研究[J].自动化与仪器仪表,2025,(01):309-313+318.
[2]方少涛.无人机遥感技术在测绘工程中的应用研究[J].世界有色金属,2024,(18):151-153.
[3]丁琳.无人机影像技术在地质灾害调查中的运用研究[J].中国金属通报,2024,(09):237-239.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
