
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:AGV作为一种能够自动寻找路径并行驶到指定地点的一种搬运设备,能够凭借自身导航的高精度以及高效作业和自主搬运等能力,在仓储领域展现出巨大的应用潜力。然而,如果想要对AGV智能仓库系统的优势进行充分发挥,需要对储位分配问题进行重点关注,合理的储位分配不但能够提高仓库空间的利用率,还能够减少货物的移动距离以及移动次数,从而进一步提高仓库的运作效率。为此本文针对基于AGV的智能仓库系统储位分配问题进行了研究。
关键词:AGV;智能仓库;仓库系统;储位分配;
前言:随着现代化物流行业的快速发展,仓储管理工作也面临着前所未有的巨大挑战,如何能够在有限的空间内更加高效的对货物进行储存与取出成为仓储领域亟待解决的重要问题。传统的仓储作业方式往往依赖于大量的人工操作,不但效率较低,而且成本较为高昂。随着自动化技术的不断发展进步与广泛应用,基于自动引导小车的智能仓库系统也应运而生,为这一问题的解决提供了全新的思路和方向。
一、AGV概述
AGV(AutomatedGuidedVehicl,又称自动导引运输车、无人搬运车)是指装备有电磁或光学等自动导引装置,它能够沿规定的导引路径行驶,具有安全保护以及各种移载功能的运输车。
AGV系统的控制是通过物流上位调度系统、AGV地面控制系统及AGV车载控制系统三者之间的相互协作完成的。自动导引搬运车能够灵活、准确、高效地进行物料搬运,被广泛应用于柔性制造车间。多载具AGV能同时搬运多个工件,具有较强的搬运灵活性,其路径规划问题的复杂性和约束性更强,求解难度更大[1]。
AGV以轮式移动为特征,较之步行、爬行或其它非轮式的移动机器人具有行动快捷、工作效率高、结构简单、可控性强、安全性好等优势。与其它物流机械不同, AGV的移动空间不需要设置轨道、支架等固定设备,不受场地、道路和空间的约束。这样就可以最大限度的发挥其自身的灵活性,达到高效、经济、灵活的无人化生产。
这是一种以磁悬浮导航为基础的无人车辆控制系统,并对其进行了研究。经过实际的硬件试验,该系统满足了预定的设计指标,可以在工业、军用和交通领域得到推广应用;在电子及其他方面,对环境有较好的适应性,对干扰有较强的抵抗力,对目标有较强的辨识能力[2]。
二、基于AGV的智能仓库系统储位分配存在的问题
(一)人工与自动化系统的融合问题
由于人工堆放的随意性和不确定性,WMS往往难以实时、准确地掌握每个库位的实际占用状态。这直接导致了WMS向AGV发送的指令可能基于错误的信息,比如指示AGV前往一个实际上已被人工堆放了货物的库位。当AGV接收到这些错误的指令时,它们可能会盲目地前往目标库位,不仅浪费了宝贵的运行时间,还可能因为无法找到预期的空位而与已堆放的货物或仓库内的其他设备发生碰撞。
(二)库位状态识别技术的局限性
库位状态识别是AGV智能仓库系统中的一个关键环节。然而,目前常用的库位状态识别技术,如单点激光雷达、RGB相机等,都存在一定的局限性。单点激光雷达传送的库位信息不够准确,容易忽略纸箱或托盘之间的缝隙,导致误识别库位状态,进而引发堆放事故。而RGB相机则存在校验方法单一、易误判和信息缺失的风险,如深度学习检测目标时,训练集外的物体进入库位可能会导致误检,给出错误信息;同时,RGB相机缺少货物高度信息,难以安排堆叠任务。此外,超广角鱼眼相机在库位判定中存在边缘畸变问题,影响模型训练与预测的准确性,并增加服务器成本[3]。
(三)储位分配策略的动态性与灵活性不足
基于AGV的智能仓库系统,需要应用更为灵活且动态化的储位分配策略,然而目前研究主要集中于静态的储位分配等方面,未对货物的动态移动与调整进行充分考虑。这就导致在实际应用的过程中,储位分配策略难以适应货物数量、货物种类以及出入库频率的快速变化,进一步导致仓库运作效率的降低。与此同时,对于不同特性的货物来说,缺乏针对性的储位分配策略,这也导致仓库空间利用率较低。
三、基于AGV的智能仓库系统储位分配优化措施
(一)强化库位状态实时监控与动态更新
为了能够提高储位分配工作的效率和精准度,仓库管理系统必须能够做到准确且实时地对不同库位的占用状态进行充分掌握,这是保障仓库运作流畅并且避免安全事故出现的关键所在。为此,需要借助于一系列先进的监控系统与传感器系统。例如RFID技术能够通过无线电信号对目标对象进行自动识别,从而获取相关数据,进一步实现对库位状态的实时化监测。超声波传感器以及红外传感器则能够通过对超声波与红外线的反射原理的运用,对当前库位内部是否存在货物进行检测,从而进一步实现对货物库位占用状态的判断。除了对这些传感器与监控系统进行安装与使用之外,还需要建立起一套完善的库位状态动态更新工作机制,一旦库位状态出现变化,例如货物被存入或取出,系统能够对这一变化情况进行立即捕捉,并自动更新WMS中的库位信息情况。如此一来,WMS能够获取始终与实际状况一致的库位状态信息数据,从而向AGV发送正确的指令,引导AGV更为高效且准确地完成当前工作任务,避免出现碰撞以及误操作,确保仓库运作的高效与安全[4]。
(二)优化储位分配算法与策略
储位分配算法与策略的优化应用对于提高智能仓库系统的整体工作效率有着至关重要的影响。为了能够找到最优的储位分配管理方案,需要引进一系列的先进算法进行应用,包括遗传算法、模拟退火算法以及启发式算法等等。这些算法都具有强大的优化能力以及计算能力,能够对货物的多种特性进行全面综合的考量,包括货物的尺寸、易损性以及重量等。除此之外,还能够对货物出入库的频率以及不同库位之间的距离和搬运成本等重要因素进行分析,如此一来,能够更为精准地为每一批货物分配最适宜的储位,提高分配工作效率。
货物特性综合评分公式:
设Ci表示第i种货物的综合评分,该评分可以基于货物的尺寸、重量、易损性等多个特性来计算。
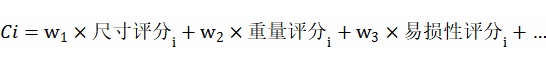
其中,w1,w2,w3,w1,w2,w3,… 是各个特性的权重,可以根据实际情况进行调整。
此外,还需要根据仓库的实际情况与具体运营需求,对储位分配策略进行灵活调整。例如,可以采取分区储存的方式,将不同类型的货物分别存放在不同位置,从而减少混淆现象,并提高存取效率。
(三)加强人员培训与管理
尽管智能仓库系统已经实现了高度的自动化,但人员参与必不可缺。为了保障储位分配优化工作的顺利推进,需要进一步加强仓库工作人员的培训与管理,培训内容包括智能仓库系统的操作流程、注意事项以及具体的应急处理措施等。如此一来,能够有效提高工作人员的操作技能与安全意识,同时应建立起完善的管理工作制度与考核机制,对工作人员的工作表现进行评估与监督,能够保证工作人员始终按照规定要求和流程进行操作,减少人为因素对储位分配优化造成的不良影响。
结束语:本研究对基于AGV的智能仓库系统储位分配问题进行了全面而深入的分析。然而,本研究仍存在一定的局限性。例如,对仓库布局和货物品种的限制可能导致策略在实际应用中受到一定影响。为了能够更好地提高智能仓库系统储位分配工作质量,未来研究可以进一步探讨如何将AGV技术与其他仓储技术相结合,以实现更高效、智能的仓储管理。
参考文献
[1]窦文杰,王建华,赵子豪.具有AG V的节能柔性作业车间调度多目标优化[J].经营与管理,2023,(02):110-119.DOI:10.16517/j.cnki.cn12-1034/f.2025.02.009.
[2]本丽莉,万京松,王城,等.基于智能技术的电力物资仓库智慧管理系统设计[J].集成电路应用,2024,41(12):102-103.DOI:10.19339/j.issn.1674-2583.2024.12.043.
[3]林原,卢会超,虞有海,等.智能化AGV系统在军方仓库中的应用[J].物流技术与应用,2024,29(09):120-124.
[4]翟斌.面向智能仓库存取系统的车辆路径规划研究[D].太原科技大学,2024.DOI:10.27721/d.cnki.gyzjc.2024.000066.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
