
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:制造行业中,产品品质是衡量企业竞争力的重要标尺之一,缺陷检测与智能化分拣可显著提升制造效率及产品品质。本文基于机器视觉的表层缺陷检测技术,结合工业机械手臂搭建缺陷检测与分拣工作站。该系统能有效辨识并分类存在各类缺陷的产品,具出高准确度、出色的实时响应能力,对推动制造业转型发展有重要价值。
关键词:智能分拣;缺陷检测;机器视觉;机械臂;
1引言
随着工业4.0及智能制造理念的深入推进,瑕疵缺陷检测与智能化分拣系统的集成应用成为了实现制造行业生产流水线自动化与智能化转型的关键步骤。作为一项高精准度、高速度并具备高度重复性的检测技术,机器视觉能有效辨识并归类产品表面的细微瑕疵,诸如刮痕、凹陷、色泽差异等,可极大提升检测的精确度与可信度。同时,工业机器人的融入使分拣流程自动化,不仅加速了分拣进程、增强了分拣精确性,还有效减少了人力开销与劳动强度。
本设计基于机器视觉的表层缺陷检测技术,结合工业机械手臂,搭建了缺陷检测与分拣工作站,能够提高生产效率,提升产品质量,降低生产成本,从而增强企业在市场中的竞争力。
2系统方案设计
2.1系统硬件
缺陷检测与分拣工作站由输送机构、相机模块、控制部分和气动分拣机构4部分组成。其中,输送机构由上料盘、电机和电机驱动器等组成;相机模块由相机、镜头、光源以及光源控制器组成;控制部分由红外光电传感器、编码器、气动电磁阀、和工控机组成;气动分拣机构由气针、气路、减压阀以及空气压缩机等组成。
2.2机械臂设计
作为分拣系统的关键执行组件,机械臂承担着物品抓取与安置的任务。我们选用了具备多自由度的工业机器人型号,旨在实现操作空间的灵活性最大化。在设计机械臂时,充分考虑了其运动范围、承重能力及精确度需求,以满足多种尺寸与重量产品的适应性。举例而言,所选用的机器人机型能够服务于直径3米的工作圈,其最大承载量达到10千克,且具备0.05毫米的重复定位精度。
2.3末端执行器
末端执行器,作为直接与制品交互的组件,我们专门研发了各式吸盘与夹持装置,旨在适配多种形态及材质的制品需求。这些吸盘与夹具的操控回路已与机器人主体控制系统集成,确保了抓取与放置动作的高精度实现。举例而言,针对于微型电子元件的处理,我们创新设计了一款具备微调机能的吸盘设备,成功实现了对仅0.1克重物件的稳固抓握。
2.4系统工作流程
使用高性能的工业级摄像头,并配置了能满足多种焦距要求的镜头组,来获取图像。配备一套自适应照明解决方案,该系统能够动态调整光线强度与分布,从而确保影像收集过程的一致性和高质量,系统工作流程如图1所示。
初始化后判断是否有产品到达检测位置。采集图像,对图像进行预处理,包括降噪、增强和校正等操作。再进行图像特征提取,综合运用边缘探测、纹理解析和形态学分析等技术,从图像数据中抽取出有益于后续识别与分类的关键特征。然后,进行图像识别与分类,采用支持向量机(SVM)分类模型,依据提取的特征辨识及归类图像中的瑕疵,确保针对各类瑕疵的识别达到高度准确性。控制系统负责解码机器视觉系统传输的命令,并将其转化为机器人的实际动作执行;传感器系统为机器人提供距离测定、位置定位、姿态判断等关键环境参数信息,保证操作精确无误及作业安全性。机器人编程采用示教式编程与离线编程技术相结合的综合策略。根据机器视觉系统的辨识反馈,机器人自主完成物品分拣任务,实现对有缺陷产品的抓取与放置操作,流程结束。
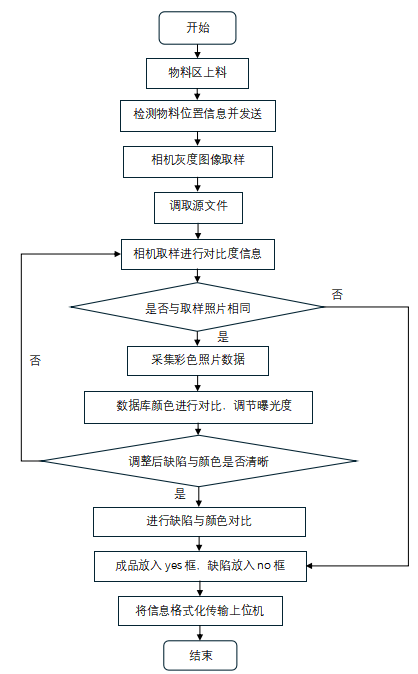
图1 系统工作流程图
3关键技术与试验过程
图像采集:负责从图像采集设备获取图像数据,并将其传输到后续的处理模块。
图像预处理:对采集到的图像进行预处理,如降噪、增强、校正等操作,以提高图像质量,便于后续的缺陷检测。
特征提取:从预处理后的图像中提取与缺陷相关的特征,这些特征可以包括边缘、纹理、形状等。
缺陷检测:利用提取的特征,使用特定的算法或模型来检测图像中是否存在缺陷,并确定缺陷的位置、大小和类型等信息。
缺陷分类:对检测到的缺陷进行分类,例如将缺陷分为划痕、凹陷、污渍等不同类型。
4结论与展望
本项目研究集成了机器视觉技术和工业机器人技术,借助了深度学习的强大力量,是一套高效能的瑕疵识别算法,此算法经由海量图像资料的学习训练,极大增强了瑕疵检测的精确度与稳定性。
系统通过软件平台的整合,达成了机器视觉、机器人操控与数据分析的协同运作,为生产线的智慧化升级贡献了坚实的支持。
算法的持续优化是一场持久战,后续研究有望深耕更高效图像处理及机器学习算法,籍此适应更为复杂辨识情境,并提速系统即时反应效能。上述研究路径的深入挖掘,势必促使瑕疵检测与智慧分类技术在未来的制造业内占据更为核心的地位,为全面达成工业自动化与智能化的愿景奠定稳固的技术基石。
参考文献:
[1] 王建冲,高军伟.基于机器视觉的芯片引脚缺陷检测与分拣系统[J].仪表技术与传感器,2023,(06):56-63.
[2] 郑慧珍,郭红英.基于机器视觉的PCBA板检测与分拣系统的设计[J].九江学院学报(自然科学版),2023,38(02):24-27. 卜晓然,宁玉玺,吴运其,等.智能工业质检与分拣系统设计与实现[J].福建电脑,2022,38(08):80-83.
[3] 屠子美,王素娟,沈知玮.基于机器视觉的印刷电路板检测及分拣系统[J].现代电子技术,2022,45(14):5-9.
项目:2024年大学生创新训练计划项目(省级一般项目,创新训练项目)。
项目名称:“完美筛选官”——缺陷检测与分拣工作站。
项目编号:S202413307018。
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
