
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:针对大多特种作业车取力控制仅能在驾驶室进行,耗费时间长且效率低的问题,提出了一种远程取力控制的方法。将无线遥控器所设置特定按键作为操作信号输入,在特定电子控制单元中进行逻辑判断,完成取力器远程通断操作。该方法相较于传统取力控制方法具有操作简单,智能高效的特点,提高了特种作业车的智能化水平。
关键词:特种作业车;取力控制;远程通断操作;智能高效
1、引言
特种作业车在当今时代扮演者越来越重要的角色,高空特种作业车可以应用于市政工程的检修和城市景观设施的维护;电力应急特种作业车可以保障不断电进行电力线路的检修和重要活动的保电;排水应急特种作业车可以进行城市应急排涝和工程抢险,保障城市的交通和人身安全。上述几类特种作业车往往采用的是人工取力方法,操作人员在作业前需先进入驾驶室操作钥匙开关启动车辆,随后踩下离合器,按下驾驶室的取力按钮,当看到仪表盘的取力指示信号,再缓慢抬起离合器,实现取力接通[1]。此方式虽然对特种车电控系统的成本要求较低,但对操作人员的专业技能水平要求较高。若离合器未分离到位就操作取力按键,或者取力接通未完成就松离合,会对车辆造成不可逆的损害。
针对上述问题,本文提出一种特种作业车远程取力控制方法。运用了电子控制单元(以下称为控制器)的精准控制与调节,自动进行远程取力控制,解决了因操作人员缺乏专业技能知识导致的作业时间长、野蛮操作和误操作等问题,具有操作简单,安全可靠,智能化水平高的特点。
2、远程取力控制工作原理
远程取力控制总体框图如图1所示,主要是由控制器,无线遥控信号、远程离合器、底盘取力反馈信号、报警器和取力输出信号等组成。远程取力需要无线遥控信号作为输入给控制器,用于对控制器远程取力的控制要求;取力反馈以及离合器信号与控制器输入引脚相连,用于检测取力器的实时状态,为控制器提供状态反馈;控制器输出引脚与底盘取力器电磁接口相连,用于输出对取力器的控制信号;报警器与控制器输出引脚相连,用于提示与报警。总体架构采用自动检测和自动控制的方式,实现特种车远程取力控制。
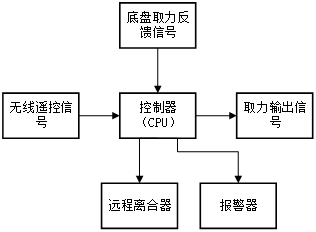
图1 远程取力总体架构框图
3、具体实施方式
远程取力操作过程流程图如图2所示。
步骤1:无线遥控器被用户操作后发出取力接通或断开信号,控制器接收到无线遥控信号,执行步骤2;
步骤2:控制器执行远程离合器退离合操作,执行步骤3;
步骤3:判断在预设时间T1内是否接收离合到位反馈信号。若接收,执行步骤4,未接收,执行步骤5;
步骤4:控制器执行取力接通或断开输出信号,执行步骤6;
步骤5:控制器输出离合器故障报警,执行步骤9;
步骤6:判断在预设时间T2内是否接收取力接通或断开到位反馈信号。若接收,执行步骤7,未接收,执行步骤8;
步骤7:远程取力接通或断开成功,执行步骤9;
步骤8:控制器输出取力器故障报警,执行步骤9;
步骤9:执行远程离合器松离合操作;
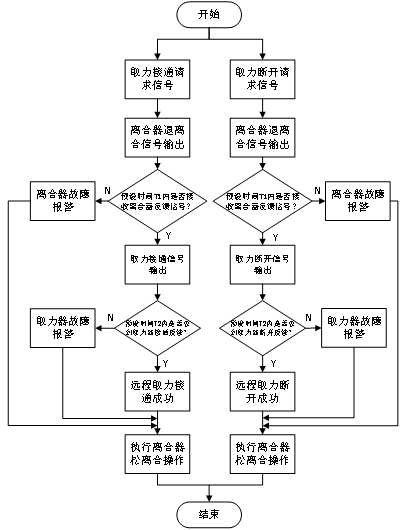
图2 远程取力过程流程图
4、结论
本文介绍一种特种车远程取力控制方法,基于输入无线遥控信号、离合反馈和取力反馈信号,采用自动控制及检测方式,实现远程取力的自动通断,同时增加了故障报警和及时退出流程操作,保障了系统安全性。该方法可以直接操作无线遥控器所设置特定按键便可自动进行取力通断控制,减少了操作人员的操作时间,提高了工作效率,还避免了工作人员误操作所带来的底盘取力器故障问题,增强了取力控制的可靠性,提高了特种作业车的智能化水平。
参考文献
[1]郑东利,王伟,范学琼,等.特种作业车辆车下启停功能研究[J].汽车实用技术,2018,(21):218-219.DOI:10.16638/j.cnki.1671-7988.2018.21.073.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
