
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:介绍了一种通用的电动伺服机构测试系统方案,该系统利用labwindows/CVI软件平台进行开发,并通过相应硬件将指令发送给伺服机构、采集伺服机构反馈信号,最后在软件中实现对伺服机构性能的实时分析。按照系列化、产业化、可扩展的开发思路,对其软硬件系统架构进行了详细分析设计,并基于典型产品进行了试验验证。
关键词:伺服机构;测试系统
1.前言
伺服机构设计和开发过程中,控制算法设计是极其重要的一环,直接关系到产品性能好坏。为验证伺服机构性能,缩短研制周期,根据伺服机构测试需求,提出一种通用的电动伺服机构测试系统解决方案。该方案基于labwindows/CVI软件平台进行开发,采取模块化设计,各组件功能、结构独立,软件装载于通讯电路板的DSP和测试计算机中,能实现既定的测试任务,验证伺服机构性能,适配不同通讯接口的电动伺服机构,通用性、可维护性强。
2.工作原理
该测试系统外接220V交流电对其供电,测试计算机通过测控软件发送控制信号,控制信号通过通讯电路板与伺服机构进行通信、实现对伺服机构控制信号的供给及对伺服机构反馈信号的采集。测试软件对采集信号进行数据分析、处理、保存,产生报表,给出伺服机构性能技术参数,并进行伺服机构产品程序及控制参数的在线更新。测试系统基本框图见图1。
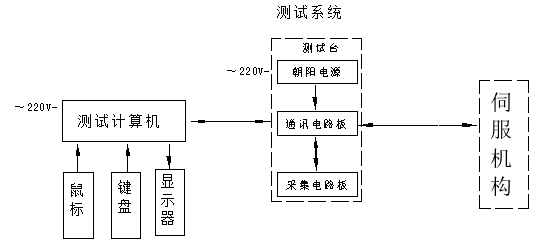
图1 测试系统基本框图
3.方案设计
测试系统硬件由测试计算机、测控组合、测试电缆组成,软件包括装载在测试计算机中的PC机测试软件、装载在通讯电路板DSP中的测控软件。应用层测试软件采用NI公司的labwindows/CVI编制,测控软件采用TI公司的CCSv3.3用C语言编程实现。
3.1测试计算机
测试计算机是测试软件的载体,配合测试系统实现伺服机构测试,一方面通过测试软件接收伺服机构反馈数据实现实时显示、处理伺服机构数据的功能,另一方面对伺服机构进行偏转控制及伺服机构基本功能测试以及伺服机构产品软件和控制参数在线更新。
3.2测控组合
测控组合内安装通讯电路板、采集电路板、二次电源、RS422-USB通信转换器(MOXA 1250I)、数字面板表及相关控制开关等,实现伺服机构及测试系统的供电、监测伺服机构工作电压与电流、监测通讯电路板的工作电压与电流、转发测试计算机发出的测试信号到伺服机构,同时将伺服机构应答数据转发到测试计算机等功能。其中:
二次电源模块提供可调电压源(5~36)V、+5V电源。可调电压源(5~36)V供伺服机构控制器使用;+5V供通讯电路板使用。
通讯电路板实现转发功能测试信号到伺服机构、转发伺服机构应答数据到测试计算机的功能。通讯电路板中包括 1553B总线通信接口、RS422通信接口、CAN总线通信接口。
采集电路板实现伺服机构控制器工作电压及电流采集的功能。
数字表分别显示伺服机构工作电压与电流和通讯电路板工作电压与电流。
开关实现测控组合电源、通讯电路板电源以及伺服机构电源通断控制。
3.3软件设计
测试系统软件包括装载在测试计算机中的测试软件、装载在通讯电路板DSP中的测控软件组成。测试软件根据测试项目向通讯电路板发送测试指令,接收测试数据,对测试数据进行存盘处理;测控软件每1ms接收一次测试软件发送的测试指令,实现指令离散、发送相应的测试指令到伺服机构,然后接收伺服机构返回的数字量反馈数据与采集伺服机构工作电压及消耗电流数据并将其发送到测试计算机,完成相应的测试。在进行产品控制参数上传、查询时测试软件发送相关数据经过测控软件到伺服机构控制器,然后通过通信软件接收控制器的反馈数据。
测试软件的运行平台为测试计算机,编译环境为NI公司的Labwindows/CVI,采用C语言编程。Labwindows/CVI带有丰富的库函数,可以简单通过串口发送及接收数据和对接收到的数据进行处理分析保存。测试软件接收的伺服机构数据为二进制文件格式,通过数据转换可将其转换为txt文件格式。
测控软件运行平台为测试系统中通讯电路板上的DSP,编译环境为TI公司的CCSv3.3,采用C语言编程,完成通信控制、AD转换控制等。
4.试验验证
该测试系统通过对某型1553B通信接口伺服机构、某型CAN通信接口伺服机构、某型RS422通信接口伺服机构分别开展了静态、动态、回环和负载等各项测试,验证其输出电源、通信接口以及指令控制等功能均得到了较好地实现,测试系统稳定可靠,实时性好,可操作性强,通用性高。试验结果表明,该系统能够有效地解决数字仿真中伺服机构模型不准确的问题,为伺服机构开发过程中控制算法设计仿真提供了更为灵活、高效的方法。
5.结论
作为通用的电动伺服机构测试系统,从目前的验证结果来看,基本覆盖典型通讯接口的伺服机构性能测试考核,硬件功能稳定可靠,软件设计可扩展性强,可以替代实际试验,降低研发试验成本,提高研发效率。
参考文献:
[1]杨永亮,吴小役,赵志勤,等.一种电动舵机伺服系统仿真与设计[J].火炮发射与控制学报,2012,127(3):48-51.
[2]朱剑波.无刷直流电机控制系统的仿真与分析[J].国外电子测量技术,2013,32(12):25-30.
[3]权维利,姚晓先,林凡.基于LabVIEW和DSP的数字舵机测控系统研究[J].机床与液压,2009,37(4):103—105.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
