
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:随着地铁交通的快速发展,地铁车辆的检修作业面临着日益增长的复杂性和精确性需求。机器人技术凭借其高效、精准和智能化的特点,在地铁车辆检修作业中得到了广泛应用。本文分析地铁车辆检修的主要作业内容,探讨机器人技术在部件拆卸分解、故障检测修理及模块重组验收中的适用范围,结合实际案例介绍智能巡检机器人集群、柔性机械臂精准作业系统及全向移动协同作业平台的应用实践。就目前而言,机器人技术的引入显著提升了检修作业的效率和安全性,推动地铁车辆检修向智能化、自动化方向发展,为地铁交通的安全运营提供了有力保障。
关键词:机器人技术;地铁车辆;检修作业
引言:
地铁的安全运营离不开高效可靠的车辆检修作业。传统的人工检修方式存在工作强度大、效率低、精度不足及安全隐患等问题,难以满足日益复杂的检修需求。近年来,随着机器人技术的快速发展,其在工业生产中的应用逐渐成熟,并开始向地铁车辆检修领域渗透。机器人技术通过智能化、自动化的操作模式,可在复杂环境下完成高精度作业,显著提升检修作业的效率、安全性和质量。本文从地铁车辆检修的作业内容出发,系统分析机器人技术的适用范围,探讨智能巡检机器人、柔性机械臂及协同作业平台等技术的实践效果,旨在为地铁车辆检修智能化转型提供参考和借鉴。
一、地铁车辆检修作业内容
地铁车辆检修是为了保障列车运行安全而开展的日常维护工作,主要包括三个层级:日检、月检和年检。日检重点检查车体外观、车门开关、照明系统等可见部位,需在列车回库后2小时内完成。月检涉及转向架、制动系统等关键部件,需拆卸防护罩检查螺丝紧固状态与润滑情况。年检则是全面检修,需将车辆解编后对车底构架、牵引电机等核心部件进行深度检测与更换[1]。传统检修依赖人工操作,存在效率低、安全隐患多等问题,例如车底检查需工人爬入地沟,空间狭窄且易接触油污;电气系统检测需手动连接测试仪器,耗时且容易漏检。随着地铁运营里程增加与行车间隔缩短,传统检修模式已难以满足高效维保需求。
二、机器人技术在地铁车辆检修作业中的适用范围
(一)部件拆卸分解
以地铁列车转向架检修为例,传统人工拆卸需两名工人配合,使用多种工具依次松开数十个螺栓,耗时长达2小时。而配备六轴机械臂的拆卸机器人,通过预先输入的车辆型号数据,可自动识别螺栓位置与规格。机械臂末端搭载自适应扳手,能根据螺栓尺寸自动切换套筒,并精确控制旋转力度,避免因用力过猛导致螺纹损伤。对于复杂拆卸场景,如车底制动管路的分解,机器人可结合激光扫描仪实时建模,规划最优拆卸路径,避开油管、线缆等障碍物。完成拆卸后,机器人还能将拆下的部件按类别整齐码放至物料架,并自动生成拆卸清单。某地铁车辆段引入此类机器人后,转向架拆解时间缩短至40分钟,且零件损坏率下降90%[2]。此外,在车顶受电弓检修中,轨道式爬行机器人可代替人工攀爬,通过真空吸附装置稳定移动,用机械爪拆卸绝缘瓷瓶并转运至地面,彻底消除高空作业风险。
(二)故障检测修理
机器人在故障检测与修复环节展现出精准高效的优势。车体表面检测可采用磁吸式巡检机器人,其底部装有永磁轮组,可沿列车侧壁垂直爬行。机器人搭载的4K摄像头能以0.1毫米精度捕捉划痕、凹陷等表面缺陷,并通过图像识别软件自动标记损伤位置[3]。对于车底隐蔽部位,如齿轮箱油封渗漏问题,蛇形机器人可灵活穿过狭窄空间,利用末端显微摄像头检查密封圈状态,发现渗油迹象立即触发警报。在故障修复方面,焊接机器人可对车体裂缝进行自动修补:先通过红外热成像确定焊缝温度,再控制焊枪以最佳参数完成焊接,确保熔深均匀。某线路曾发生牵引电机碳刷异常磨损问题,传统检测需拆卸外壳人工测量,耗时3小时;而搭载毫米波雷达的检测机器人仅需扫描电机外部振动数据,即可通过算法反推内部磨损程度,检测时间压缩至15分钟。修理环节中,机器人能够自动更换磨损部件,避免人工操作造成的安装角度偏差。
(三)模块重组验收
机器人在重组与验收阶段的应用保障了装配质量与流程标准化。车门系统重组时,双臂协作机器人可同步操作:左臂固定门框位置,右臂安装导向滑轮并调节间隙,确保各点位偏差不超过0.3毫米[4]。对于转向架重组,液压助力机械臂能轻松搬运数百公斤的构架组件,配合视觉定位系统将轴箱精准卡入预定位置。紧固螺栓环节,机器人会按设定顺序分三次拧紧,首次预紧至50%扭矩,二次增至80%,最终达到100%标准值,并通过无线传感器实时回传数据至控制终端。验收阶段,自主移动机器人沿轨道对整车进行系统性检测:用激光测距仪检查车体轮廓变形量,模拟乘客负载进行500次开关门测试,连接车载电脑读取2000余项电子参数,为后续质量追溯提供完整依据。
三、机器人技术在地铁车辆检修作业中的应用实践
(一)智能巡检机器人集群应用
如图1所示,智能巡检机器人集群通过多机协作模式,显著提升了地铁车辆检修的覆盖效率与精准度。以深圳地铁应用为例,其部署的轮式巡检机器人集群搭载了多光谱摄像头、红外热成像仪、超声波探伤模块及高精度定位系统,可自主完成车底螺栓松动、转向架裂纹、轮对踏面损伤等关键部件的360度无死角检测。集群通过分布式算法实现动态任务分配,单次作业可覆盖8节编组列车的80%常规检测项,较人工检测效率提升3倍以上。机器人内置AI缺陷识别系统,基于深度学习模型对故障样本库进行实时比对。数据通过5G专网实时回传至智慧检修平台,与车辆履历档案自动关联,形成全生命周期健康管理图谱。
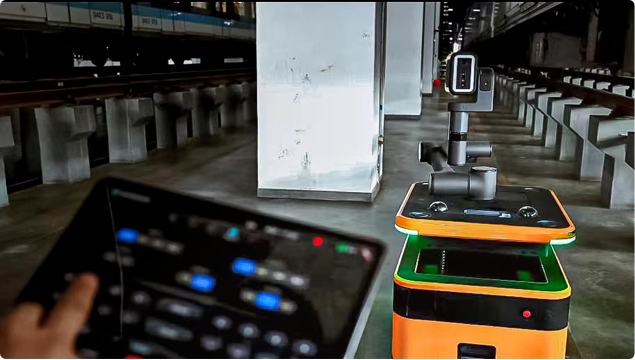
图1 智能巡检机器人
(二)柔性机械臂精准作业系统
针对地铁车辆狭小空间作业难题,成都地铁引入七轴协作式柔性机械臂系统。该装备集成力-位混合控制技术,末端重复定位精度达±0.02mm,配备3D视觉引导与触觉反馈模块,可精准完成受电弓碳滑板更换、车门铰链润滑等复杂工序。系统搭载自适应阻抗控制算法,在螺栓紧固作业中能实时感知0.1N·m的扭矩波动,确保关键连接件预紧力误差控制在±3%以内。在车顶高压设备检修场景中,机械臂系统可在30分钟内完成传统需要2人/4小时的作业量,使新车型适配周期显著缩短,有效提升检修体系的柔性化水平。
(三)全向移动协同作业平台
全向移动协同作业平台在上海地铁检修库的创新应用,解决了传统检修设备机动性不足的痛点,可快速搭载三维扫描仪、激光清洗机等多种作业终端,在4m×4m空间内实现±1mm级定位精度。在车体涂装检测作业中,移动平台搭载的线结构光扫描仪可在15分钟内完成整列车厢的3D模型重构,检测效率较人工提升8倍。同时,平台搭载的智能物料运输系统通过RFID识别技术,实现备件自动配送准确率99.9%,使典型A类检修的物料准备时间从45分钟压缩至8分钟,重新定义了地铁车辆检修的作业范式。
四、结束语
综上所述,机器人技术在地铁车辆检修作业中的应用,为传统检修方式带来了革命性的变革。智能巡检机器人、柔性机械臂以及协同作业平台的实践应用,能够显著提升地铁车辆检修效率和精度,降低人工劳动强度和安全风险。未来,应加强机器人技术与人工智能、大数据等前沿技术的深度融合,优化检修流程,拓展应用场景,推动地铁车辆检修作业向智能化、自动化和高效化方向迈进,为地铁交通的安全、高效运营提供更加坚实的技术支撑。
参考文献
[1]王士刚.城市轨道交通车辆检修维护技术应用研究[J].时代汽车,2024,(12):34-36.
[2]张凤丽,郑立,丁朝奉.城市轨道交通车体表面油漆检修机器人技术可行性研究[J].城市轨道交通研究,2024,27(05):134-137+143.
[3]史时喜.基于机器人技术的地铁车辆轮对自动化清洗系统研究[J].机械设计与制造工程,2021,50(04):31-34.
[4]史时喜.机器人技术在地铁车辆检修中的应用研究.陕西省,中铁第一勘察设计院集团有限公司,2020-01-17.
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
