
- DOI:
10.13738/j.cnki.acc.qklw60536
- 专辑:
科学Ⅰ辑;信息科技
- 专题:
信息、科学;综合科技
- 分类号:
G90;N92
摘要:连续体机械臂因其固有的灵巧性与被动柔顺性,近年来在自然腔道手术机器人中应用越来约为广泛。为深入研究连续体机械臂的运动学建模方法,本文提出一种基于绳驱动的多段柔性连续体机械臂,采用镍钛合金材质与模块化三丝驱动设计,实现了轻量化与高灵活性。基于常曲率假设,建立任务空间(x,y,z)、配置空间 与驱动空间(
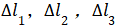 )的运动学映射模型。通过不同模块的自由组合,可实现在不同场景下的运动学模型验证。
关键词:连续体机械臂;手术机器人;镍钛合金连续体;运动学建模
引言
微创手术(MIS)是指通过使用特定的工具,在尽量减少人体损伤的情况下进行手术的方式【1】。近年来随着微创手术的发展,医疗微创介入手术机器人已成为机器人技术应用领域的的一研究热点。相较于开放手术,微创手术具有更短的手术时间,更低的术后感染率,更短的住院时间,更低的术后输血率【2】。微创手术自20世纪70年代中期开始,逐步发展,为了追求更少的人体损伤,更少的术中出血量,更快的术后恢复期,在多孔微创手术的基础上,进而提出“单孔微创手术”和“人体自然腔道手术”。经自然腔道进行微创手术,对手术器械要求高,需具备高自由度,高负载能力,高精准度等要求。相较于传统的医疗器械,连续体结构具有质量轻,体积小,灵巧性高,顺应性好等特点【3】。
1..1连续体实验平台设计
由于连续体机构非结构化环境下的良好适应性、被动柔性、结构简单、易于小型化等特点,被广泛应用于泌尿外科手术机器人、腹腔镜手术机器人、眼科手术就机器人、脊柱外科手术机器人等。连续体机构在手术机器人上的应用,提高了手术器械的灵巧性、减小了病人医源性创伤、提高了手术的安全性、缩短了病人的术后愈合时间。连续体机构用于医疗机器人过程中多采用驱动电机与连续体分离的设计,连续体与电机之间多采用丝传动或杆传动。为保证驱动机构的紧凑性当前连续体的驱动机构多采用电机+减速机+滚珠丝杆或同步带+驱动丝的传动方式;针对单段连续体多采用三丝驱动或四丝驱动模式;连续体又分为单段模式与双段模式;连续体的直径根据不同的应用场景也会有不同的配置。
为驱动不同配置的连续体,设计了一种用于手术机器人的模块化丝传动连续体驱动机构,如图1所示。该驱动机构包括驱动丝牵引机构模块、驱动装置支架及可配置连续体。驱动丝牵引机构模块可将电机输出的力通过丝传动的单级减速机构及传动转换机构转换为水平的拉力。丝传动减速及传动机构具有极好的逆驱能力,驱动丝张力可通过电机电流的改变进行检测。驱动装置支架能够实现对驱动丝牵引机构模块及连续体的组合与固定,同时对连续驱动机构整体起支撑作用,通过改变驱动丝牵引机构模块的配置可适应多种不同驱动模式的连续体机构。所谓连续体为驱动机构的驱动对象,在不同组合状态下能够实现多方向的弯曲运动。
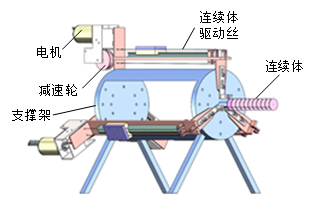
图1 连续体实验平台
1.2连续体机构设计
绳驱动连续体机器臂结构设计如图2所示,所设计的连续体结构由连续体底座,以及若干间隔盘串联构成,该连续体机构由三根驱动绳控制,三根驱动绳在圆盘上以间隔120°均匀分布。驱动绳采用多股缠绕的钢丝实现,具有足够的抗拉强度,并且具有一定的柔韧性。连续体的底座以及间隔盘采用不锈钢材质,通过激光切割一体成型。连续体的中心骨架采用镍钛合金丝实现,利用镍钛合金丝的超弹性来实现连续体机构的弯曲运动。
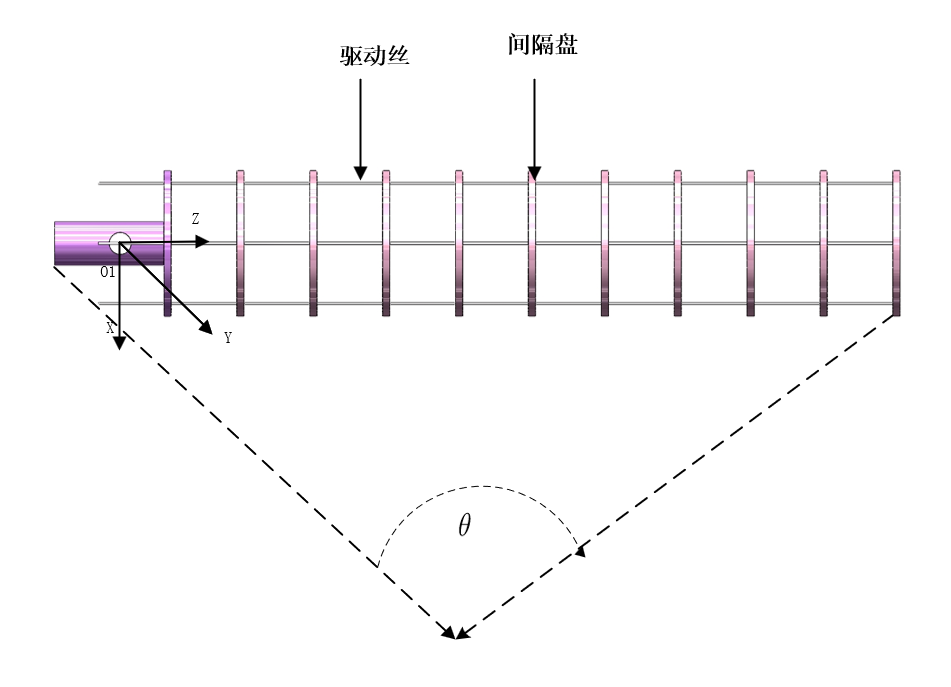
图2 连续体机构示意图
2.1连续体机械臂的运动学建模
采用分段常曲率假设,求解正运动学的映射关系,构建机器人末端空间位置以及姿态与驱动丝拉伸之间的运动模型。任务空间、配置空间和驱动空间三个空间之间的运动映射关系如图 3 所示。任务空间变量为(x,y,z),其中x,y,z为笛卡尔坐标系下末端连续体机械 臂的坐标;配置空间变量为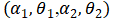 其中a为连续体机械臂的旋转角,
 为弯曲角;驱动空间变量为
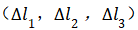 ,其中,
 为三根驱动丝的变换量。
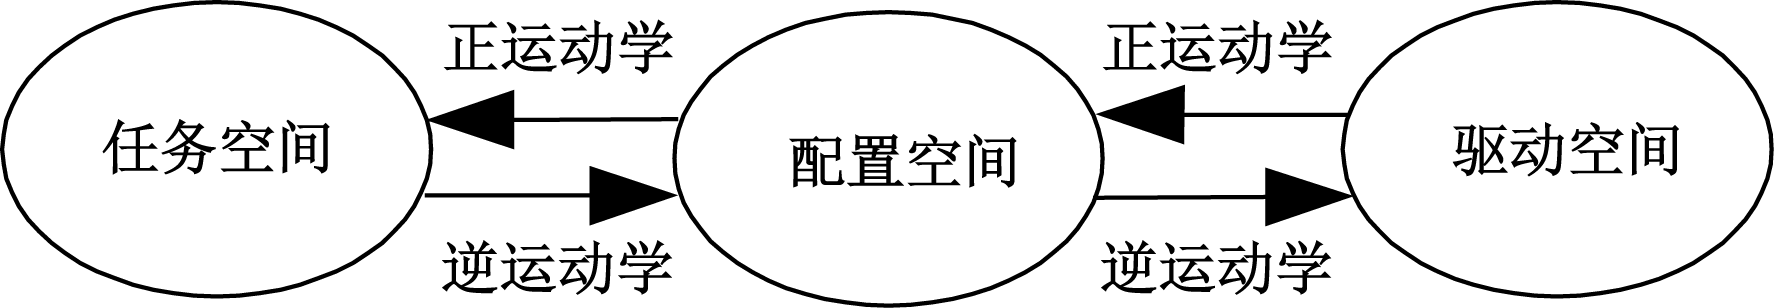
图3 运动学映射关系
2.2连续体机械臂正运动学映射
连续体具有3个驱动自由度,其几何理论模型如图4所示,在连续体机构的底部,以其中心为坐标原点,建立世界坐标系 ,在其顶部以其中心为坐标原点。建立坐标系
 。经过多多次旋转与平移可得到
 到
 的齐次变换矩阵,即
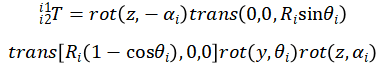
R表示该连续体的弯曲半径。
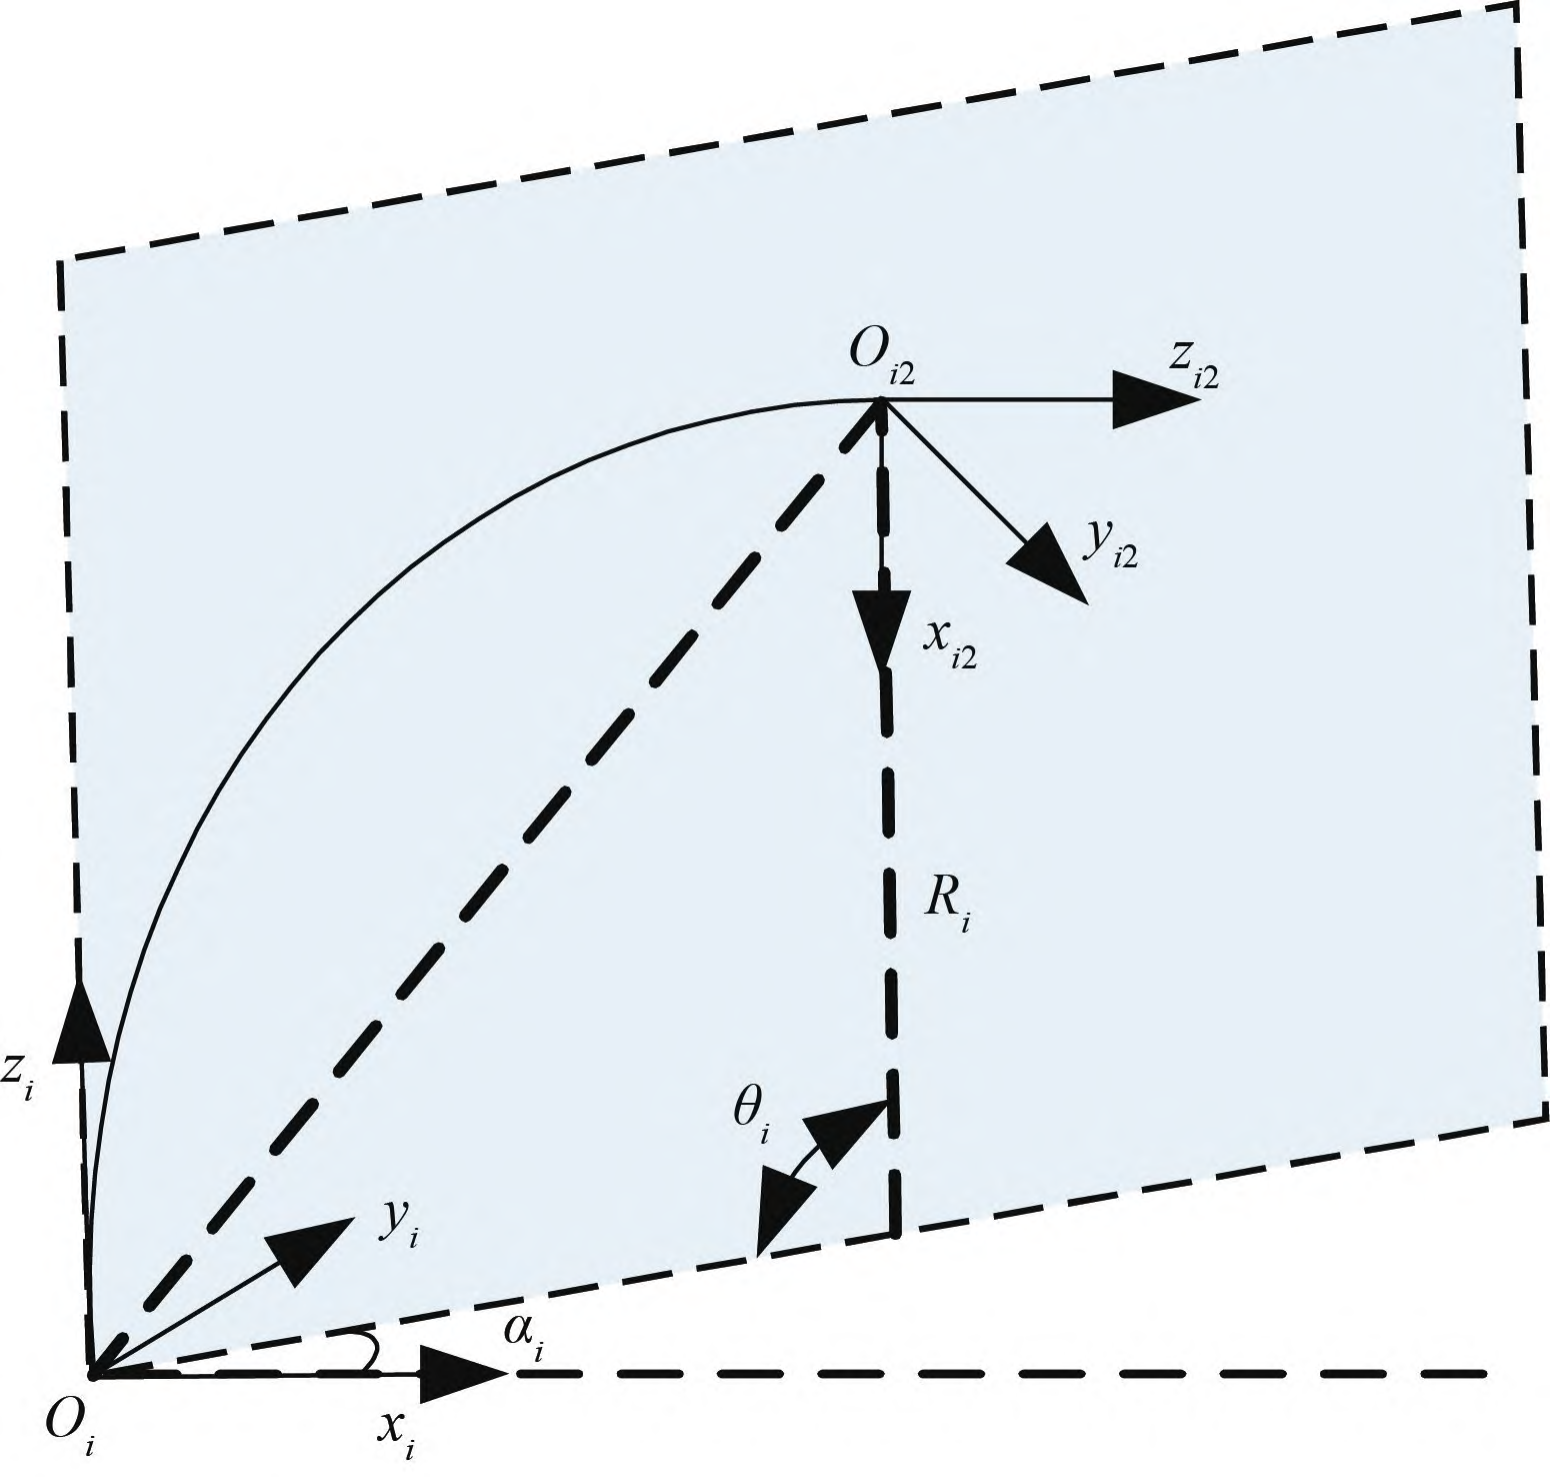
图4 连续体的几何理论模型
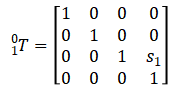
沿着第一个平移段的z轴方向平移其轴线长度s1,得到基坐标系到坐标系 到
 的其次变换矩阵,即
沿着第二平移段的z轴方向平移其轴线长度s2, 得到基坐标系 到坐标系
 的齐次变换矩阵,
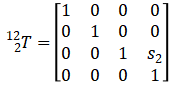
柔性连续体的齐次变换矩阵由三部分的齐次变换矩阵连乘得出,即
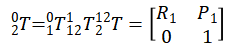
式(4)中:R1为 3 × 3 的旋转矩阵;P1为近端柔性连续体机械臂的末端位置向量,其表达式为
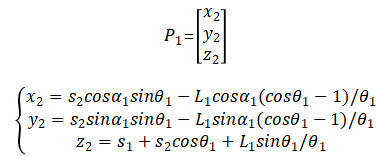
结论
本研究设计了一种绳驱动的连续体机械臂,结合镍钛合金材质与三丝均匀分布的模块化驱动架构,实现了轻量化、高灵活性的微创手术器械结构。通过电机电流反馈实时监测驱动丝张力,配合可配置支撑模块,显著提升了机械臂对多场景手术任务的适应性。基于常曲率假设的运动学模型,建立了任务空间((x,y,z)配置空间 与驱动空间(
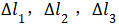 )间的非线性映射关系,并通过齐次变换矩阵量化了弯曲与旋转姿态对末端定位的影响。本研究为微创手术机器人提供了结构紧凑、操作灵活的解决方案,有望降低医源性损伤风险并推动单孔/自然腔道手术的技术革新。
参考文献
[1]张国凯.刚度可变的自然腔道手术器械设计方法与实验研究[D].天津大学,2018.DOI:10.27356/d.cnki.gtjdu.2018.002583.
[2]A S N ,H R S ,Zaynab K , et al.Outcomes of Open Versus Minimally Invasive Ivor-Lewis Esophagectomy for Cancer: A Propensity-Score Matched Analysis of NSQIP Database.[J].Annals of surgical oncology,2019,26(7):2001-2010.
[3]隋东宝.柔性连续体操作臂-手系统设计与控制方法研究[D].哈尔滨工业大学,2022.DOI:10.27061/d.cnki.ghgdu.2022.005290.
基金项目:
1.大学生创新创业项目,ERCP连续体手术机器人(项目编号:S202410452014)
2.高层次人才(博士)科研启动基金,面向经消化道全层胃壁缝合的微型复合连续体机器人研究(项目编号:Z6124033)。
作者简介:杨宇坤(2005-),男,山东临沂人,本科在读,临沂大学 自动化与电气工程学院,研究方向为连续体机械臂设计及建模。
通讯作者:类延强(1987-),男,山东临沂人,博士研究生,讲师,研究方向为:医疗机器人,工业智能化装备。
相关文献推荐
- 节点文献
- 读者推荐
- 相关基金文献
- 关联作者
- 相关视频
- 批量下載
